
Spatial AI 資料整合把 CRM、庫存、預約、大眾運輸與感測器系統接到位置決策上,同時讓每個系統保留原本就由它負責的事實。只有當身分、資料時效與權限在連接後仍然成立時,一張地圖才能同時顯示門市、公車與預約。有效的設計會針對每一種變化選擇合適的整合模式,再根據這些紀錄說明結果。
以下章節把資料移動方式分成六種,再分別套用到大眾運輸、感測器、預約與私人紀錄。對很少變動的目錄而言,每晚一個檔案仍可能是正確選擇;即時位置則需要另一套契約。
Spatial AI 資料整合重點
- 先指定資料擁有者: 在選擇任何連接器之前,每個欄位都應有 system of record、canonical ID 與時效規則。
- 讓模式符合變化: 批次、即時查詢、事件、串流、Spatial Feature API 與經驗證的回寫,各自處理不同工作。
- 穩定事實提早綁定: 門市身分與幾何資料可以先縮小候選範圍;庫存、營業時間與交通狀況則應在最後一個合理時點再查。
- 權限必須早於連接: 對所有私人紀錄做空間連接,本身就已經造成資料揭露,即使最後答案把某些列隱藏起來也一樣。
- 交易留在原系統: 推薦可以指出一個地點,但重新驗證、確認與記錄預約或付款,仍由主機系統負責。
什麼是 Spatial AI 資料整合?
Spatial AI 資料整合的工作,是把營運紀錄帶進位置決策,而不是把它們壓平成單一匿名資料流。CRM 保存客戶。庫存系統保存庫存。預約系統保存可用狀態與交易。大眾運輸系統保存計畫中的路網與即時狀態。IoT 保存觀測資料。地圖則是這些事實轉變成地點、路線、排序與說明的地方。如果門市識別碼在流程中途改變含義,或過期數量被當成目前數量,整合就會失敗。
資料來源與使用體驗之間有五項工作。身分解析會跨系統對應同一家門市、同一位客戶或同一項資產。授權決定哪一個 tenant、object 與 field 可以進入請求。正規化把這些欄位放進統一 schema,並附上位置與時間。時效性記錄 batch、lookup 或 stream 最後一次更新的時間。接著,空間連接依地點合併已獲授權的紀錄。封面圖也依循這個順序:從五個資料來源進入一張地圖,得到排序後的地點、路線、說明與經驗證的操作。
圖中的示例提示文字只用於說明。「客戶在門市附近」、「庫存充足」、「下一班大眾運輸 6 分鐘後到」展示的是有可靠依據的結果可以支撐的句型。這些文字不是 Kaleidr 的實測成果,地圖也不是在主張單一產品已經儲存所有資料來源。
為什麼一個產品需要六種模式?
位置產品通常需要六種整合模式,因為不同事實的變動速度與風險都不一樣。變化緩慢的目錄適合 batch 或 snapshot。推薦或執行操作之前必須保持最新的易變事實,適合即時查詢。像門市下午暫時關閉這種有意義的業務變更,適合事件。像移動中車輛這種高頻率營運狀態,適合串流。可查詢的地理集合適合 Spatial Feature API。必須寫回 system of record 的操作,適合經驗證的 write-back。若把這六種方式都硬塞進單一夜間檔案,或單次語言模型呼叫,就會抹掉決策真正依賴的差異。
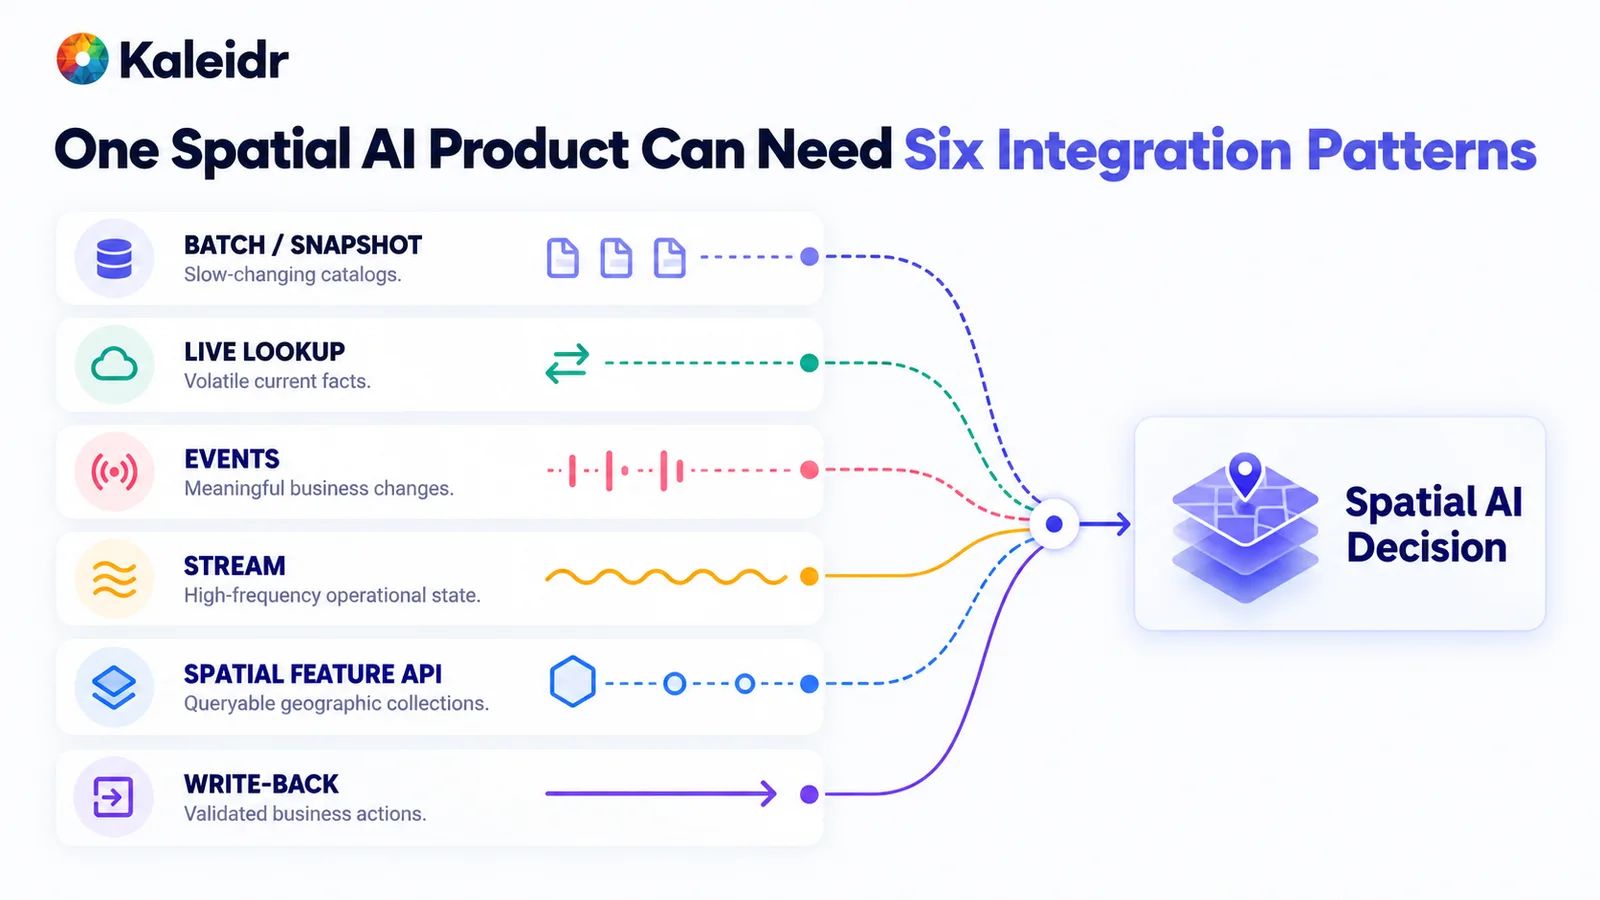
這六種模式描述的是事實如何移動,而不是哪一家供應商勝出。Batch 承載變化緩慢的 snapshot;即時查詢、事件與串流承載更快的變化;Spatial Feature API 提供地理集合;write-back 則把經驗證的操作送回原系統。圖示代表的是架構拆分,不是 Kaleidr 的評分。
OGC API - Features 是第五種模式的一種實用形式。這項標準描述面向 feature data 的 geospatial API,適合地點、邊界及其他需要查詢而不是整批複製的集合 (OGC, 2026)。當集合本身已經是地理資料,而且問題也是空間問題時,可採用這種形式。客戶等級、價格或預約確認仍應留在擁有這些事實的系統中,透過 lookup、event 或 write-back 存取。標準只有在符合實際工作時才有價值,圖上放一個 logo 並不夠。
每個欄位應由誰負責?
先選擇資料擁有者,再選擇連接器。一張有用的表格會列出資料領域、system of record、canonical identifier、所需時效性、整合模式,以及 AI 層可以對這項事實做什麼。門市身分與座標相對穩定,可以放在 location master 中並用 batch 傳遞。庫存可以留在庫存系統,以 SKU 與門市為 key,因為變動頻繁而透過即時查詢取得。營業時間可按照排程從排班系統取得。客戶等級可由 CRM 以事件形式提供。行程時間可按需向 routing service 查詢。預約與付款則留在預約系統與 POS 中,AI 層可以摘要它們,但不應成為帳務總帳。
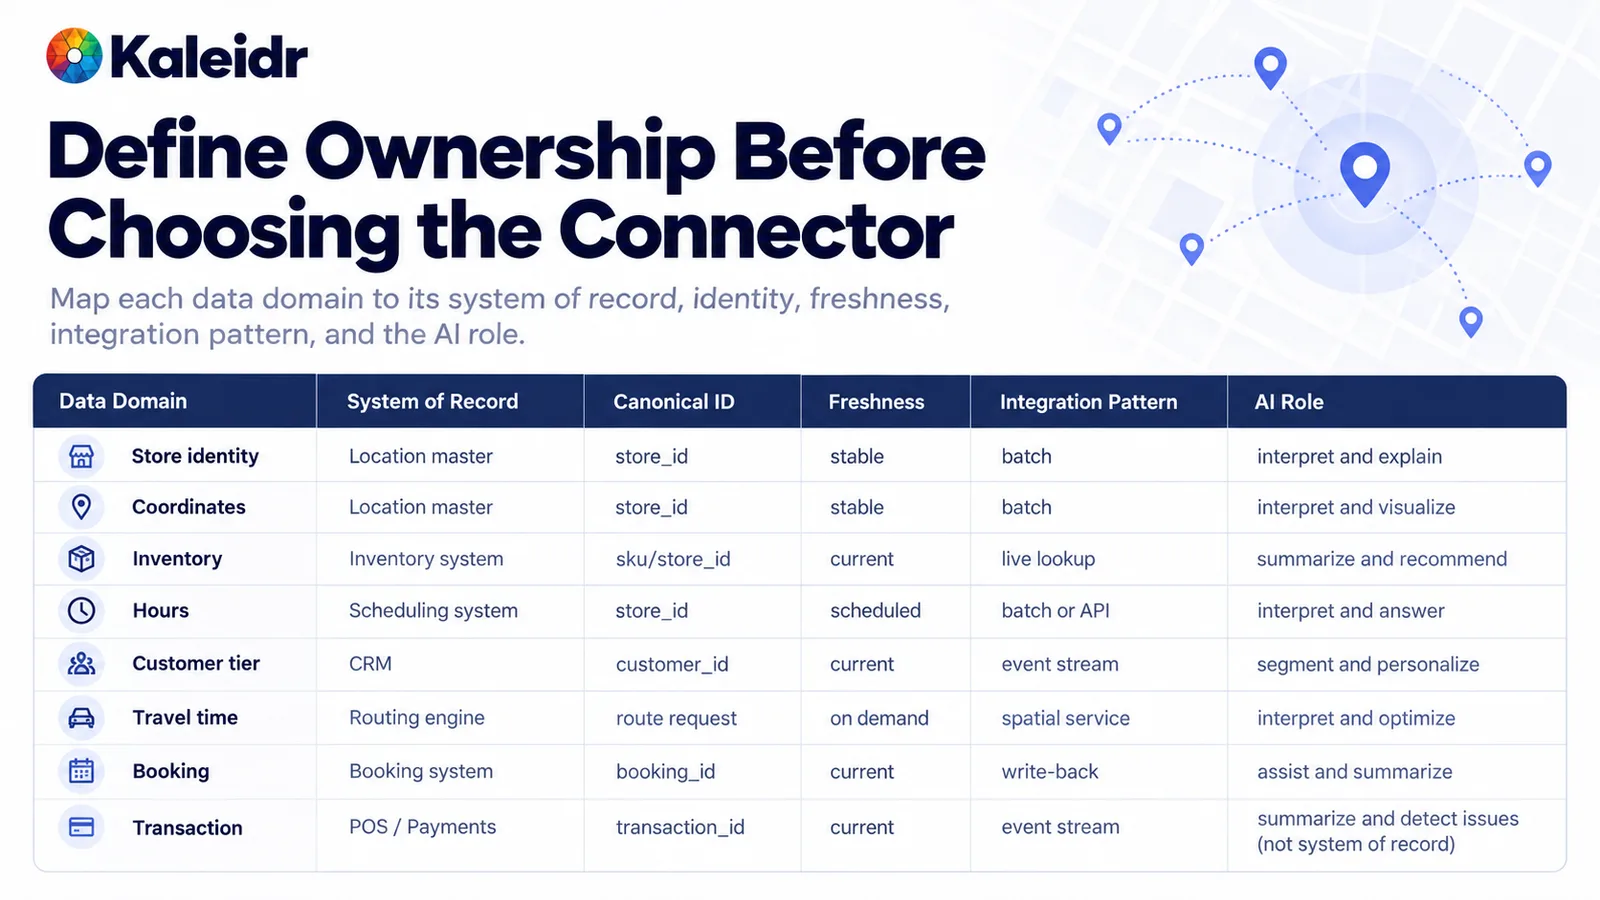
每一列都把一個資料領域綁定到擁有該事實的系統。穩定的地點事實使用 batch 與門市識別碼;庫存、營業時間、等級、行程時間與預約等較易變的資料使用更快的模式。AI 欄位把該層的角色限制在解讀、摘要或輔助。這張表是規劃格,不是 Kaleidr 匯出內容。
同一家門市在每次 enrichment 後都應維持同一個 canonical identifier。來源系統可以使用自己的 key,整合層應映射這個 key,而不是為每個 feed 建立一間「新門市」。地址與座標的權威來源也應明確,避免 geocoder 默默覆寫實地測量的位置。「未知」和「否」是不同狀態:缺少營業時間紀錄不能證明門市已關閉。把 source、schema version 與 observation time 和正規化欄位一起保存,讓後續說明能指出實際使用了哪一筆紀錄。
為什麼穩定事實要早綁定,易變事實要晚綁定?
穩定資料可以在支付即時呼叫成本之前先縮小搜尋範圍。先用夜間門市位置 snapshot,再依路線篩選門市,之後才做即時庫存查詢、營業時間檢查與 routing 排序,比讓每一個 API 查詢每一家門市更便宜也更安全。易變事實應在最後一個合理時點確認,因為數量或關閉狀態可能在夜間檔案產生後、客戶提問前就已改變。圖示提供一個示例流程:snapshot、走廊篩選、庫存 lookup、營業時間檢查、依繞行時間排序,最後推薦一個停靠點。圖中的數量與繞行分鐘數都只是示例。
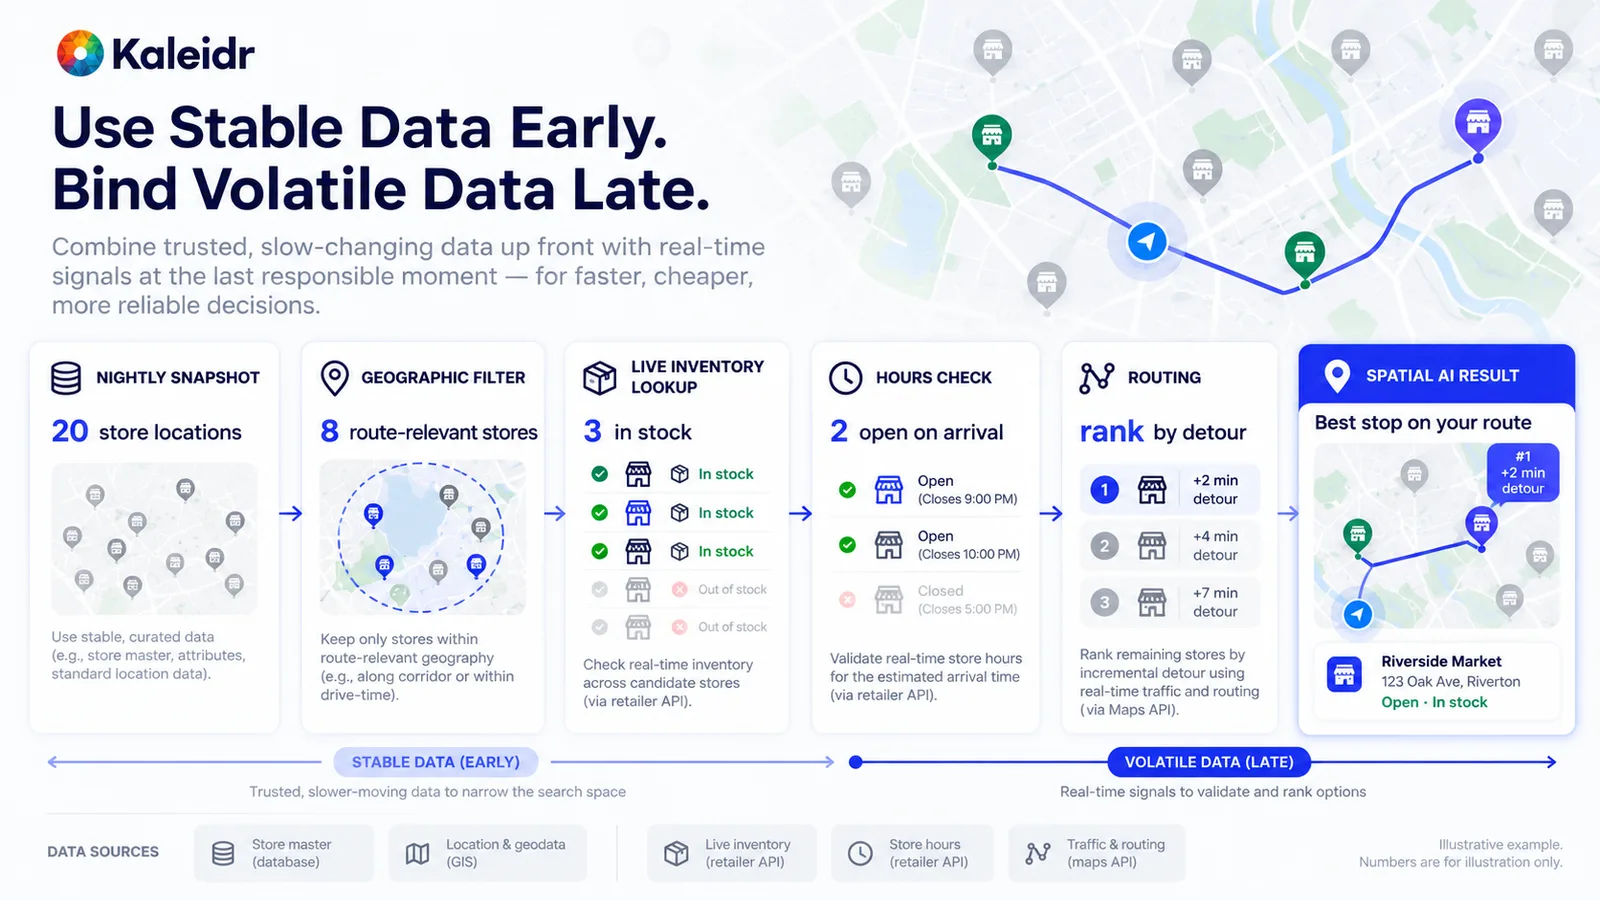
穩定的地點資料先縮小候選集合,再開始即時呼叫。庫存、營業時間與交通狀況在剩餘候選上較晚檢查。最後一張卡片顯示一個帶有示例名稱與示例繞行時間的推薦停靠點。圖中的數字僅用於說明,不是 Kaleidr 的測量結果。
不要把空間計算塞進來源 adapter。庫存 API 回傳庫存;routing service 回傳行程時間;eligibility 在排序前排除已關閉或缺貨的門市;語言模型則可以解讀請求並說明剩下的選擇。讓模型自行生成距離、庫存數量或營業時間,等於在最不可靠的位置重新創造事實。如果夜間匯入後推薦發生變化,團隊應知道是哪一個 dataset version 提供了門市清單。
一個事件應該改變什麼?
事件表示發生了有意義的變化,例如門市下午暫時關閉、某個 listing 變成 active、預約被取消,或服務區域移動。producer 發布這項變更,broker 將它分送出去,consumer 接著更新 current state、search index、map layer 與 retrieval cache。事件不是完整資料庫,因此 consumer 仍需要 state semantics:payload 是完整的新紀錄、某一個變更欄位,還是只有一個需要後續 lookup 的識別碼。CloudEvents 用共通方式描述事件資料,讓 publisher 不必為每個 consumer 重新設計一種 envelope (CloudEvents, 2026)。
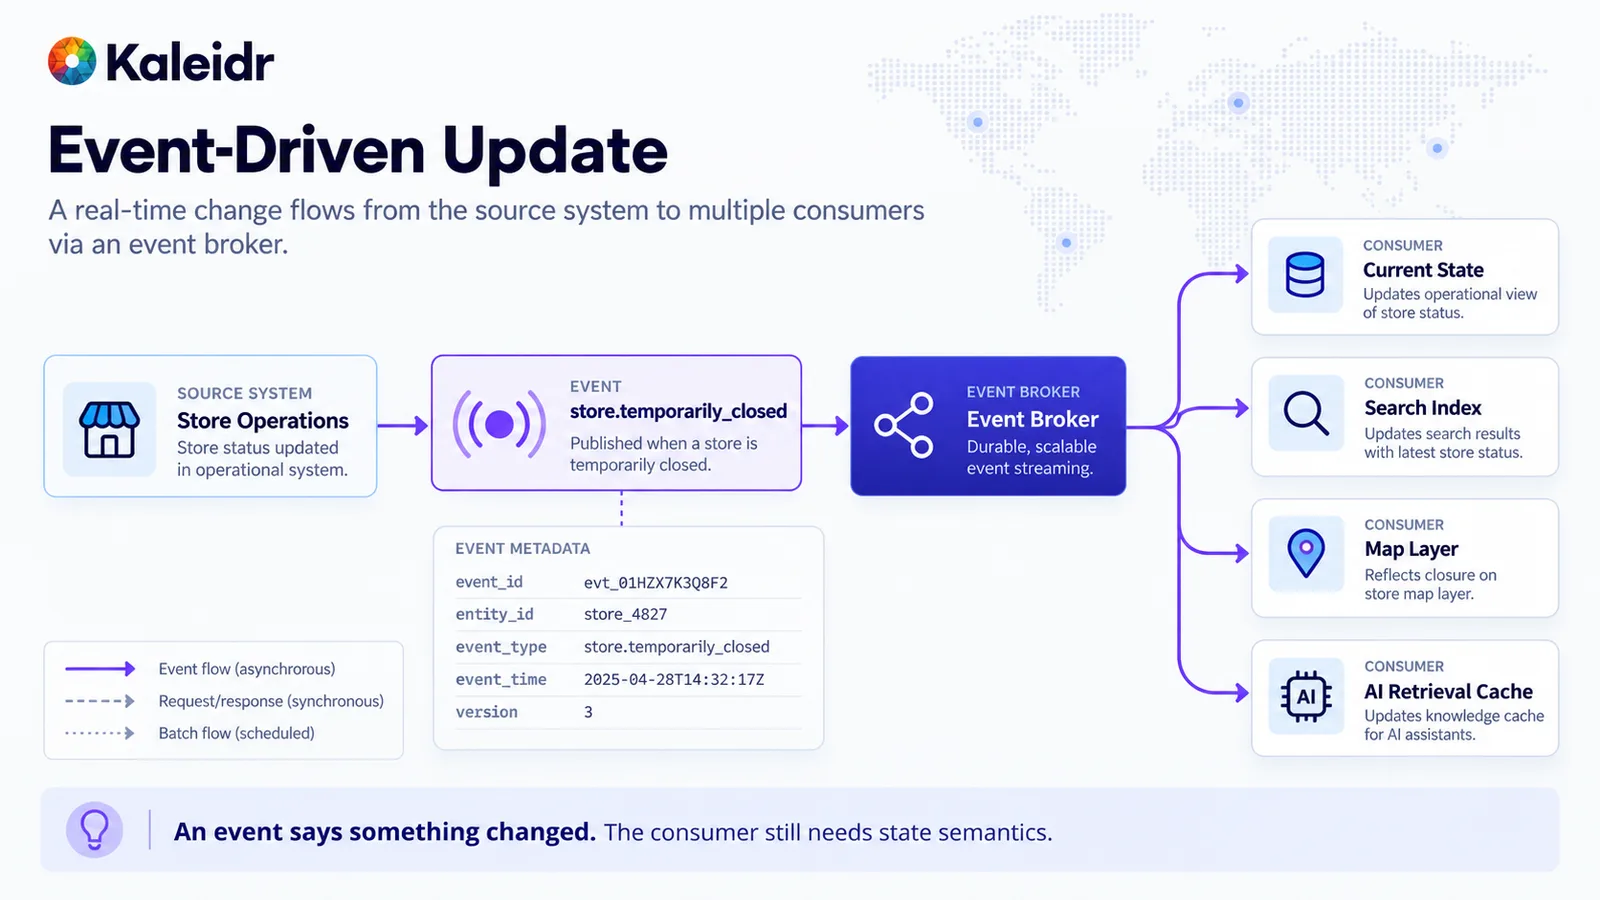
來源發布一項業務變更,broker 把它送到多個 consumer。event identifier、entity、type、time、version 等 metadata 會隨通知一起傳遞。圖中的示例識別碼與時間戳只是說明。事件負責回報變更,consumer 仍必須套用 state semantics。
設計 consumer 時要把 retry 與 duplicate 納入考量。同一則關閉通知可能到兩次,也可能較新的通知先到。event identifier、entity identifier、event time 與 schema version 可以讓系統安全辨識這些情況。更新正規化紀錄後,再讓地圖與 retrieval 步驟使用的 cache 失效。另一種做法是永遠輪詢所有系統,但那會掩蓋業務真正發生變化的時間點。位置 stream 是下一節的另一種模式,因為位置是持續狀態,而不是單一業務事實。
如何把大眾運輸時刻表與即時狀態分開?
GTFS 是很清楚的例子:同一個領域需要兩種模式。GTFS Schedule 是靜態大眾運輸資訊的 feed specification,由簡單檔案組成,用來描述站點、路線、班次及相關路網資訊 (GTFS, 2026)。GTFS Realtime reference 則另外定義 trip updates、vehicle positions 與 service alerts (GTFS, 2026)。時刻表可以用 snapshot 的形式進來,Realtime feed 則描述現在正在發生什麼。trip planner 把兩者結合,Spatial AI 再在地圖上說明選項。若把兩個 feed 壓成一個叫做「transit data」的欄位,就會抹掉計畫與異常之間的差異。
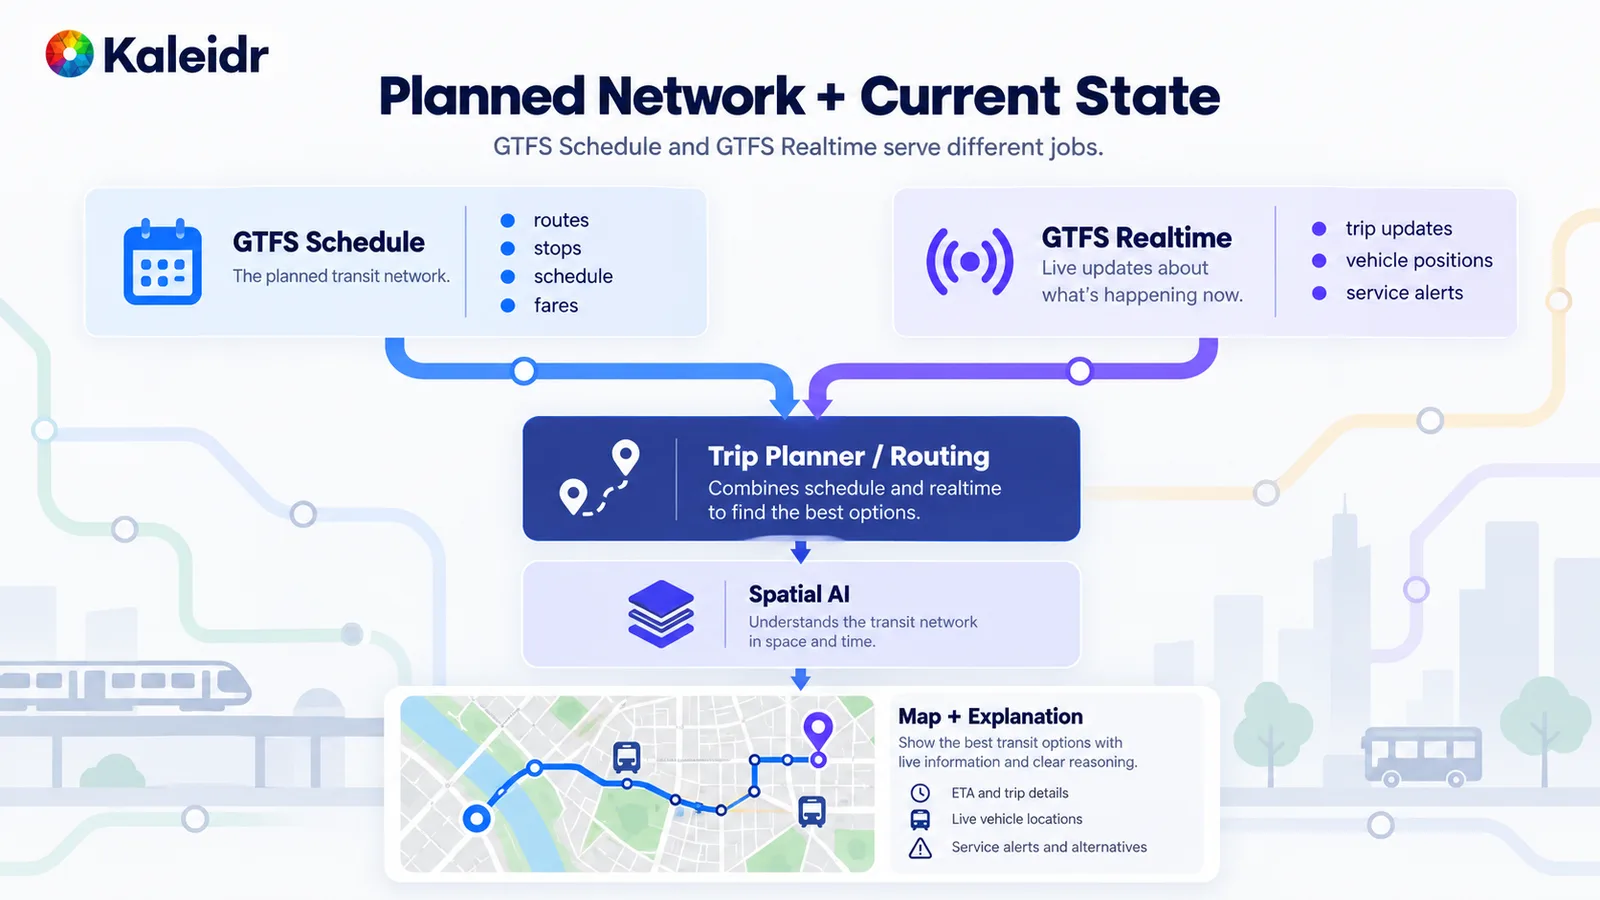
Schedule 描述計畫中的路網,包括路線、站點與班次;Realtime feed 則攜帶 trip updates、vehicle positions 與 service alerts。trip planner 結合這些輸入,地圖再說明結果。圖中把 GTFS 的兩項工作分開,也明確表示語言模型不是 routing engine。
這種拆分同樣適用於大眾運輸以外的情境。門市地址相當於 schedule;今天的庫存與今天的臨時關閉相當於 realtime feed;route calculation 則是第三項服務,並有自己的資料時效。不要讓語言模型從原始 feed 檔案重建交通圖,也不要把今天早上的 vehicle position 當成公車此刻位置的證明。當產品需要乘客分辨它們時,應把站點、車輛與提醒分成不同圖層顯示。
感測器串流如何變成一個地點?
原始感測器讀值還不是地圖位置。裝置、車輛與感測器可以透過 MQTT 或其他 telemetry API 發布資料。OASIS 將 MQTT Version 5.0 描述為適合 machine-to-machine 與 Internet of Things 通訊的輕量 publish/subscribe protocol (OASIS, 2019)。OGC SensorThings API standard 則提供一種 geospatial 方式,在 Web 上串接 IoT 裝置、資料與應用程式,並以 sensing 與 tasking 作為兩項主要功能 (OGC, 2026)。資料 ingest 後,先驗證 schema、正規化紀錄,再把 current state 與 observation time、freshness age 一起保存。只有之後,spatial layer 才應把資產放到地圖上。AI 層、地圖與營運系統讀取的是這個 state,不應直接訂閱 raw firehose。
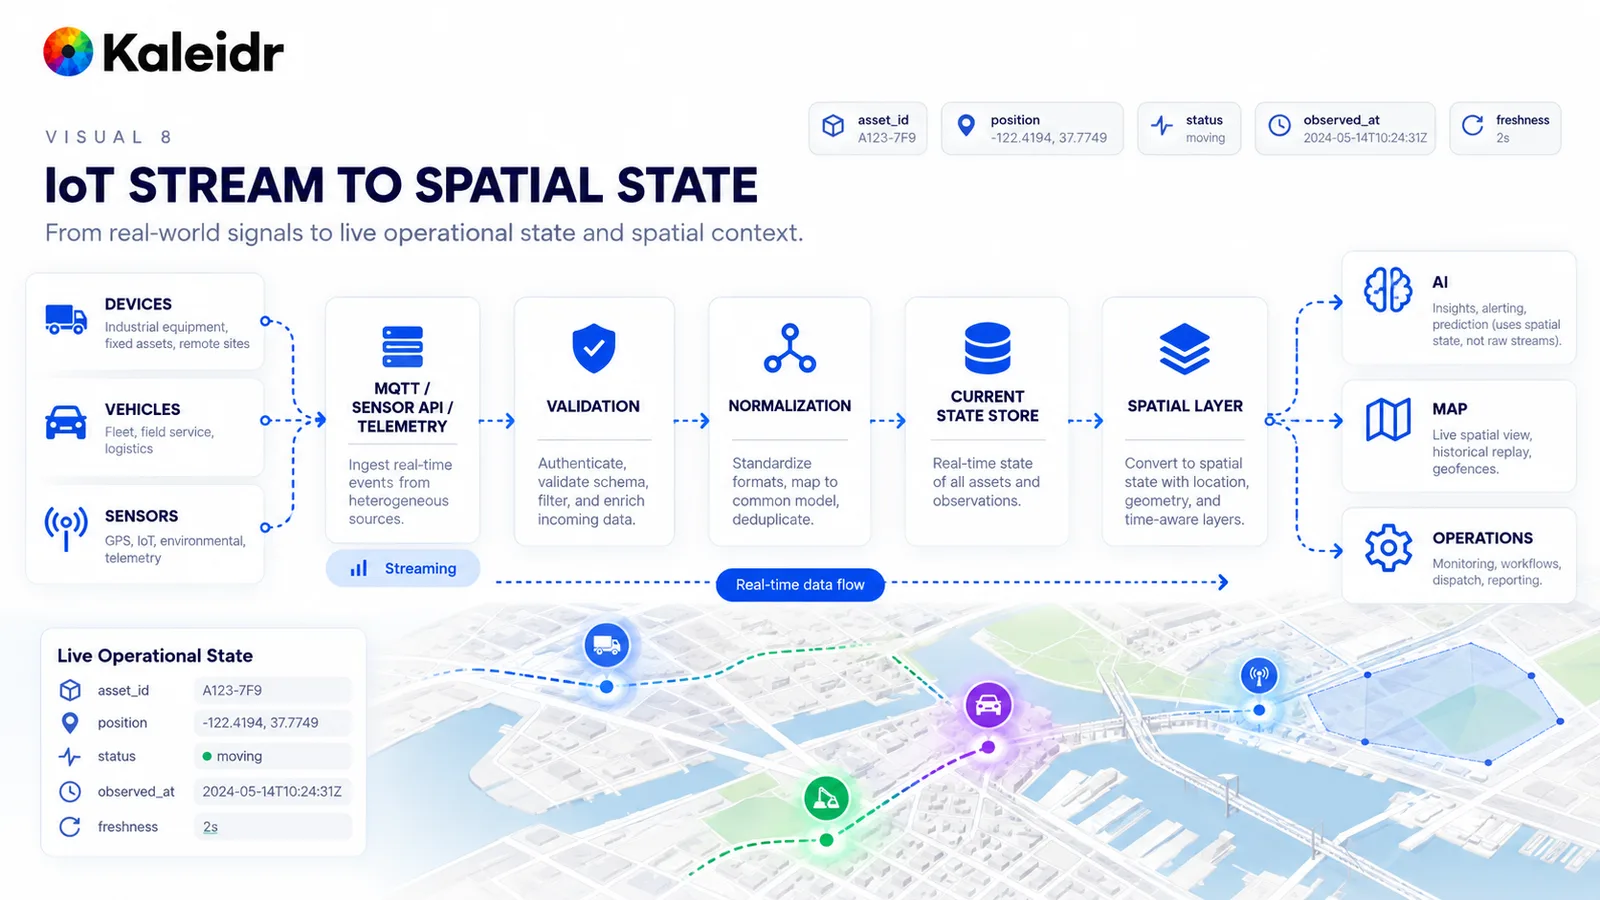
Telemetry 最後變成一筆目前的營運紀錄,包含 asset identifier、position、status、observation time 與 freshness age。圖中的示例座標與 2024 時間戳只用於說明。驗證與正規化位於 spatial layer 之前。AI、地圖與營運讀取的是 state,而不是未經篩選的 stream。
只有溫度、沒有資產與門檻,並不能回答問題。「哪一個冷藏場站超過上限」需要 sensor、facility、rule 與 time。若資料量差異很大,historical analytics 應走與 current-state store 不同的路徑。加入 backpressure,避免大量讀值瞬間湧入而讓地圖卡住。中斷連線的感測器應顯示為 unknown,而不是默默顯示成 0。
為什麼推薦不是交易?
空間推薦可以指出一個地點,但主機的預約系統仍要檢查 availability、price 與 permission,確認請求並記錄 transaction。當兩個人可能選擇同一間房或同一個取貨時段時,這條邊界尤其重要。location-aware booking guide 讓選擇持續綁定 live inventory、travel context 與 eligibility (Kaleidr, 2026)。圖中的示例 place identifier 與 transaction identifier 只是這次交接的標籤,不是實際的 Kaleidr 預約。主機系統回傳確認結果後,Kaleidr 可以把結果顯示在地圖上。地圖 pin 移動,並不代表 Kaleidr 變成帳務總帳。
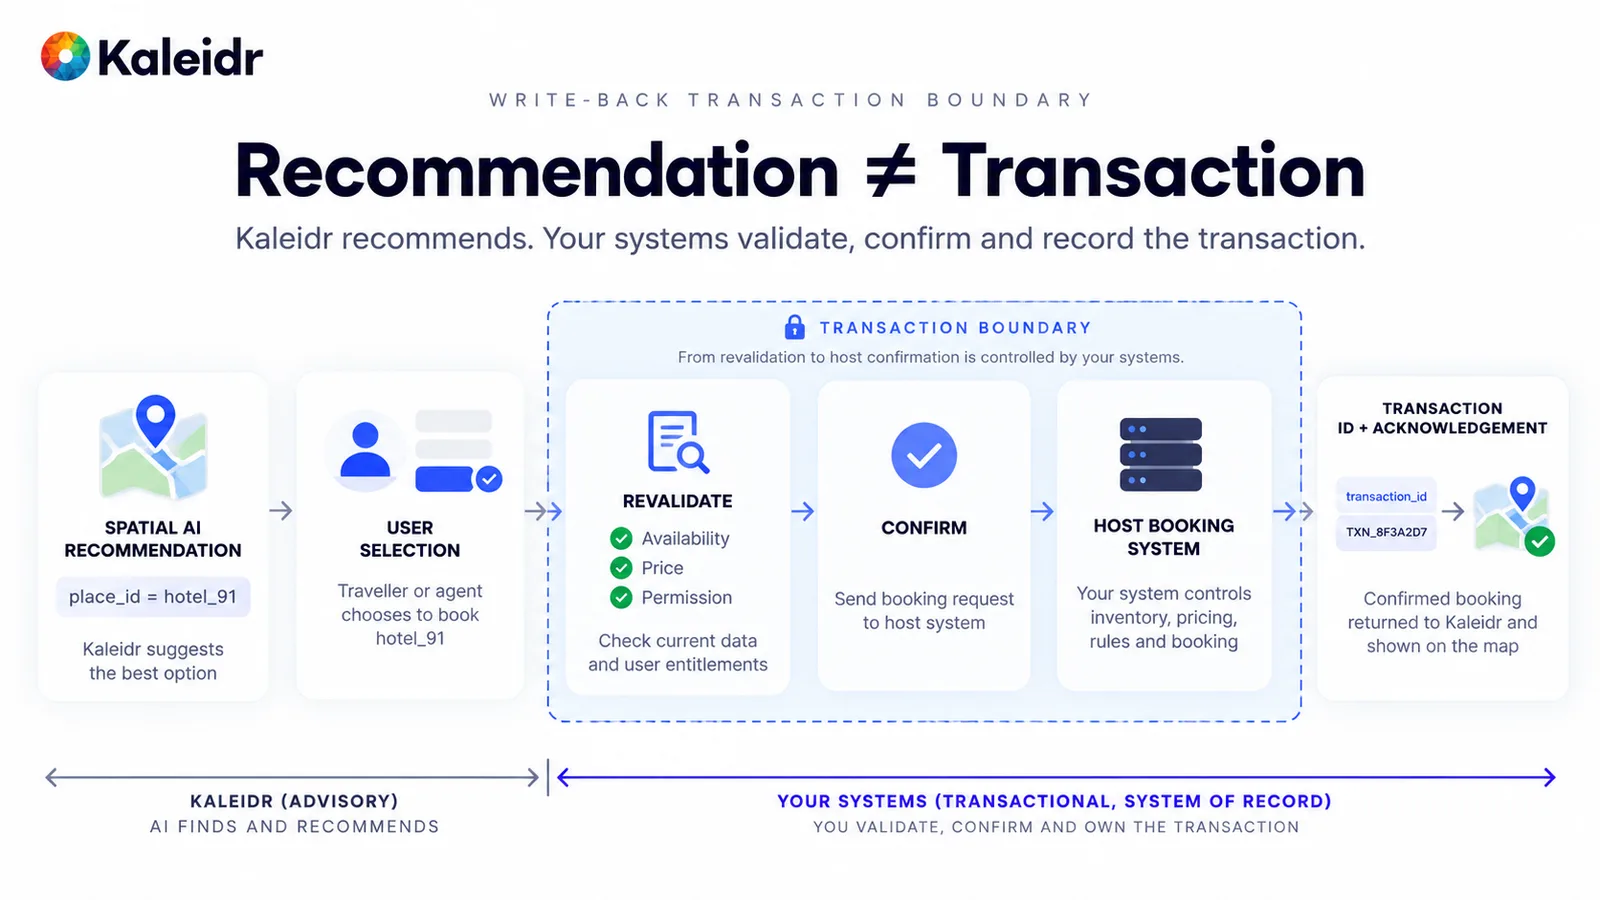
左側負責找到並推薦地點。到了 transaction boundary,要重新驗證 availability、price 與 permission,接著由主機系統確認。示例 transaction identifier 回傳後,地圖即可顯示結果。圖中的識別碼僅為示例,system of record 仍然是主機系統。
任何會改變金錢、庫存或使用者權利的操作都應遵循相同規則。write 前立刻重新驗證,因為支撐說明的 lookup 此時可能已經過期。回傳主機系統的 acknowledgment,包括 conflict,避免地圖顯示帳務系統已拒絕的「成功」。像「未經許可不得預約」這類 prompt 文字可以引導行為,但本身不是 transaction boundary。
為什麼權限必須早於連接?
能夠連接資料,不代表有權使用資料。已獲授權的流程會先解析 user、tenant、object 與 field,只連接通過檢查的紀錄與圖層,之後才建立說明所需的 context。錯誤流程則先連接全部 private record,再期待模型把使用者不該看到的部分隱藏起來。但到那一步,連接早已使用未授權資料。private-location guide 把 tenant、object、field 檢查放在 private record 進入 spatial calculation 或 map answer 之前 (Kaleidr, 2026)。
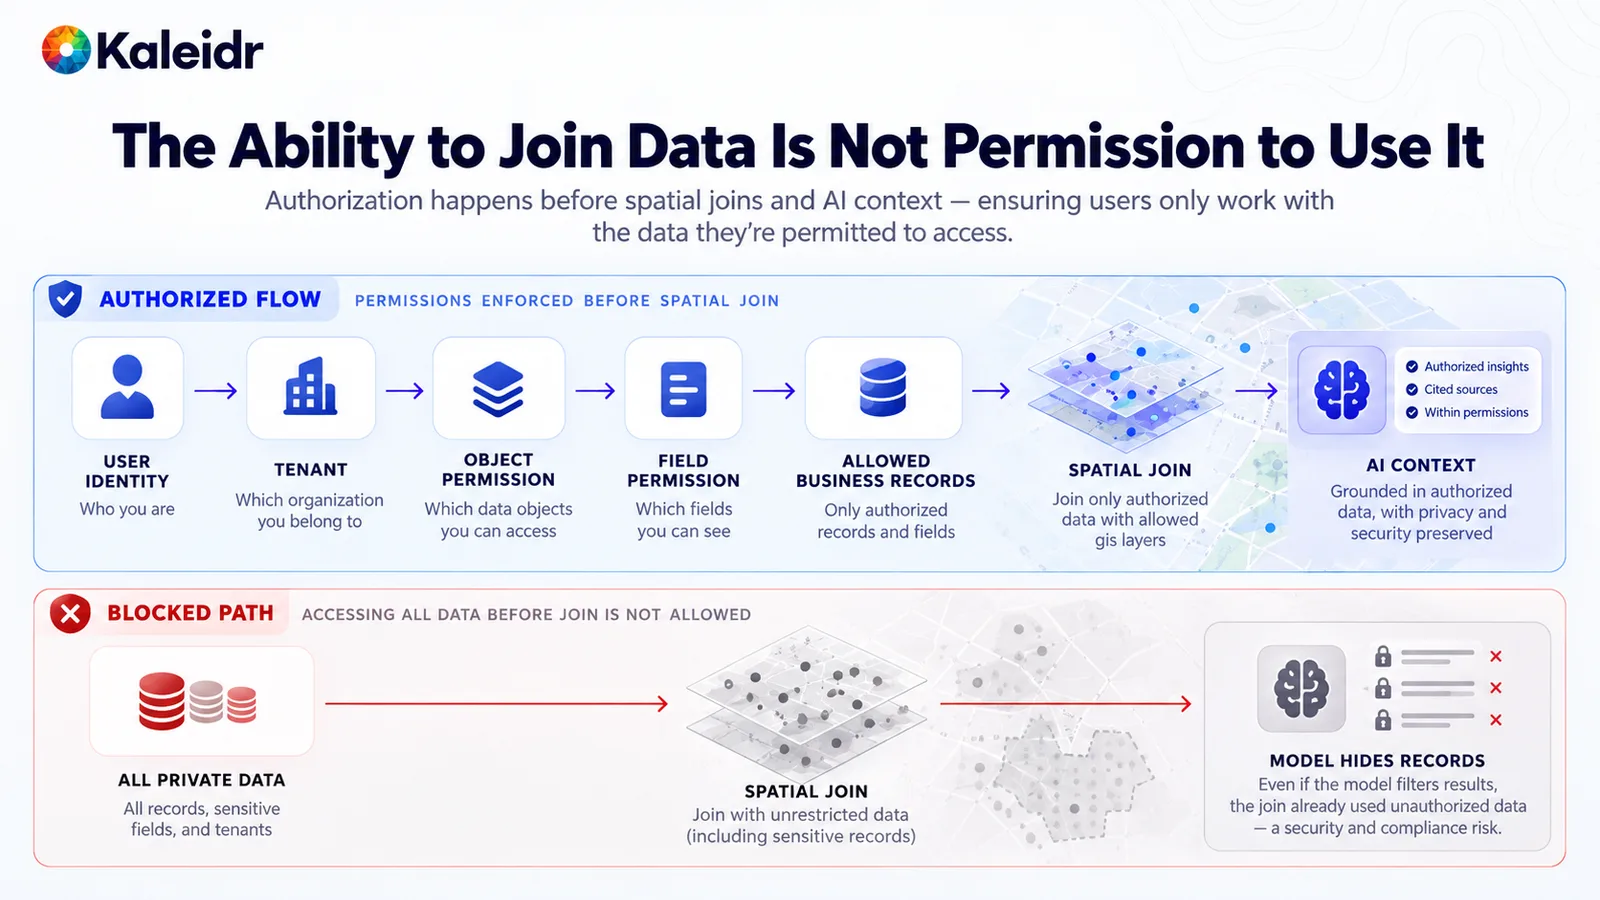
上方路徑在空間連接與說明之前先篩選 identity、tenant、objects 與 fields。下方路徑先連接全部 private record,之後才嘗試隱藏部分列。回答中的 filter 無法撤銷已經讀取禁止紀錄的連接。權限是前置條件,不是結果上的附註。
在每一次 hop 都保留這個 permission context。cache、retrieval index 與 map layer 都可能成為 private field 的第二份副本。依 tenant 分區,並在寫入副本前移除使用者無權查看的欄位。cross-tenant retrieval 就算最後一句看起來無害,仍然是 data-integration bug。紀錄 identifier 與 policy result,而不是 private payload。
正式環境的路徑是什麼樣子?
正式環境請求可以沿著穩定序列執行,即使某個問題會略過其中某一步。主機應用程式先驗證使用者。候選資料來源提供 snapshot、Spatial Feature API 或 CRM context。live enrichment 加入庫存、預約狀態或營運狀態。spatial service 計算 route、distance 與 service area。eligibility 移除無效候選,ranking 對剩餘候選排序。AI 層解讀請求並說明有依據的結果。地圖顯示地點或路線。使用者採取動作後,validated write-back 回到 system of record。可觀測性沿途記錄 identifier、source、freshness、version 與 outcome (Kaleidr, 2026)。公開景點搜尋可能在 private data 與 write-back 之前就結束;考量庫存的取貨流程則可能需要幾乎所有步驟。
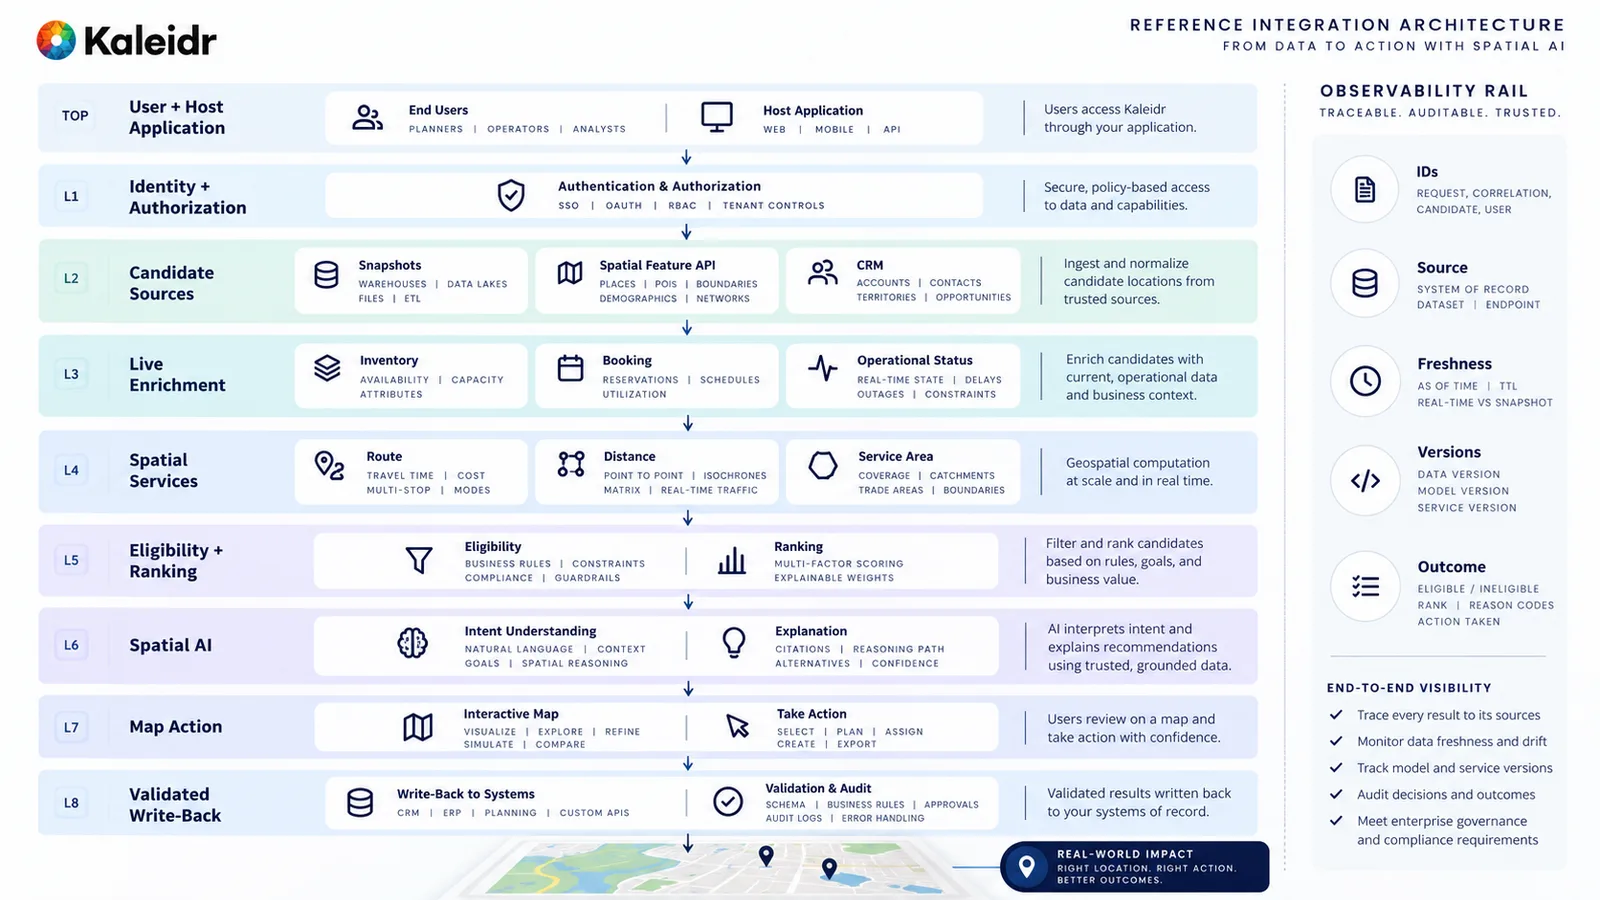
整個 stack 從主機使用者開始,依序經過授權、候選、live enrichment、spatial service、eligibility、說明、地圖與 write-back。observability rail 記錄 identifier、source、freshness、version 與 outcome。並不是每一個請求都會使用每一層。這張圖是參考路徑,不代表某個部署必須把所有功能全部開啟。
測試整合時要加入接近正式環境的故障,而不是只測一段漂亮回答。庫存回應缺失、感測器斷線、預約 conflict、schema change 都應有清楚的錯誤意義與地圖行為。把 current state 與 historical analytics 分開,避免 dashboard query 阻塞即時畫面。對 schema 與 transformation 做版本管理,避免欄位改名後被系統悄悄當成一間「新門市」。
Kaleidr 在這個架構中位於哪裡?
Kaleidr Enterprise 在產品頁中被描述為面向 spatial product 的 location-intelligence infrastructure,提供 inference APIs、ranking systems 與 analytics (Kaleidr, 2026)。開發者文件描述同一平台上的四個 surface:Chat 是主機地圖中的 Spatial AI,Editor 用於繪製與編輯,Tile 提供設計好的 basemap,Viewer 用於發布地圖 (Kaleidr, 2026)。公開 Platform API 文件列出 chat、route、POI enrichment 與 design 呼叫。但該頁面沒有記錄一個面向 CRM、inventory、booking、GTFS、MQTT 或企業資料庫的 universal connector (Kaleidr, 2026)。這些系統、使用者授權與交易仍由主機保有。
一種實務上的拆分方式,是在 spatial layer 前放置已授權且已正規化的 context。主機的 inventory API 繼續作為權威來源,主機檢查 permission,Chat 則在產品已經運作的地圖上說明推薦。對即時營運畫面而言,營運系統持續作為 current state 的來源,而 Studio 負責製作品牌化的空間呈現 (Kaleidr, 2026)。在依賴公開 API 未列出的 endpoint 開發之前,應先依照目前文件確認 Enterprise contract。當評估需要在組織現有系統旁加入這類 spatial layer 時,可以查看 Kaleidr Enterprise。
說明:Kaleidr 在創意與開發工作流程中使用 AI 輔助工具進行影像製作、內容優化與研究。
常見問題
Spatial AI 資料整合是否代表每個系統都需要一個連接器?
不是。CRM、庫存、預約、大眾運輸與 IoT 的變動速度和風險都不同。batch、live lookup、event、stream、Spatial Feature API 與 validated write-back 是不同模式。如果連接器圖把 system of record 隱藏起來,設計就還沒有完成。
語言模型可以取代預約系統或庫存系統嗎?
不行。語言模型可以解讀請求並說明有依據的結果,但庫存、availability、price 與 transaction 仍應留在擁有這些事實的系統。write-back 前立刻重新驗證,並在地圖上顯示主機系統的 acknowledgment。
GTFS Schedule 與 GTFS Realtime 應該共用一個欄位嗎?
不應該。GTFS Schedule 是靜態大眾運輸資訊,包括站點、路線與班次;GTFS Realtime 則涵蓋 trip updates、vehicle positions 與 service alerts。trip planner 可以把兩者結合。若把它們壓成一個 transit data 欄位,就會無法分辨乘客看到的是計畫還是異常。
一筆感測器讀值本身就是地圖位置嗎?
不是。讀值需要 asset、validated position、observation time 與 freshness age,才能進入 spatial layer。MQTT 可以承載 message,SensorThings 型的 model 可以描述 sensing relationship。地圖與說明應讀取 current state,而不是 raw stream。
Kaleidr 會取代 CRM、庫存或預約系統嗎?
不會。公開文件描述了 Chat、Editor、Tile、Viewer,以及 chat、route、POI enrichment 與 design 的 Platform API 呼叫;沒有記錄面向 CRM、inventory、booking、GTFS 或 MQTT 的 universal connector。主機持續保有這些系統與交易,Kaleidr 則在旁邊提供選定的 spatial 與 map capability。
參考資料
- Open Geospatial Consortium. OGC API - Features. A geospatial API for feature data. Accessed October 3, 2026. https://ogcapi.ogc.org/features/
- CloudEvents. CloudEvents. A specification for describing event data in a common way. Accessed October 3, 2026. https://cloudevents.io/
- General Transit Feed Specification. GTFS Overview. GTFS Schedule is a common format for static public transportation information, including stops, routes, and trips. Accessed October 3, 2026. https://gtfs.org/documentation/overview/
- General Transit Feed Specification. GTFS Realtime Reference. Trip updates, vehicle positions, and service alerts. Accessed October 3, 2026. https://gtfs.org/documentation/realtime/reference/
- OASIS. MQTT Version 5.0. A lightweight publish/subscribe protocol for machine-to-machine and Internet of Things communication. Accessed October 3, 2026. https://www.oasis-open.org/standard/mqtt-v5-0-os/
- Open Geospatial Consortium. OGC SensorThings API Standard. A geospatial way to interconnect IoT devices, data, and applications over the web, with sensing and tasking. Accessed October 3, 2026. https://www.ogc.org/standards/sensorthings/
- Kaleidr. Location-Aware Booking. https://kaleidr.com/blog/location-aware-booking
- Kaleidr. Private Location Data for AI Map Workflows. https://kaleidr.com/blog/private-location-data-for-ai-map-workflows
- Kaleidr. Spatial AI Observability. https://kaleidr.com/blog/spatial-ai-observability
- Kaleidr. Location Intelligence APIs and Map SDK. Inference APIs, ranking systems, and analytics for spatial products. Accessed October 3, 2026. https://kaleidr.com/enterprise
- Kaleidr Developer Docs. Products. Chat is Spatial AI in the host map, Editor is draw and edit, Tile is designed basemaps, and Viewer publishes a map. Accessed October 3, 2026. https://docs.kaleidr.com/
- Kaleidr Developer Docs. Platform API Endpoints. Documents chat, route, POI enrichment, and design calls, and does not document a CRM, inventory, booking, GTFS, or MQTT connector. Accessed October 3, 2026. https://docs.kaleidr.com/platform-api/endpoints
- Kaleidr. Real-Time Maps in Kaleidr Studio. Studio authors the spatial presentation, and the operational system remains the source of current state. https://kaleidr.com/blog/real-time-maps-in-kaleidr-studio
@misc{ogc_api_features_2026,
  title  = {OGC API - Features},
  author = {{Open Geospatial Consortium}},
  year   = {2026},
  url    = {https://ogcapi.ogc.org/features/}
}

@misc{cloudevents_2026,
  title  = {CloudEvents},
  author = {{CloudEvents}},
  year   = {2026},
  url    = {https://cloudevents.io/}
}

@misc{gtfs_overview_2026,
  title  = {GTFS Overview},
  author = {{General Transit Feed Specification}},
  year   = {2026},
  url    = {https://gtfs.org/documentation/overview/}
}

@misc{gtfs_realtime_2026,
  title  = {GTFS Realtime Reference},
  author = {{General Transit Feed Specification}},
  year   = {2026},
  url    = {https://gtfs.org/documentation/realtime/reference/}
}

@misc{oasis_mqtt_5_2019,
  title  = {MQTT Version 5.0},
  author = {{OASIS}},
  year   = {2019},
  url    = {https://www.oasis-open.org/standard/mqtt-v5-0-os/}
}

@misc{ogc_sensorthings_2026,
  title  = {OGC SensorThings API Standard},
  author = {{Open Geospatial Consortium}},
  year   = {2026},
  url    = {https://www.ogc.org/standards/sensorthings/}
}

@misc{kaleidr_booking_integration_2026,
  title  = {Location-Aware Booking},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/location-aware-booking}
}

@misc{kaleidr_private_location_integration_2026,
  title  = {Private Location Data for AI Map Workflows},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/private-location-data-for-ai-map-workflows}
}

@misc{kaleidr_observability_integration_2026,
  title  = {Spatial AI Observability},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/spatial-ai-observability}
}

@misc{kaleidr_enterprise_integration_2026,
  title  = {Location Intelligence APIs and Map SDK},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/enterprise}
}

@misc{kaleidr_docs_home_integration_2026,
  title  = {Kaleidr Developer Docs},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://docs.kaleidr.com/}
}

@misc{kaleidr_docs_endpoints_2026,
  title  = {Platform API Endpoints},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://docs.kaleidr.com/platform-api/endpoints}
}

@misc{kaleidr_realtime_maps_integration_2026,
  title  = {Real-Time Maps in Kaleidr Studio},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/real-time-maps-in-kaleidr-studio}
}