
空間 AI ROI 是這樣一種增量商業價值:位置感知產品幫助客戶或營運人員比現有流程更好地完成一項可衡量任務,由此產生的價值減去這項改進的全部成本。一個經得起檢驗的商業論證,應從一個與位置相關的摩擦點、上線前凍結的基線,以及 host 系統已經記錄的結果開始。地圖檢視、搜尋和助手回覆可以解釋使用者經歷了什麼路徑,但這些訊號不能替代反事實,也不能替代由財務團隊認可的單位價值。
下面將分別討論任務、價值樹、指標階梯、反事實、成本分母以及擴大規模的決策門檻。相關延伸閱讀包括企業級空間 AI 試點、Spatial Analytics vs. Web Analytics,以及基於業務資料的 Grounded Spatial AI。試點證明的是一個邊界明確的工作流程。商業論證要回答的是:這些證據是否值得企業繼續進行下一階段投資。
空間 AI ROI 的核心原則
- 明確一項任務: 選擇企業本來就關心的、依賴位置的決策。
- 凍結基線: 上線前後使用同一個結果定義。
- 保留反事實: 追問如果沒有新體驗,本來會發生什麼。
- 將結果貨幣化: 領先訊號解釋變化,真正的價值由 host 記錄承載。
- 為擴大規模的決策設定門檻: 提前確定價值、品質、營運準備度和正式營運經濟性。
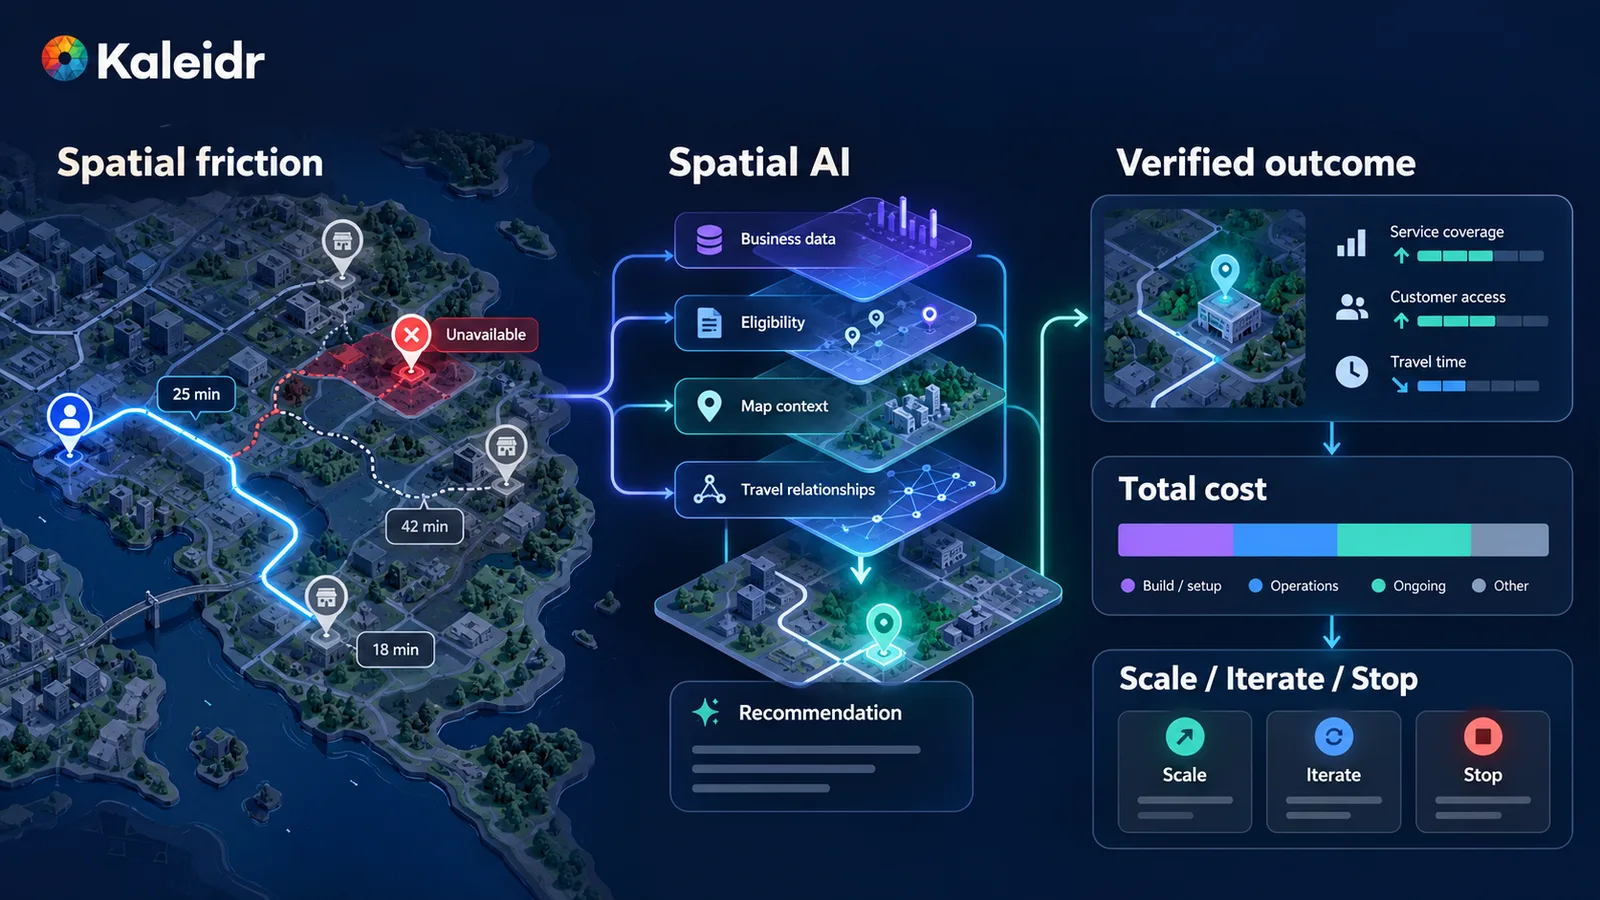
當一個位置相關問題被連接到權威結果、完整成本模型以及預先定義的擴大規模決策時,空間 AI ROI 才真正可測量。該圖是一個框架。版面中的對比條只是示意,並不代表已經測得的提升。
為什麼空間 AI ROI 首先是一個測量問題?
算式很短,歸因才是真正的工作。團隊只有在明確了哪項任務發生變化、哪個系統記錄結果、哪種比較可以代表缺失的反事實,以及哪些成本應該進入分母之後,才能寫出這個比率。地圖可能因為畫面更有吸引力而產生更多互動。助手可能因為使用者不得不再次提問而拉長工作階段。推薦可能提高點選,卻降低合格預約。只要權威記錄沒有隨之變化,這些變化都不能稱為報酬。
ROI = (attributable benefit - total cost) / total cost
一條實用的證據鏈可以從基線旅程開始,經過位置相關摩擦和空間 AI 介入,再連接到領先產品訊號、權威結果、單位價值、增量價值、總成本,最後進入擴大規模、迭代、縮小範圍或停止的決策。企業級空間 AI 試點介紹了如何運行一個接近正式環境的首次測試。圍繞這個測試建立的測量體系,才會把試點結果變成可以交給財務團隊評估的商業論證。
商業論證應該從什麼任務開始?
最有力的案例,應從商業負責人無需了解模型、embeddings 或 Map SDKs 就能讀懂的一句話開始。幫助更多顧客找到有庫存、而且實際可以到達的門市。幫助飯店住客無需打電話給櫃檯就解決附近地點相關的問題。幫助 marketplace 使用者找到真正可以服務該請求的服務提供者。幫助派遣員無需在三個工具之間交叉查詢,就找到符合條件的資產。這些才是商業任務。空間 AI 的介入方式,應當在任務被明確之後再定義。
| 商業任務 | 當前摩擦 | 空間 AI 介入 | 權威結果 |
|---|---|---|---|
| 門市發現 | 附近結果沒有庫存 | 理解意圖、篩選庫存、比較移動成本 | 已開始提貨或已完成購買 |
| 住客協助 | 員工反復回答相同的位置問題 | 基於獲批記錄進行有依據的地圖對話 | 問題已解決,或在可測量時避免了一次人工聯絡 |
| Marketplace 匹配 | 半徑搜尋返回實際上無法服務的服務提供者 | 應用服務範圍、可用性、移動與資格條件 | 合格潛在客戶或預約 |
| 車隊營運 | 派遣員需要交叉查看地圖和車輛狀態 | 基於當前地圖上下文查詢符合條件的資產 | 派遣決策完成 |
| 網路規劃 | 需求位於當前覆蓋之外 | 將第一方需求與網路覆蓋進行比較 | 候選市場進入正式盡職調查 |
結果應該來自真正擁有它的系統。預約系統擁有預約記錄,商業系統擁有購買記錄,CRM 擁有合格潛在客戶,派遣系統擁有指派結果,財務系統擁有已實現營收和成本。空間 AI 可以影響這些結果,但產品本身不應該虛構這些結果。
價值樹應該如何組織收益?
大多數價值可以歸入四個分支:營收、成本、速度,以及風險或品質。第五個分支是學習,它可能具有戰略意義,但不能因為 dashboard 發現了某個模式,就自動給它賦予貨幣價值。營收價值通常出現在一個位置相關決策本來就處於商業路徑上時,例如使用者選擇一個符合條件的門市,並通過穩定識別碼最終形成 host 交易。成本價值則出現在一個可測量的人工任務消失時,而且只有當組織能夠說明節省下來的時間將如何被利用時才成立。在有人證明費用確實減少或吞吐量真正增加之前,節省一分鐘首先只是增加了容量。
在營收歸因還不穩定時,速度本身也可能有價值,例如找到一個有用地點所需的時間、找到符合條件的服務地點所需的時間,或評估候選市場所需的時間。風險與品質則表現為:推薦已經關閉或不符合條件的地點更少、重新驗證時失敗的庫存聲明更少,以及基於過期上下文做出的營運決策更少。只有當企業已經擁有可信的單位失敗成本時,才應給“避免一次失敗”賦予財務價值。否則,應把風險保留為 guardrail。
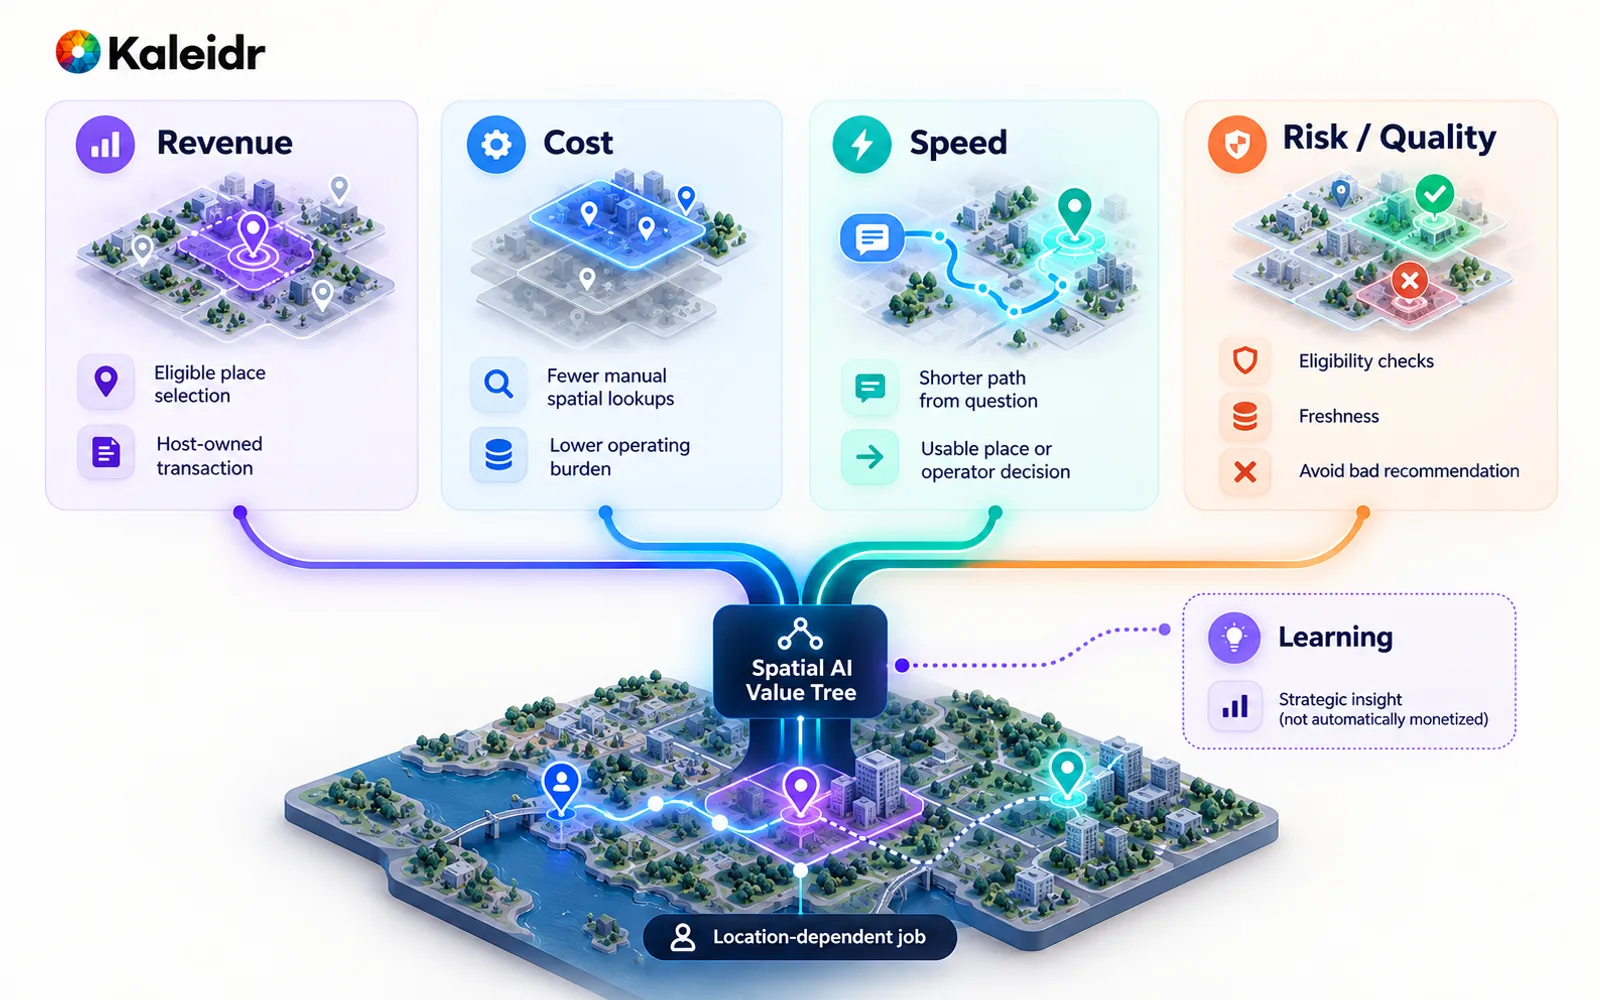
空間 AI 可以通過營收、成本、速度或降低風險來創造價值。學習也可以具有戰略意義,而不需要附加一個推測性的財務價值。
哪些訊號能夠逐步連接到經濟價值?
如果把指標放在一個階梯中,而不是在同一個 dashboard 里將它們視為同等重要,商業論證會更容易審計。Exposure 詢問使用者是否真正有機會使用這個體驗。Activation 詢問使用者是否搜尋、篩選、打開地點或請求路線。Useful resolution 詢問系統是否返回了符合條件、有依據或成功完成路線規劃的結果。Selection 詢問使用者是否進一步接近了一個決定。權威商業行動,是把使用者交接到系統記錄層:開始預約、產生潛在客戶、進入 checkout 或完成派遣。經驗證的結果,是那個系統最終記錄的結果。經濟價值,則是該增量結果扣除變動成本後真正具有多少價值。
Exposure → Activation → Useful resolution → Selection
        → Business action → Verified outcome → Economic value
這條階梯可以避免一種常見替代:把領先指標當成已經實現的價值。Spatial Analytics versus Web Analytics區分了這些層分別回答的問題。Web Analytics 可以說明使用者是否到達這個體驗。Spatial Analytics 可以說明地理因素是否改變了成功率。但預約、訂單或合格潛在客戶仍然屬於 host 的系統記錄,財務團隊也仍然只對增量的已完成結果計算貢獻價值。
產品訊號與商業結果有什麼不同?
空間指標可以組織地點、移動關係、服務範圍、路線和覆蓋,但這種組織方式不能替代業務分析。Kaleidr 的公開 Analytics 頁面“Map Engagement and Location Analytics”介紹了覆蓋、檢視和互動 dashboard,受眾的位置和活動,每張地圖的 session、view 和 interaction,地點比較、空間模式,以及產品、庫存和增長團隊可以作為地圖行為來解讀的 AI 驅動空間趨勢(Kaleidr, 2026)。這些報告說明使用者如何發現和使用地點。已完成購買、預約、合格潛在客戶、派遣以及已實現營收,仍然保留在真正擁有這些記錄的 host 系統中。
餐廳發現可以說明這些層如何連接,而不需要假裝一個 dashboard 擁有全部答案。產品訊號可能顯示,有助手參與的 session 更常選擇一家餐廳。空間分析可能顯示,當用餐者距離初始地圖中心更遠時,這個變化更明顯。預約平台則顯示這些選擇是否真正轉換成預約。財務團隊只對增量的已完成預約計算貢獻價值。應該連接這些層,而不是強迫一個系統回答所有問題。
什麼樣的反事實才能讓提升成為真正的增量?
核心問題不是轉換率有沒有上升,而是:對於同一個合格人群、在同一個時期,如果沒有這項介入,轉換率本來會是多少。對於面向客戶的產品,使用者級隨機實驗通常是最乾淨的設計,因為季節性、行銷、價格和供給會同時影響兩組。當體驗改變的是整個地點或市場時,可以選擇可比較的門市或服務範圍作為市場 holdout,但仍需承認市場規模、競爭、供給和移動行為可能不同。分階段 rollout 可以在所有市場最終都會獲得產品的情況下,創造臨時比較窗口。當沒有對照組時,也可以使用前後對比,但應明確標注:它提供的因果證據弱於隨機實驗。
NIST 的 TEVV-Athlon 框架初次公開草案 NIST AI 200-2 於 2026 年 8 月 7 日宣佈,並接受意見至 2026 年 10 月 6 日。該框架把測試、評估、驗證和確認描述為證明 AI 系統是否滿足個人或組織目標的證據,並強調應針對實際需求定制測量,包括現實世界中的影響和結果(NIST, 2026)。該文件仍是徵求意見的草案。它不是 Kaleidr 的控制清單,模型 benchmark 也仍然不能證明客戶找到了正確門市,或某個商業行動確實改善。在任何人看到結果之前,都應凍結結果定義、合格人群以及比較方法。
地理因素會在哪裡改變結果解讀?
平均提升可能掩蓋空間上的失敗。高密度市場可能改善,而低供給區域可能惡化;服務範圍邊界附近的無結果率也可能突然升高。如果只看一個全局平均值,就可能把 rollout 推向系統還沒有準備好的地方。應按真正可能改變位置決策的變量分段:市場、移動時間區間、供給密度、符合條件的結果數量、服務範圍狀態、庫存、裝置、旅程類型以及資料新鮮度。提前定義這些切分。保留分母。謹慎看待小樣本,不要在結果出來後只挑表現最好的切片慶祝。
商業論證還應該說明為什麼地理因素重要。如果普通搜尋框同樣能夠解決任務,那麼位置感知產品可能並不是正確投資。更有力的案例包含一種會改變答案的空間關係:較遠但有庫存的門市可能優於更近但缺貨的門市;服務提供者可能可以服務某個地址,卻無法服務距離同樣近但位於服務範圍外的另一個地址;需要小幅繞行的站點可能優於更近但會增加大量延誤的站點。用於選址的 Location Intelligence與門市定位器屬於不同價值鏈。不要把一個工作流程的轉換邏輯直接套到另一個工作流程。
成本應該如何進入商業論證?
供應商帳單不等於總成本。可信的分母應包括平台和使用費用、實施、持續工程與營運、治理與評估,以及隨著市場、資料域和業務規則擴大而產生的未來變更成本。空間 AI 是自建還是購買把這個問題視為所有權邊界:內部 stack 可能供應商費用較低,卻承擔更高營運負擔;平台可能費用更加可見,但工程所有權更少。應該在一個明確期間內比較營運模式。不能因為沒有收到外部帳單,就把內部建設當成免費。
Kaleidr 的 Pricing 頁面以 credits 計量 AI 使用量,以 map loads 計量地圖使用量,並將 Enterprise 描述為適用於自訂使用、支援和部署條款的方案(Kaleidr, 2026)。這些公開計量方式可以幫助構建部署規劃草案。實際企業經濟效益應使用具體實施的合約和架構,包括資料、評估、支援,以及超出 basemap 配額的任何授權影像。把提升轉換成財務價值時,應使用財務團隊已經接受的單位經濟模型:增量結果數量 × 每個結果的價值 − 增量變動成本。對於生產力案例,可以用節省的時間乘以完全負擔人工成本,再乘以可實現的利用系數。如果這些時間並沒有減少、重新分配或轉換成更高吞吐量,那麼企業創造的是容量,而不是現金節省。
NIST 於 2024 年 7 月 26 日發布的 Generative Artificial Intelligence Profile,NIST AI 600-1,提出應建立部署後監控計畫,在上線後持續評估生成式 AI 系統,包括使用者輸入、事件回應和變更管理(NIST, 2024)。該 Profile 是 AI Risk Management Framework 的自願補充,不是 Kaleidr 的評分,也不會為任何供應商定價。即便如此,商業論證仍應為上線後的評估預留營運能力,因為業務資料、服務提供方和客戶行為都會持續變化。也應考慮失敗成本,例如錯誤推薦造成的返工,但只有在發生頻率和單位成本已經可信時才應貨幣化。否則,把風險保留為定性 guardrail。
避免重複計算。更快得到結果、更多地點選擇、更多預約開始以及更多預約完成,可能只是同一條因果鏈。如果已完成預約已經承載財務價值,就不要再對“更快的結果”和“選擇動作”分別計算營收。領先指標應用來解釋為什麼結果發生變化。除非另一個收益真正獨立,否則只對最終結果進行貨幣化。
Kaleidr 在測量 stack 中處於什麼位置?
公開網站將產品分為 Kaleidr AI、Studio、Analytics 和 Enterprise。Kaleidr Enterprise 描述了一套 Location Intelligence 基礎設施,包括 Inference APIs、ranking 系統、analytics 和部署支援,host 可以把這些空間能力添加到自己已經運行的系統旁邊(Kaleidr, 2026)。前面提到的 Analytics 負責地圖與地點行為層。商業、預約、CRM、派遣或財務系統仍然由 host 連接。實際問題是:能否在不替換事實所有者系統的情況下,對整個旅程進行測量。
穩定識別碼使這種連接成為可能。一個 session 可以推薦 location_id,使用者可以選擇同一個識別碼,訂單系統也可以為它記錄一次已完成提貨。這樣的鏈條比沒有共享 key 的 marker 點選更有價值。基於業務資料的 Grounded Spatial AI解釋了為什麼規範化位置身分應當屬於產品。相同的身分也應該用於 ROI 測量。目標並不是把每條業務記錄都複製進 analytics 產品,而是擁有足夠穩定的 key,在組織的隱私和保留規則下,把使用者旅程連接到權威結果。
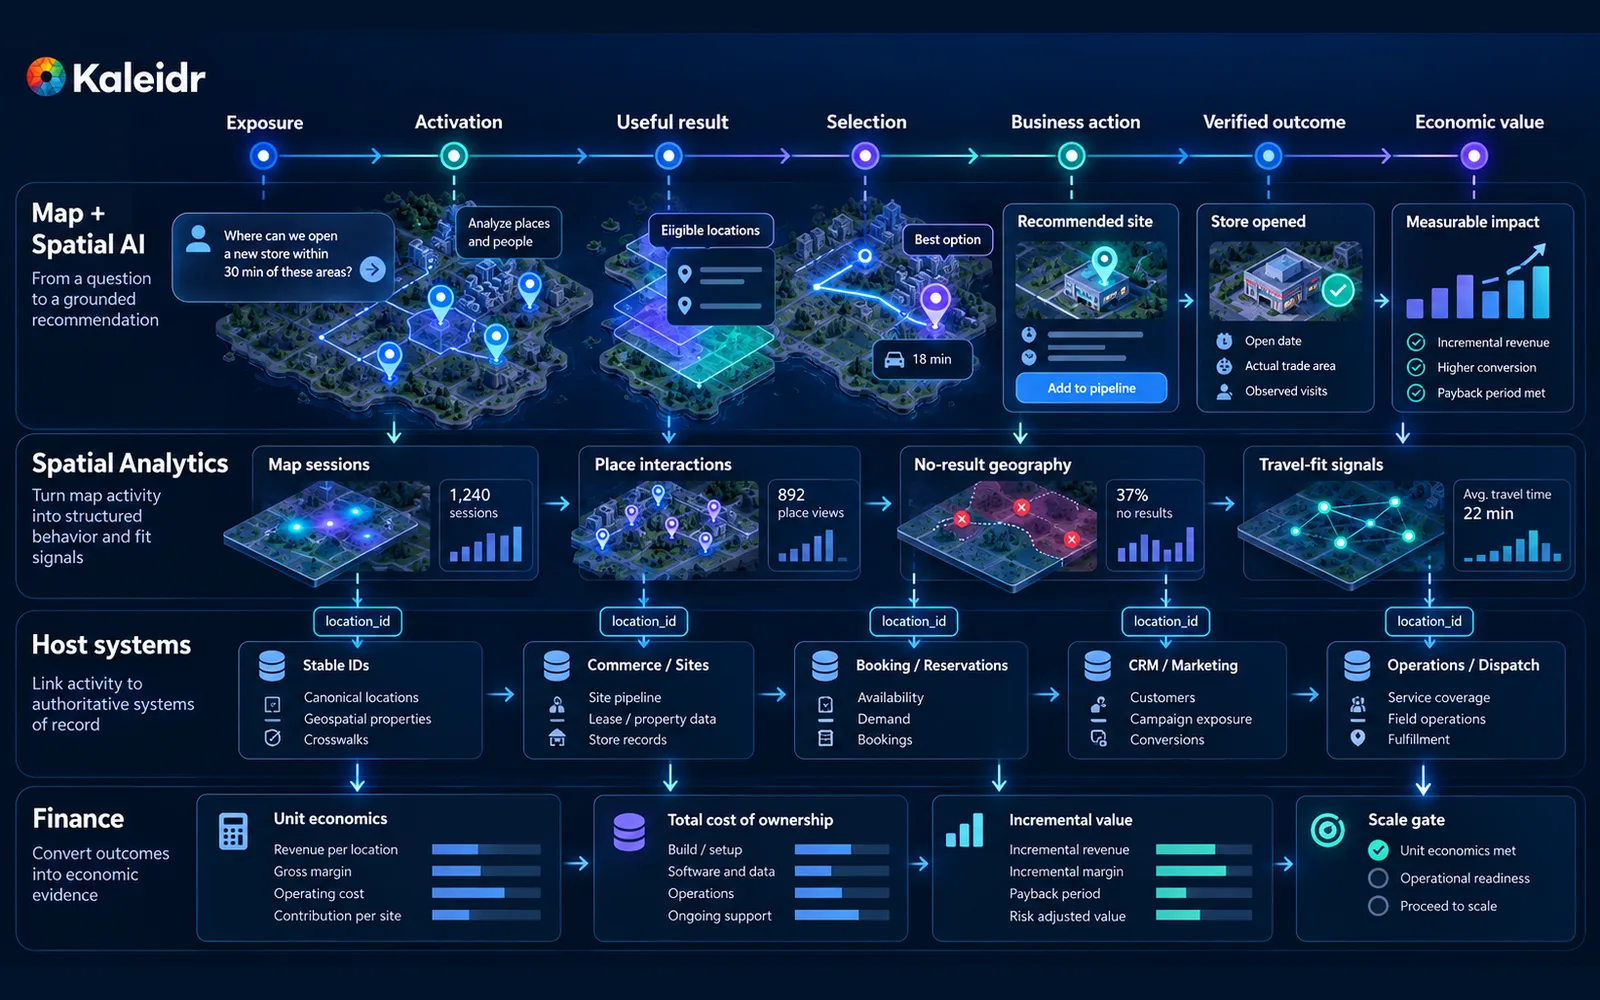
一個經得起檢驗的商業論證,會通過穩定識別碼,把地圖行為連接到 host 擁有的商業結果以及財務團隊認可的經濟模型。圖中的數量和百分比只是示意標籤,並不是 Kaleidr 的實際測量結果。
試點應該如何轉換為擴大規模的決策門檻?
在看到結果之前定義決策規則。商業價值要問的是:主要結果是否改善到足以產生實際意義。品質要問的是:錯誤率、資料新鮮度、延遲和資格判斷是否保持在約定閾值內。營運準備度要問的是:組織能否支撐資料、治理、監控以及事件處理面。規模化經濟性要問的是:當使用量、市場、資料規模和支援需求增長時,單位價值是否仍然成立。一個達到品質門檻的試點,並不等於已經證明瞭正 ROI。如果失敗率不可接受,看似存在的提升也不適合安全地擴大規模。應基於試點本身的區間構建 downside、base 和 upside 情景,不要把不確定性壓縮成一個看起來很精確的單一百分比。
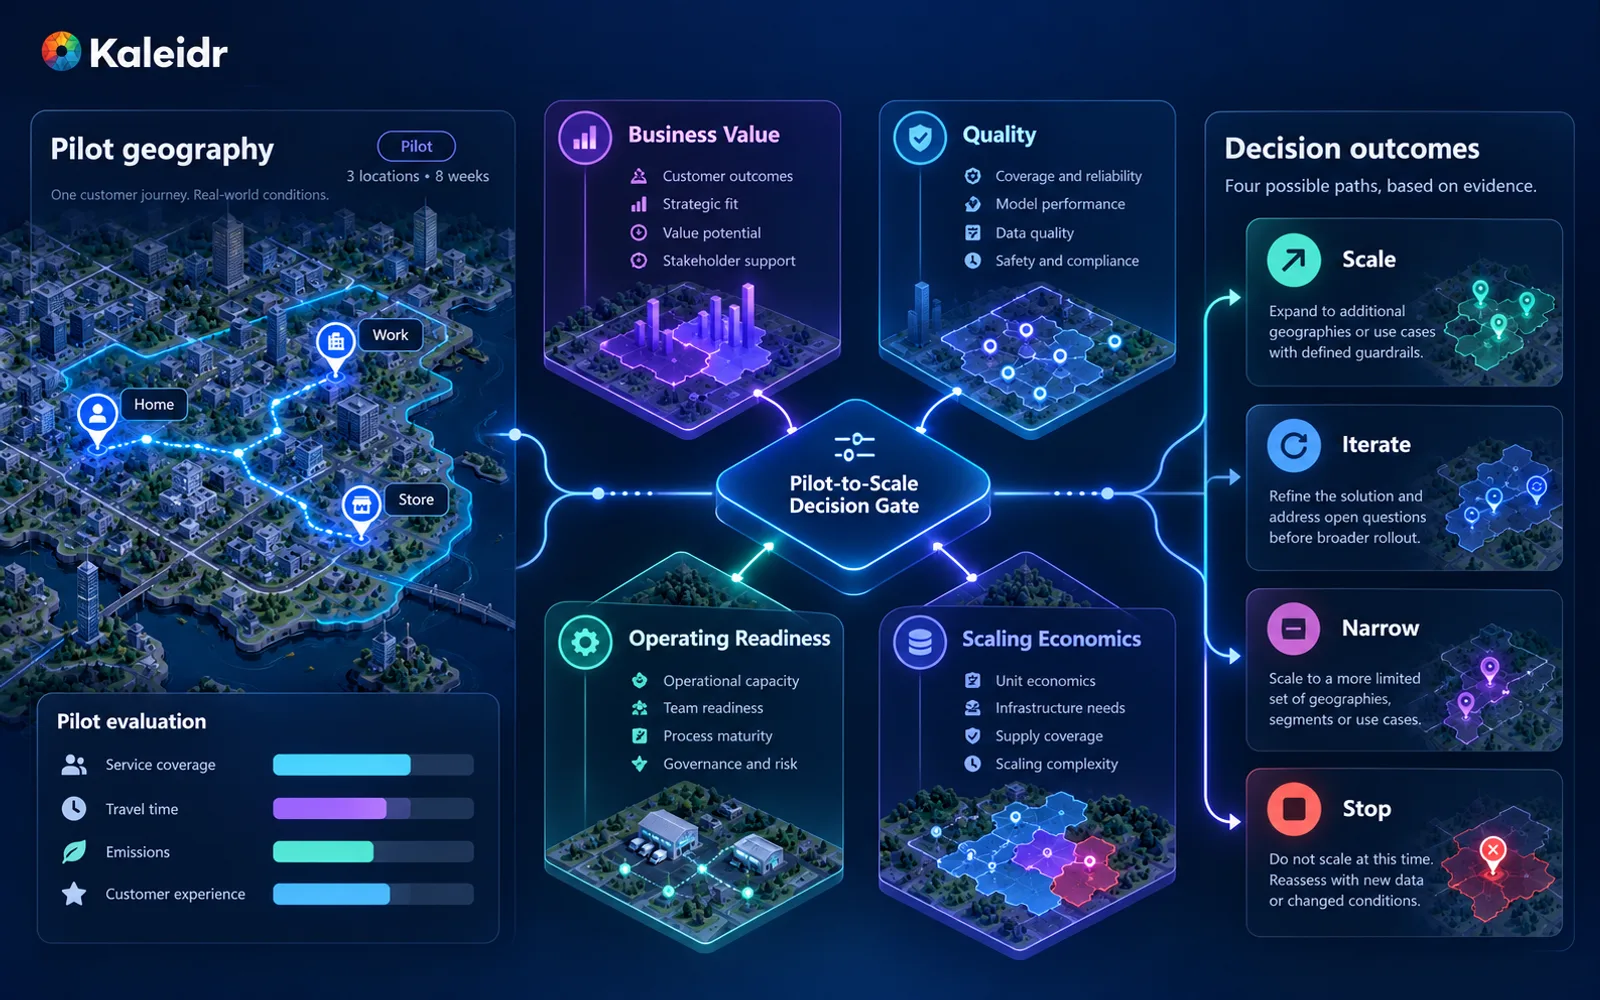
一個接近正式環境的試點,應以預先定義的決策門檻結束。擴展、迭代、收窄和停止都是可能的下一狀態,並不意味著擴大規模一定會是最後選擇。
了解 Kaleidr Enterprise,查看可與企業現有系統並行使用的 Location Intelligence 基礎設施、Inference APIs、ranking、analytics 和部署支援。了解 Kaleidr Analytics,查看用於商業論證行為層的地圖和地點中心報告。商業結果、單位經濟性以及是否擴大規模的決定,仍然由 host 掌握。
常見問題
什麼是空間 AI ROI?
空間 AI ROI 是位置感知產品在一個明確期間內帶來的財務報酬。一個經得起檢驗的計算,會使用可歸因的商業收益,減去平台、資料、集成、工程、營運、評估和治理的全部成本,而且不會把地圖活動本身當作報酬。
如何計算空間 AI ROI?
在明確期間內,用可歸因收益減去總成本,再除以總成本。真正困難的是增量性:與沒有位置感知體驗時相比,究竟哪些結果是因為這個體驗而發生了改變。
地圖檢視量是好的 ROI 指標嗎?
地圖檢視量只是 Exposure 訊號。在把檢視連接到有目的的互動、有用結果、選擇、host 擁有的商業行動以及經驗證的結果之前,不應把這些活動稱為報酬。
更快完成任務應該貨幣化嗎?
只有當企業能夠解釋節省的時間如何創造經濟價值時才應該。減少任務時間可能創造額外容量或允許更高吞吐量。除非人工或其他資源實際發生變化,否則時間本身不是現金節省。
Kaleidr Analytics 可以自動測量全部 ROI 嗎?
公開 Analytics 頁面記錄了以地圖和地點為中心的指標,例如 session、view、interaction、受眾活動、地點比較以及空間趨勢。購買、預約、合格潛在客戶、派遣和已實現營收仍然保留在真正擁有這些記錄的 host 系統中。
這與 Location Intelligence ROI 有什麼不同?
財務框架基本相同。位置感知產品額外加入了意圖理解、grounding、工具調用、地圖操作和評估等問題。應該測量整個系統,而不是只測量語言模型。
參考資料
- Kaleidr. Map Engagement and Location Analytics. 訪問於 2026 年 9 月 27 日。 https://kaleidr.com/analytics
- Kaleidr. Pricing & Plans. 訪問於 2026 年 9 月 27 日。 https://kaleidr.com/pricing
- Kaleidr. Location Intelligence APIs and Map SDK. 訪問於 2026 年 9 月 27 日。 https://kaleidr.com/enterprise
- National Institute of Standards and Technology. The TEVV-Athlon Framework for Evaluating AI Systems. NIST AI 200-2,初次公開草案。2026 年 8 月 7 日宣佈;意見徵集至 2026 年 10 月 6 日。 https://www.nist.gov/artificial-intelligence/ai-research/tevv-athlon-framework-evaluating-ai-systems
- National Institute of Standards and Technology. Artificial Intelligence Risk Management Framework: Generative Artificial Intelligence Profile. NIST AI 600-1。發布於 2024 年 7 月 26 日。 https://nvlpubs.nist.gov/nistpubs/ai/nist.ai.600-1.pdf
- Kaleidr. An Enterprise Spatial AI Pilot Before Scaling. https://kaleidr.com/blog/enterprise-spatial-ai-pilot-before-scaling
- Kaleidr. Spatial Analytics vs. Web Analytics. https://kaleidr.com/blog/spatial-analytics-vs-web-analytics
- Kaleidr. Grounded Spatial AI for Business Data. https://kaleidr.com/blog/grounded-spatial-ai-business-data
- Kaleidr. Location Intelligence for Site Selection. https://kaleidr.com/blog/location-intelligence-for-site-selection
- Kaleidr. Build vs Buy Spatial AI. https://kaleidr.com/blog/build-vs-buy-spatial-ai
@misc{kaleidr_analytics_roi_2026,
  title  = {Map Engagement and Location Analytics},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 27 September 2026},
  url    = {https://kaleidr.com/analytics}
}

@misc{kaleidr_pricing_roi_2026,
  title  = {Pricing \& Plans},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 27 September 2026},
  url    = {https://kaleidr.com/pricing}
}

@misc{kaleidr_enterprise_roi_2026,
  title  = {Location Intelligence APIs and Map SDK},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 27 September 2026},
  url    = {https://kaleidr.com/enterprise}
}

@techreport{nist_ai_200_2_2026,
  title       = {The TEVV-Athlon Framework for Evaluating AI Systems},
  author      = {{National Institute of Standards and Technology}},
  institution = {National Institute of Standards and Technology},
  number      = {NIST AI 200-2},
  year        = {2026},
  note        = {Initial public draft, announced 7 August 2026},
  url         = {https://www.nist.gov/artificial-intelligence/ai-research/tevv-athlon-framework-evaluating-ai-systems}
}

@techreport{nist_ai_600_1_2024,
  title       = {Artificial Intelligence Risk Management Framework: Generative Artificial Intelligence Profile},
  author      = {{National Institute of Standards and Technology}},
  institution = {National Institute of Standards and Technology},
  number      = {NIST AI 600-1},
  year        = {2024},
  month       = jul,
  url         = {https://nvlpubs.nist.gov/nistpubs/ai/nist.ai.600-1.pdf}
}

@misc{kaleidr_pilot_roi_2026,
  title  = {An Enterprise Spatial AI Pilot Before Scaling},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/enterprise-spatial-ai-pilot-before-scaling}
}

@misc{kaleidr_spatial_vs_web_roi_2026,
  title  = {Spatial Analytics vs. Web Analytics},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/spatial-analytics-vs-web-analytics}
}

@misc{kaleidr_grounded_roi_2026,
  title  = {Grounded Spatial AI for Business Data},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/grounded-spatial-ai-business-data}
}

@misc{kaleidr_site_selection_roi_2026,
  title  = {Location Intelligence for Site Selection},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/location-intelligence-for-site-selection}
}

@misc{kaleidr_build_vs_buy_roi_2026,
  title  = {Build vs Buy Spatial AI},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/build-vs-buy-spatial-ai}
}