
Spatial AI 관측 가능성은 위치 인식 시스템이 요청에서 승인된 장소, 지리 계산, 랭킹된 결과, 지도 액션, 호스트 결과까지 어떻게 이동하는지를 추적합니다. 모델 지연 시간과 토큰 수는 호출이 끝났다는 사실을 보여줄 수 있습니다. 하지만 이 두 숫자만으로는 해당 장소가 적격이었는지, 고객이 실제 작업을 완료했는지 알 수 없습니다. 유용한 기록은 의사결정 경로이며, 프라이빗 위치 데이터를 복사하지 않고도 결과를 설명할 수 있을 만큼 작게 유지해야 합니다.
아래 섹션은 시스템 텔레메트리와 지리적 의사결정을 분리하고, 무엇을 추적해야 하는지와 무엇을 로그에서 제외해야 하는지를 정리합니다. 관련 글로 Spatial AI Accuracy Evaluation과 An Enterprise Spatial AI Pilot이 있습니다. 서비스 그래프가 정상적으로 보여도 잘못된 장소 선택을 숨길 수 있습니다.
Spatial AI 관측 가능성 핵심 원칙
- 의사결정을 추적: 권한 확인, 검색, 장소 식별, 지리, 적격성, 랭킹, 도구, 호스트 결과는 각각 별도의 span입니다.
- 복사본이 아니라 ID를 유지: 장소, 경로, 정책, 모델, 액션 식별자는 붙여 넣은 프롬프트보다 더 많은 설명력을 가집니다.
- 콘텐츠 최소화: 비밀 정보, 원시 프라이빗 레코드, 정밀 위치는 기본적으로 텔레메트리 저장소에 넣지 않습니다.
- 제외된 항목을 세기: 각 후보가 집합에서 빠진 이유가 없다면 최종 결과 수만으로는 불완전합니다.
- 실패 용어를 공유: 오프라인 테스트 사례와 프로덕션 인시던트는 같은 카테고리를 사용해야 합니다.
Spatial AI 관측 가능성이란 무엇인가?
고객은 집에 가는 길에 어떤 매장이 아직 상품 재고를 보유하고 있고 도착 시에도 영업 중인지 물을 수 있습니다. 답은 신원, 현재 재고, 영업시간, 경로, 적격성 규칙, 랭킹 정책, 지도 액션, 그리고 실제로 사용자가 매장을 선택했는지에 달려 있습니다. 모델 호출에서 끝나는 트레이스는 토큰과 지연 시간을 보고하면서도 이 모든 단계를 놓칠 수 있습니다. 여기서 관측 가능성이란 모든 프롬프트를 보관하는 것이 아니라, 구조화된 신호를 통해 팀이 의사결정을 재구성할 수 있다는 뜻입니다.
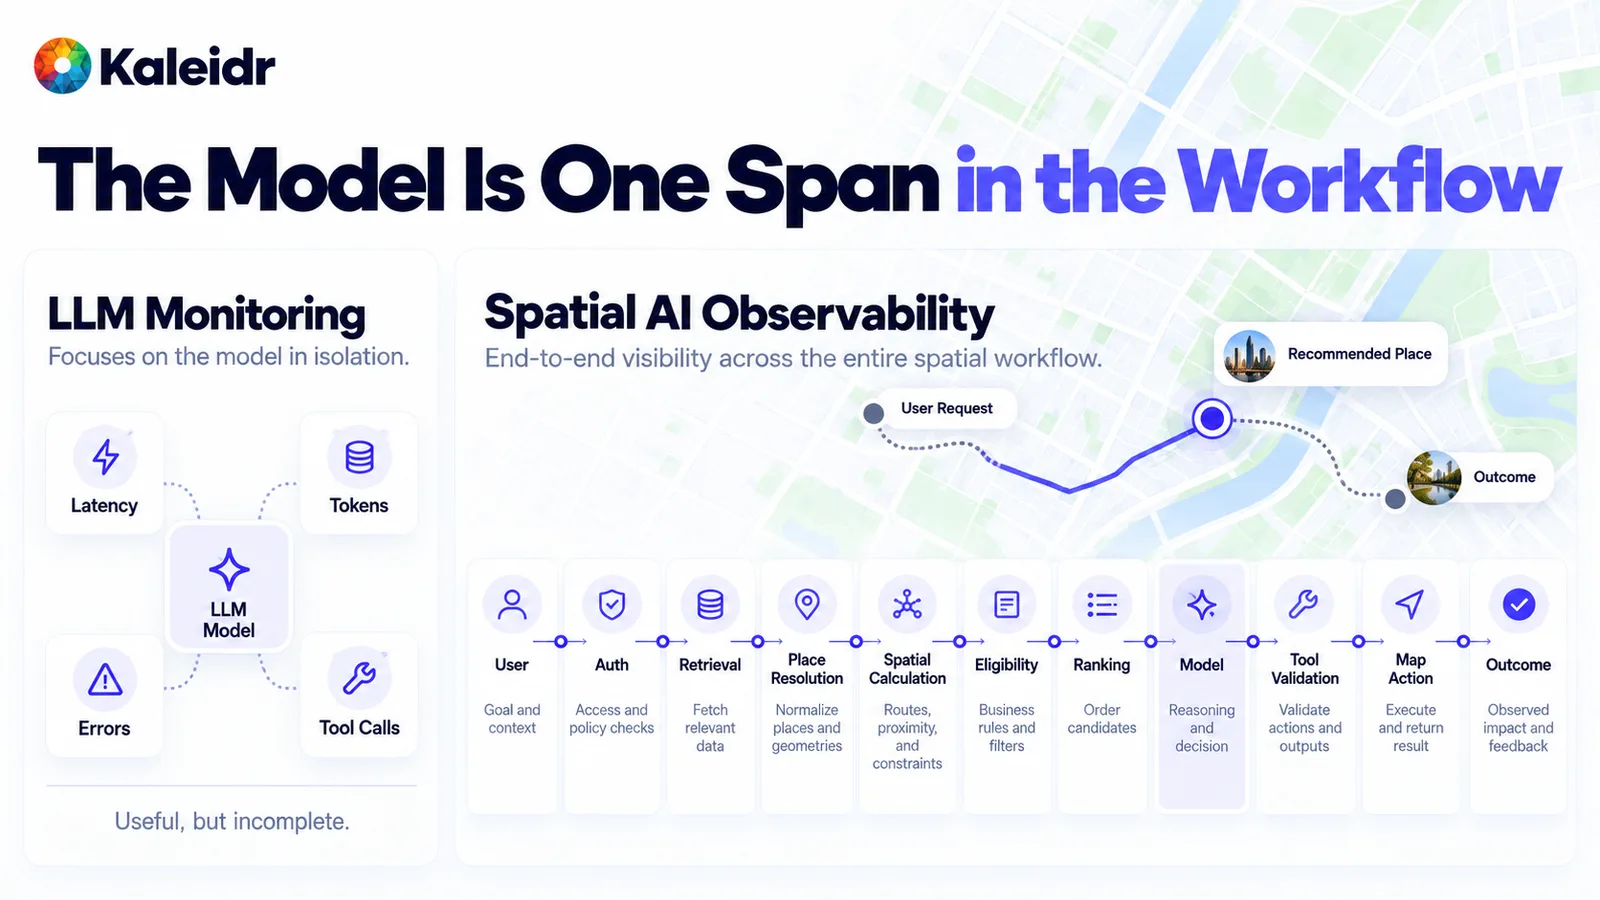
왼쪽 패널은 모델만 독립적으로 관찰합니다. 오른쪽 패널은 검색, 장소 확인, 적격성, 랭킹, 도구 검증, 지도 액션 사이에서 모델을 하나의 span으로 둡니다. 이 구분은 관측 가능성 패턴이며 Kaleidr 벤치마크가 아닙니다.
세 종류의 사실이 만나야 합니다. 시스템 사실은 지연 시간, 오류, 재시도, 의존성 상태를 다룹니다. 의사결정 사실은 어떤 장소 ID가 승인되었는지, 어떤 후보가 하드 룰에서 탈락했는지, 어떤 경로가 실행되었는지, 어떤 액션이 검증되었는지를 다룹니다. 결과 사실은 장소가 선택되었는지, 경로가 열렸는지, 호스트 워크플로가 완료되었는지를 다룹니다. 첫 번째 종류만 보여주는 대시보드는 조용해 보이면서도 제품이 문을 닫은 매장을 추천할 수 있습니다. 지도 참여도만 보여주는 대시보드는 활발해 보이지만, 백그라운드에서는 비용이 큰 도구가 계속 재시도하고 있을 수 있습니다.
하나의 Spatial AI 트레이스에는 무엇이 들어가야 하는가?
하나의 요청은 실제로 실행된 단계 전체에서 안정적인 request ID를 유지해야 합니다. 권한 확인은 정책 버전과 허용 또는 거부 결과를 기록합니다. 검색은 프라이빗 행 자체가 아니라 소스와 반환 레코드 수를 기록합니다. 장소 확인은 후보 ID를 기록합니다. 라우팅은 route ID와 상태를 기록합니다. 적격성은 몇 개 후보가 남았고 다른 후보가 왜 제외되었는지 기록합니다. 랭킹은 정책 버전과 정렬된 ID를 기록합니다. 모델 span은 공급자, 버전 레이블, 토큰 수를 기록합니다. 도구 검증은 제안된 액션이 거부되었는지 실행되었는지를 기록합니다. 마지막 이벤트는 선택된 장소와, 호스트가 보고하는 경우 완료된 워크플로를 기록합니다.
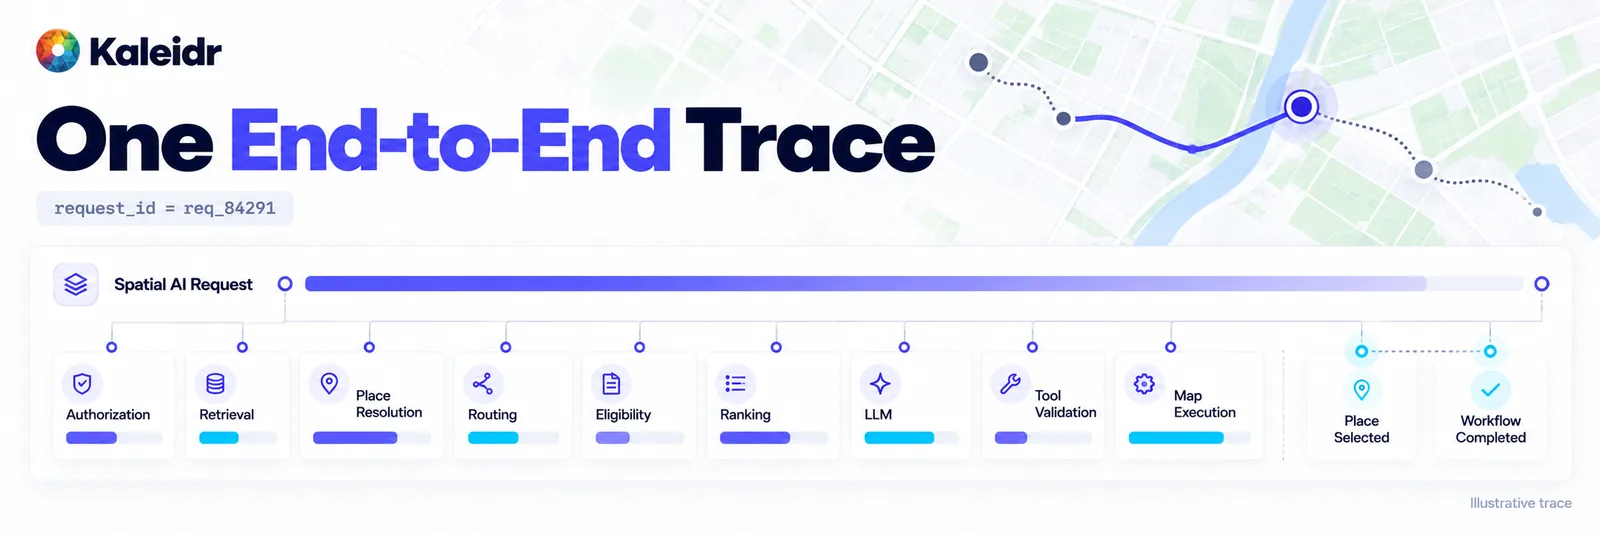
부모 span은 요청입니다. 자식 span은 독립적으로 실패할 수 있는 단계를 다루고, 마지막 표시는 장소 선택과 워크플로 완료입니다. 그림의 시간은 예시용 트레이스이며 Kaleidr에서 측정한 지연 시간이 아닙니다.
모든 요청에 모든 span이 필요한 것은 아닙니다. “이 장소 보여줘” 같은 액션은 랭킹을 건너뛸 수 있습니다. 서비스 추천은 전체 체인을 사용할 수 있습니다. 트레이스는 어떤 단계가 실행되고 어떤 단계가 생략되었는지를 알려야 하며, 그래야 라우팅 span이 없는 것을 라우팅 성공으로 오해하지 않습니다. 그림의 버전 레이블이나 카드에 적힌 모델 이름은 예시 메타데이터이며 Kaleidr 모델 카탈로그가 아닙니다.
트레이스, 메트릭, 이벤트, 로그는 어떻게 나눠야 하는가?
트레이스는 하나의 요청 안에서 시간이 어디에 쓰였는지 답합니다. 메트릭은 p95 지연 시간, no-result 비율, 도구 실패율처럼 여러 요청에 걸쳐 어떤 비율이 악화되고 있는지 답합니다. 이벤트는 후보 제거, 장소 선택, 액션 거부처럼 특정 시점에 무엇이 바뀌었는지 답합니다. 로그는 parser warning처럼 정식 메트릭으로 만들 필요가 없는 진단 세부정보를 담습니다. 이 역할을 섞으면 가장 비싼 저장소가 기본 저장소가 됩니다.
OpenTelemetry의 이벤트 가이드도 같은 경계를 제시합니다. 지속 시간과 의미 있는 경계가 있는 작업은 span에 속합니다. 체크포인트, 상태 변화, 또는 더 긴 작업 안의 시점 기반 결과는 event 후보입니다 (OpenTelemetry, 2026). James Newton-King의 2026년 5월 14일 글은 모델 호출과 도구 활동을 포함한 Generative AI 작업이 트레이스로 기록되는 방식을 보여주며, 프롬프트 내용과 도구 인자는 민감한 데이터를 포함할 수 있기 때문에 기본적으로 텔레메트리에서 제외된다고 설명합니다 (Newton-King, 2026). 이 글에서 참고한 페이지에 1.44.0으로 표시된 semantic conventions 문서는 트레이스, 메트릭, 로그의 공통 이름을 정의합니다 (OpenTelemetry, 2026). place-result set ID나 no-result reason 같은 공간 속성을 그 옆에 둘 수 있습니다. 다만 이런 공간 이름은 애플리케이션 예시이며 OpenTelemetry의 공식 공간 규약은 아닙니다.
텔레메트리 저장소에서 제외해야 할 것은 무엇인가?
텔레메트리 시스템이 고객, 위치, 비즈니스 데이터의 두 번째 복사본이 되면 관측 가능성은 실패합니다. 기본적으로 식별자, 버전, 개수, 상태, 지연 시간, reason code를 기록합니다. 마스킹된 일부 내용, 샘플링된 콘텐츠, 일반화된 지리는 조건부로 취급하고, 명시적 필요, 보존 기간, 접근 제어가 있을 때만 사용합니다. 비밀 정보, 원시 프라이빗 레코드, 제한 없이 전체를 담은 프롬프트, 질문에 필요하지 않은 정밀 좌표, 액세스 토큰은 피합니다. 원시 주소 대신 도시 코드나 시장 코드로 운영 질문에 충분히 답할 수 있는 경우가 많습니다.
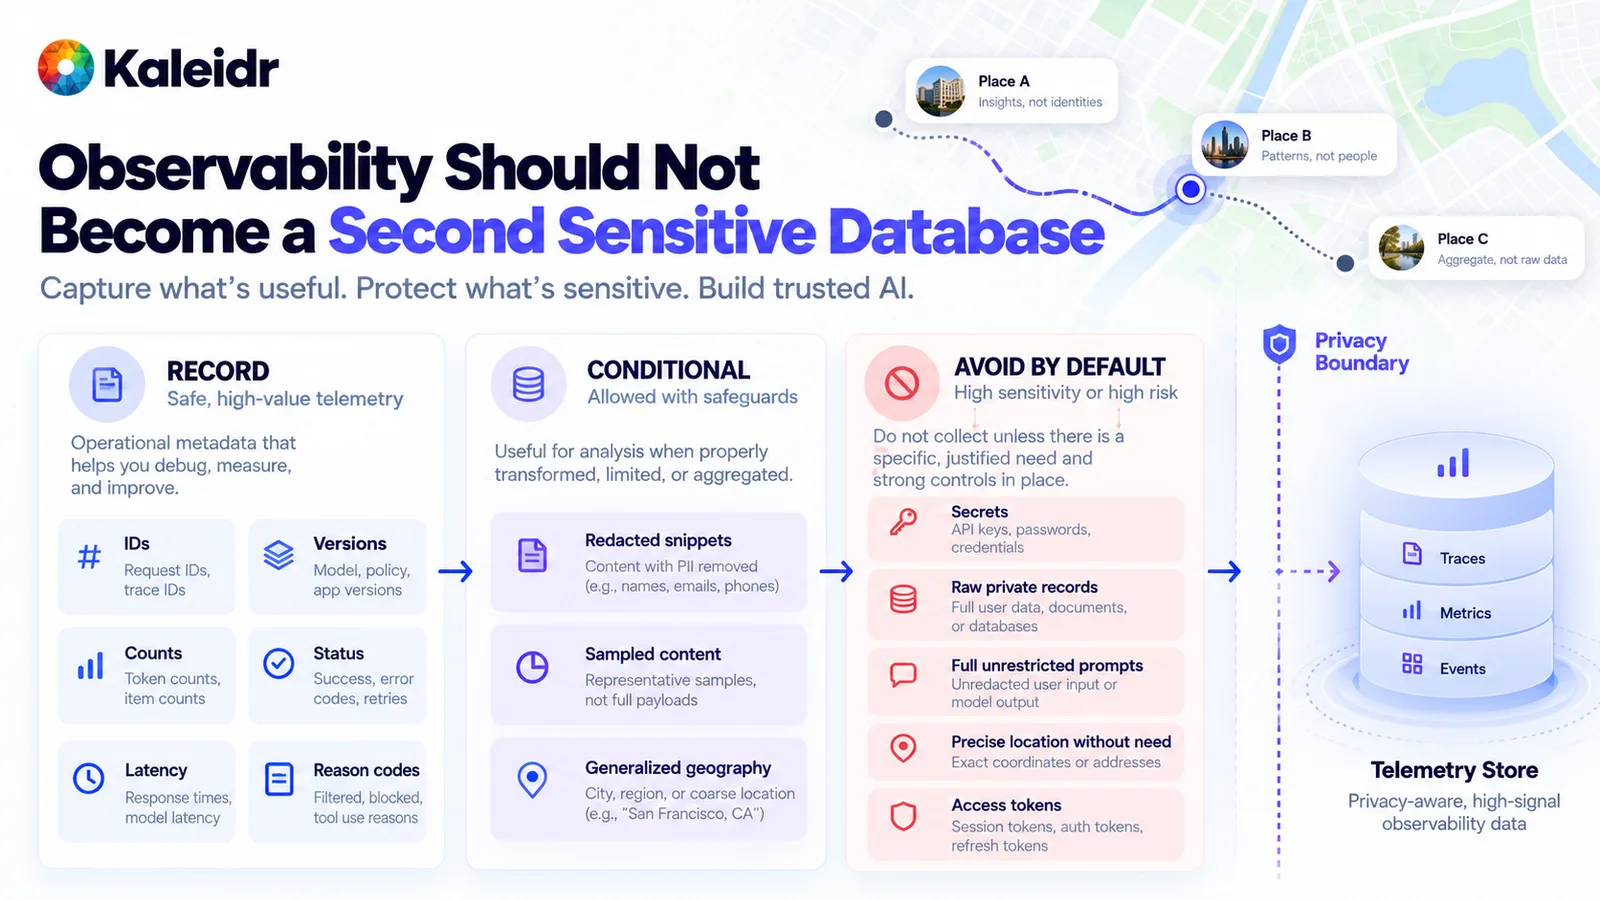
왼쪽 열은 기본 기록입니다. 가운데 열은 보호 장치가 필요합니다. 오른쪽 열은 특정 통제가 정당화하지 않는 한 저장하지 않습니다. 이 그림은 데이터 최소화 패턴이지 인증을 의미하지 않습니다.
OpenTelemetry의 Generative AI 속성 레지스트리는 retrieval query 텍스트에 민감한 정보가 포함될 수 있다고 경고하고, 콘텐츠를 담는 여러 속성이 사용자 또는 개인 데이터를 포함할 가능성이 높다고 표시합니다 (OpenTelemetry, 2026). Kaleidr의 프라이빗 위치 데이터 가이드는 모델이 레코드를 받기 전에 권한 확인을 하도록 하고, 제한 없는 내부 데이터베이스를 업로드하지 말라고 경고합니다 (Kaleidr, 2026). 트레이스도 이 경계를 유지해야 합니다. result-set ID에 대해 권한 확인이 통과했다는 사실은 기록하되, 그 검사가 허용한 프라이빗 행 자체는 기록하지 않습니다.
후보가 사라진 이유를 왜 기록해야 하는가?
최종 결과 수만으로는 나쁜 추천을 설명할 수 없습니다. 유용한 퍼널은 몇 개의 후보를 검색했는지, 권한 확인 후 몇 개가 남았는지, 하드 룰 후 몇 개가 남았는지를 기록합니다. 각 제거에는 reason code가 필요합니다. 예를 들면 영업 종료, 재고 없음, 서비스 영역 밖, 영업시간 누락, 권한 없음, 최신성 불명입니다. 이유가 없으면 후보가 20개에서 6개로 줄어든 것이 사실은 적격성 필터 때문인데 랭킹 선택처럼 보이게 됩니다.
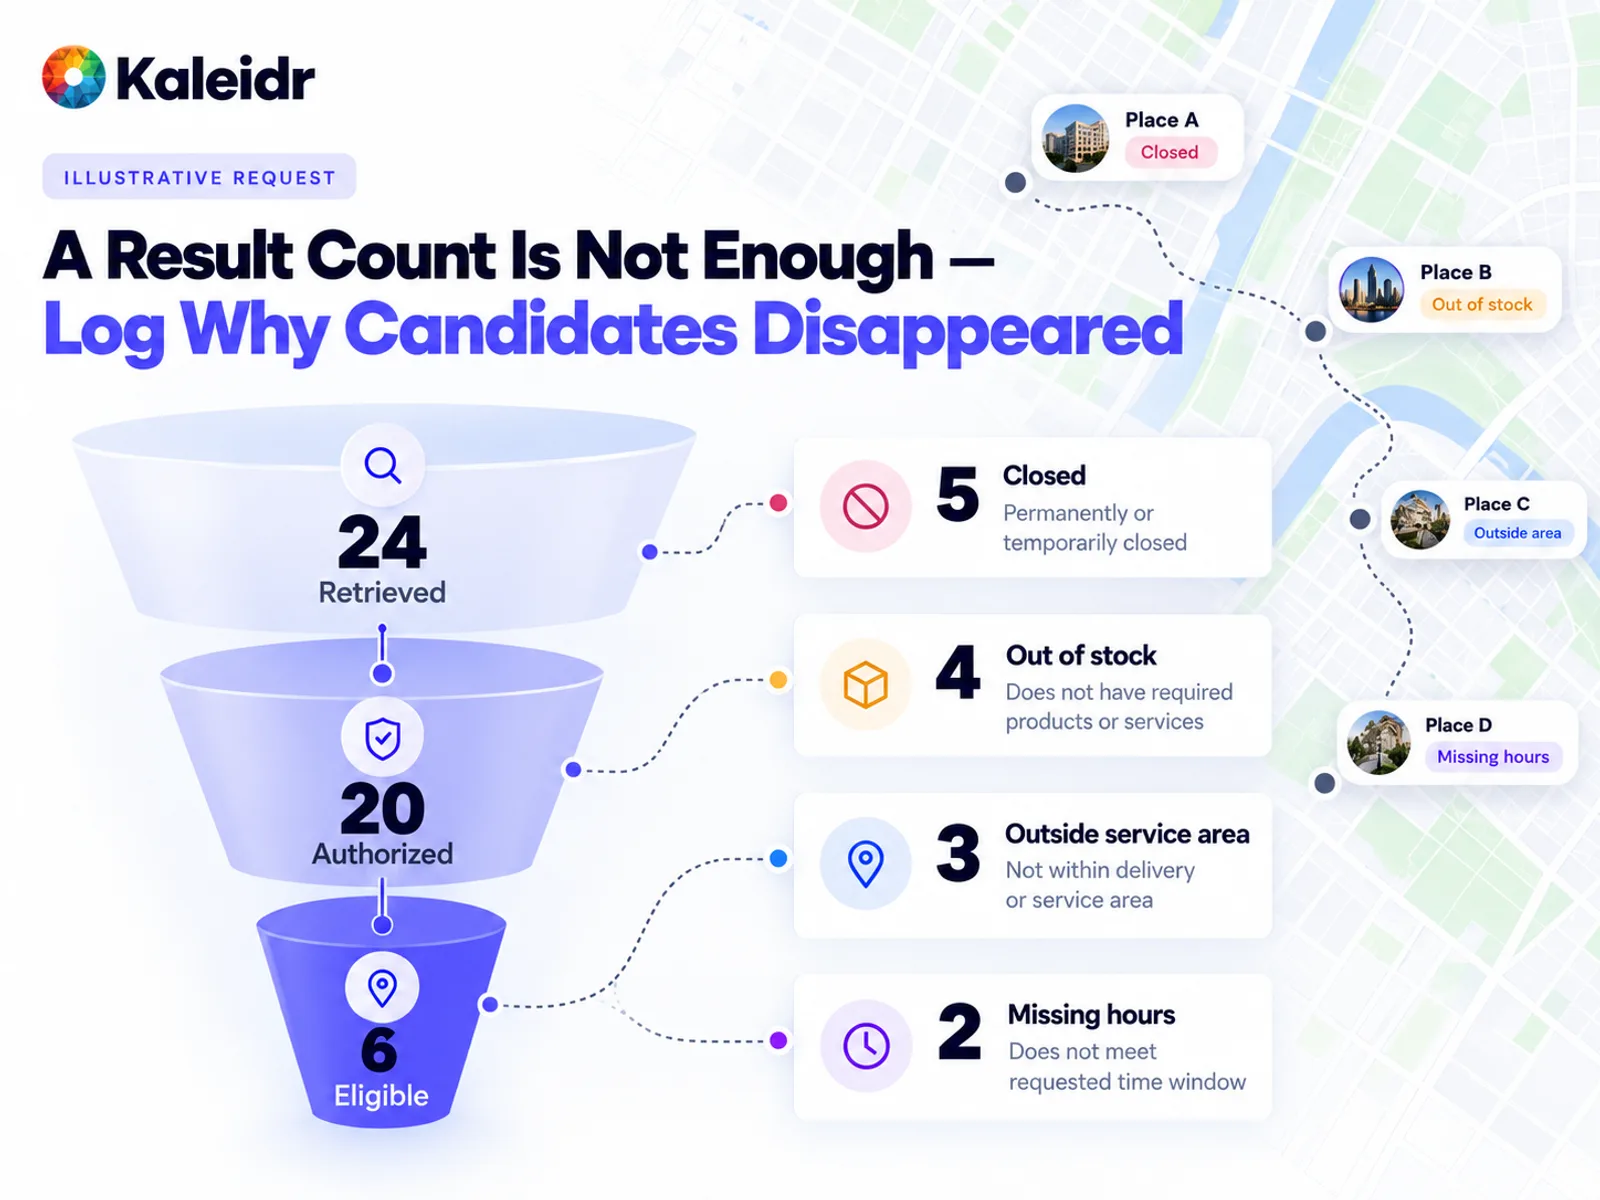
그림의 숫자는 예시 요청이며 Kaleidr 측정값이 아닙니다. 옆 카드가 후보가 집합에서 빠진 이유를 보여줍니다. 프로덕션 트레이스는 최종 합계뿐 아니라 reason code도 저장해야 합니다.
Kaleidr의 grounded Spatial AI 가이드는 단순한 실패 플래그 대신 영업 종료, 재고 없음, 영역 밖, 영업시간 불명, 권한 없음 같은 구조화된 no-result reason을 권장합니다 (Kaleidr, 2026). 유효한 no-result는 모든 후보가 하드 룰을 통과하지 못했다는 의미입니다. 시스템 실패는 소스가 사용할 수 없거나 너무 오래되어 판단할 수 없다는 의미입니다. 두 종료 상태는 서로 다른 알림이 필요합니다. 중요한 제약을 조용히 완화하면 올바른 빈 집합이 잘못된 추천으로 바뀝니다.
도구 호출은 어떻게 추적해야 하는가?
모델은 도구 호출을 제안할 수 있습니다. 제안은 승인과 다르고, 승인은 실행과 다르며, 실행은 비즈니스 액션의 완료와 다릅니다. 도구 이름, schema validation 결과, 권한 결정, 정책 검사, 실행 상태, 지연 시간, 실패 이유를 기록합니다. 거부 경로도 성공 경로만큼 중요합니다. 잘못된 인자, 승인되지 않은 호출자, 차단 정책, 실행 오류 등이 있습니다. 완료된 예약 같은 호스트 결과는 해당 트랜잭션을 소유한 시스템에 남습니다.
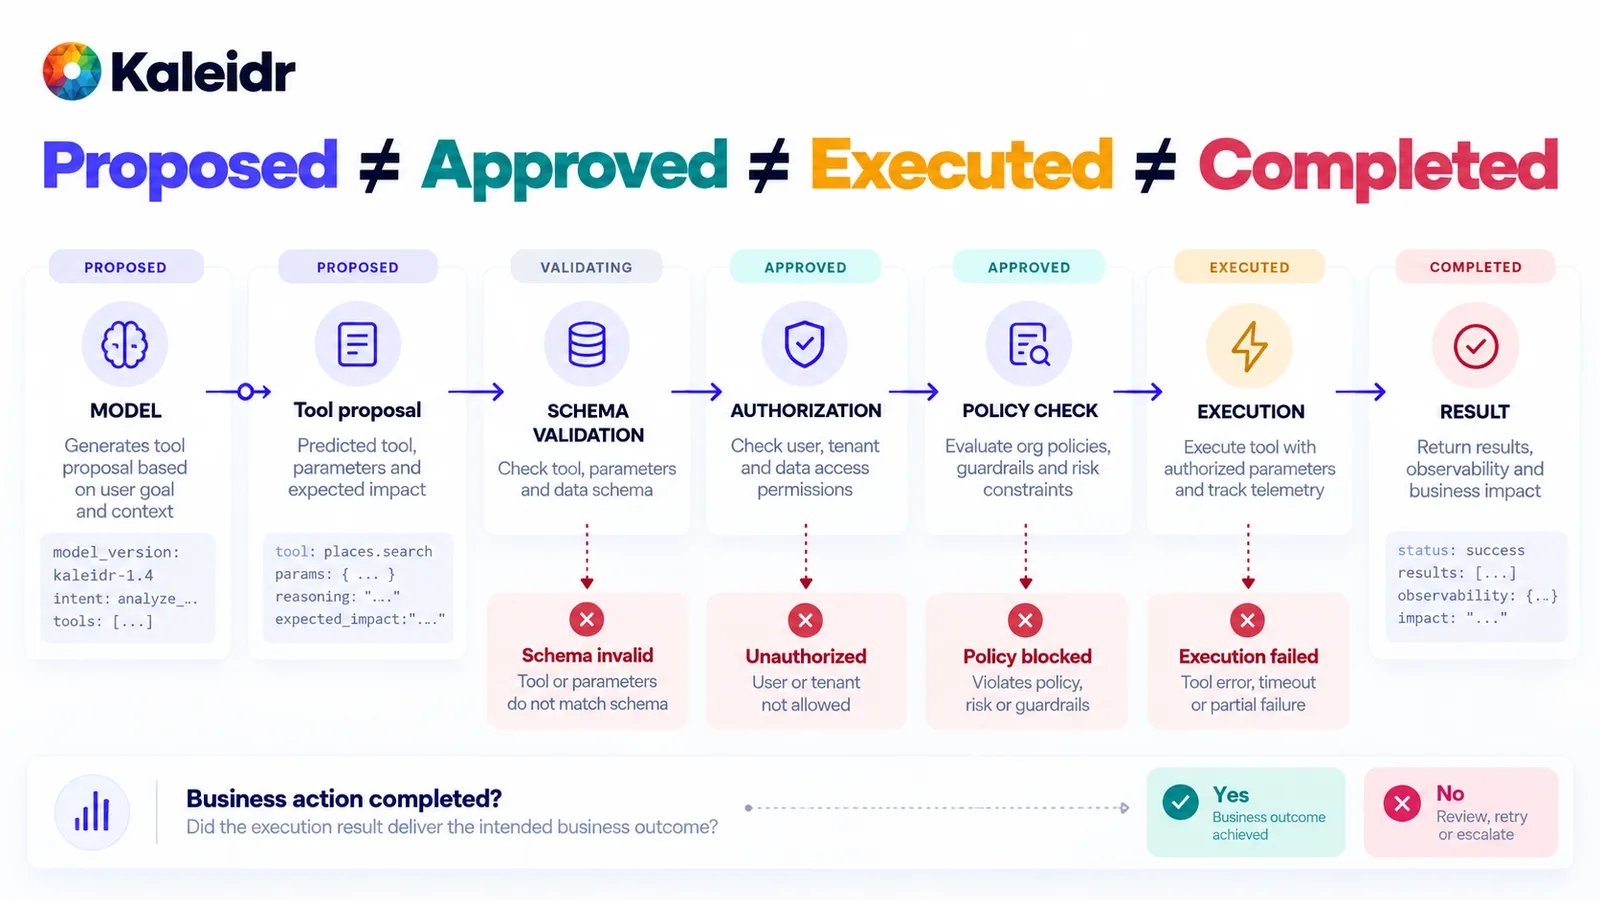
각 게이트는 실행 전에 호출을 중단할 수 있습니다. 마지막 질문은 도구가 payload를 반환했는지가 아니라 호스트 작업이 끝났는지입니다. 상태 칩은 아키텍처 스케치이며 Kaleidr의 고정 권한 목록이 아닙니다.
지도 액션도 같은 패턴에 속합니다. 장소 표시, bounds 맞추기, 경로 그리기는 의미 기반 액션입니다. renderer와 통신하는 adapter는 executed 또는 rejected 이벤트를 내야 합니다. 지도에 핀이 나타났다는 사실을 모델 span 하나만으로 기록해서는 안 됩니다. 어시스턴트가 지도에는 한 번도 표시되지 않은 장소를 설명했다면, 트레이스가 그 불일치를 보여줘야 합니다.
프로덕션 동작을 장소별로 어떻게 읽어야 하는가?
전체 평균은 지역별 실패를 숨깁니다. 시장, 언어, 데이터 소스, 작업 유형, 시스템 버전별로 품질을 나누고, 질문에 답할 수 있는 가장 거친 지리 단위를 사용합니다. 도시 코드나 시장 ID로 충분한 경우가 많습니다. 한 지역이 빈 결과를 계속 반환하거나 특정 라우팅 제공자가 실패하는 것을 보기 위해 정확한 기기 좌표는 필요하지 않습니다. 새로운 시장, 변경된 장소 데이터 제공자, 새로운 언어, 사용자가 묻는 질문의 변화는 모두 drift의 형태이며, 모델 drift는 그중 하나일 뿐입니다.
NIST Measure 2.4는 환경이 변하면서 새로운 문제와 위험이 나타날 수 있기 때문에 AI 시스템과 그 구성요소의 기능과 동작을 프로덕션에서 모니터링한다고 설명합니다. 해당 페이지는 이 효과를 drift라고 부르며, drift는 시스템이 원래 설계의 가정과 한계를 더 이상 충족하지 않는 상태를 뜻한다고 합니다. 권고된 조치 중 하나는 프로덕션에서 관측된 메트릭이 배포 전 테스트에서 수집한 동일 메트릭과 어떻게 다른지 문서화하는 것입니다 (NIST, 2026). 같은 페이지는 AI RMF 1.0이 업데이트 중이며 개정 후 playbook도 업데이트될 예정이라고 밝힙니다. 이 페이지는 무엇을 모니터링할지에 대한 맥락이며 Kaleidr 통제 목록이 아닙니다.
평가와 프로덕션은 어떻게 만나는가?
오프라인 평가는 정답이 알려진 통제된 사례에서 시스템이 어떻게 동작하는지를 묻습니다. 프로덕션 모니터링은 실제 사용자, 실제 데이터, 실제 지리에서 시스템이 어떻게 동작하는지를 묻습니다. 두 프로그램은 해석, grounding, 공간 계산, 랭킹, 액션, 복구 같은 실패 카테고리를 공유해야 합니다. 그러면 프로덕션 인시던트가 테스트 사례가 되고, 벤치마크 회귀가 출시 후 프로덕션 대시보드에서 감지 가능한 것이 됩니다. Kaleidr의 정확도 가이드도 하나로 합친 모델 점수 대신 이 의사결정 체인을 평가합니다 (Kaleidr, 2026).
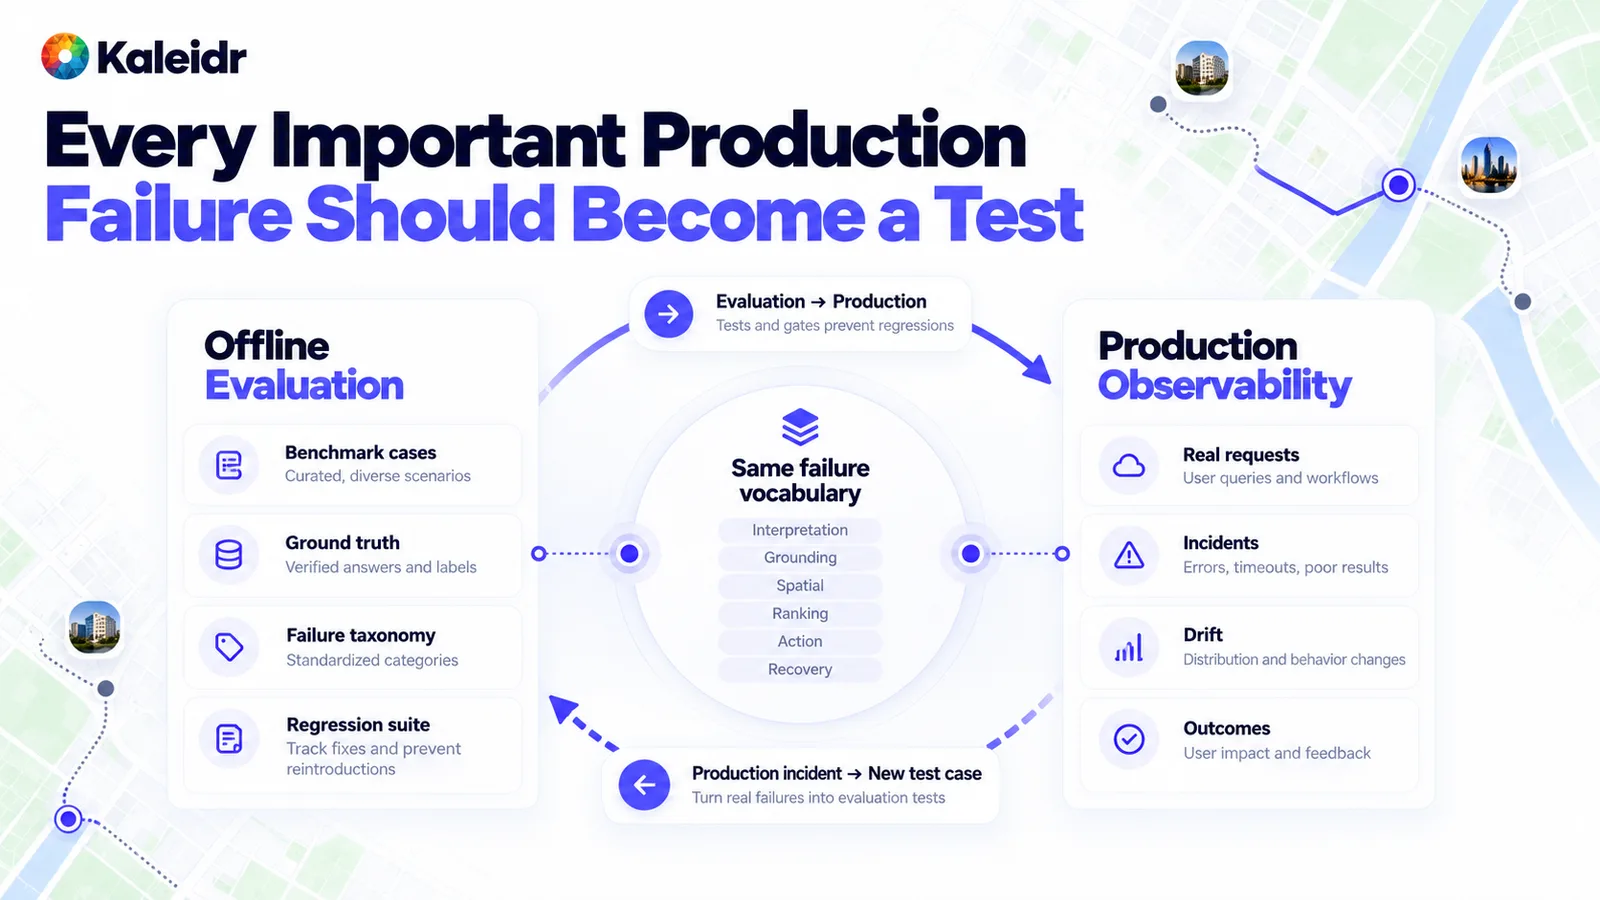
평가는 사례, ground truth, 회귀 테스트 스위트를 제공합니다. 프로덕션은 실제 요청, 인시던트, drift, 결과를 제공합니다. 가운데의 공통 카테고리는 두 프로그램 사이의 계약입니다. 이 루프는 방법론이며 Kaleidr의 보고된 점수가 아닙니다.
Kaleidr Analytics는 어디에 들어가는가?
Kaleidr Analytics는 현재 도달 범위, 조회, 참여도, 사용자 위치와 활동, 지도별 세션·조회·인터랙션, 장소 비교, 공간 패턴을 위한 대시보드를 설명합니다 (Kaleidr, 2026). 이 신호는 사람들이 지도와 장소를 어떻게 사용하는지 설명하지만, 권한 확인, 검색, 라우팅, 모델 호출, 호스트 트랜잭션의 분산 트레이스는 아닙니다. 호스트는 프라이빗 서비스와 예약, 구매, 기타 결과를 기록하는 시스템을 계속 instrument해야 합니다. 안정적인 map ID, place ID, workflow ID를 사용하면 모든 내부 레코드를 Analytics 계층에 복사하지 않고도 두 영역을 연결할 수 있습니다.
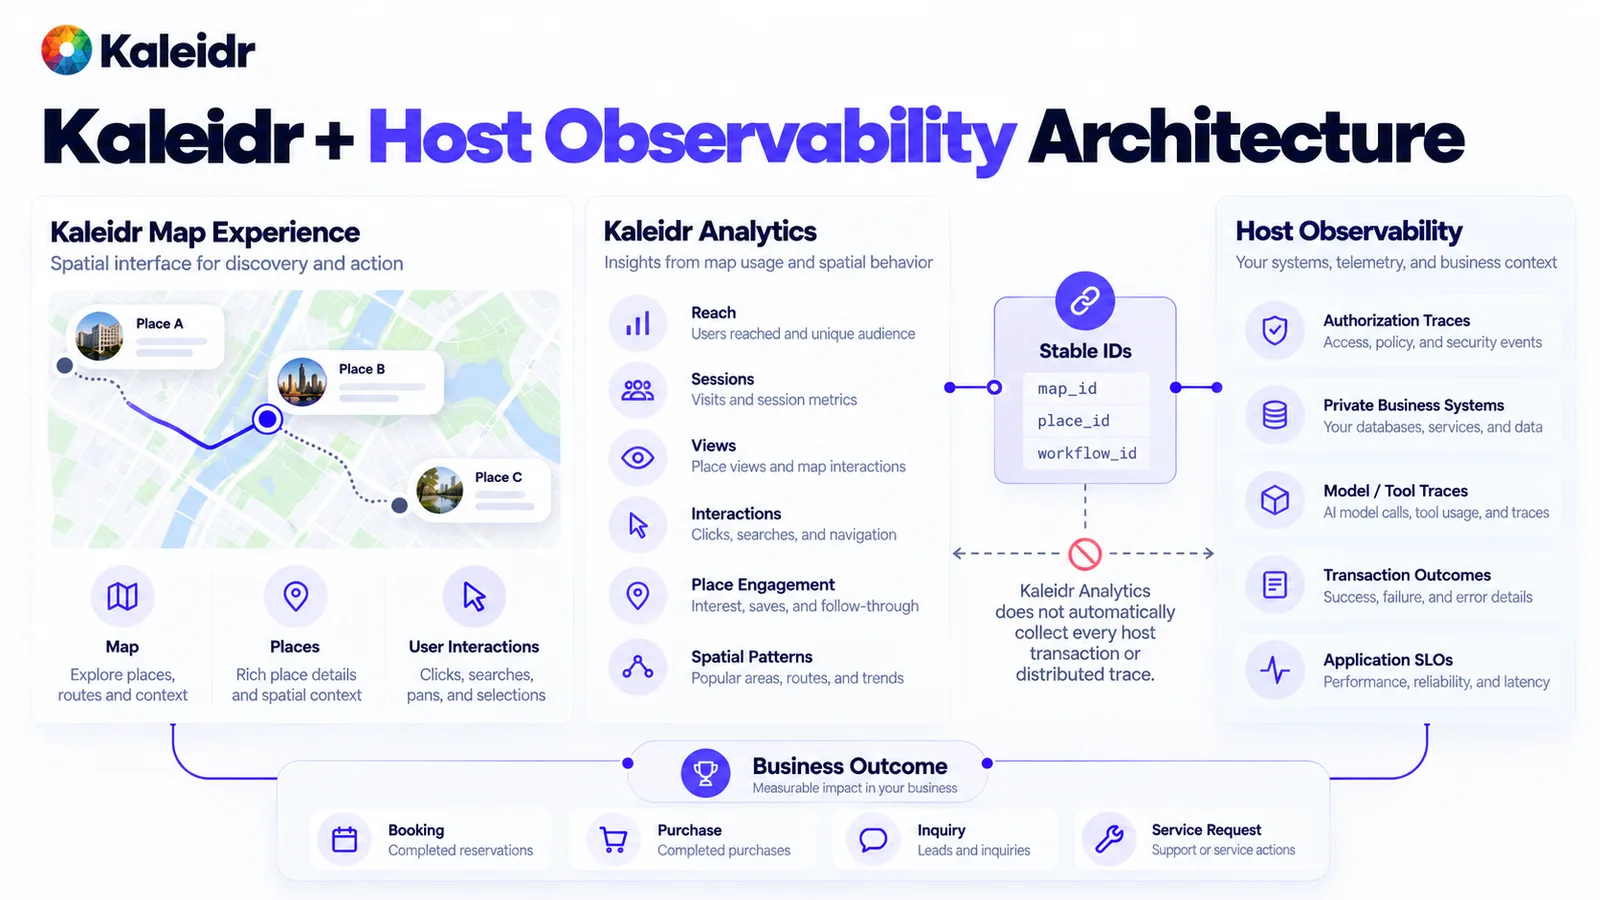
Analytics는 문서화된 지도·장소 참여도를 다룹니다. 호스트 열은 프라이빗 트레이스와 트랜잭션 결과를 다룹니다. 연결점은 식별자이며, 예약과 구매 칩은 호스트 레코드이지 Kaleidr Analytics가 그 트랜잭션을 저장한다는 의미가 아닙니다.
Kaleidr Enterprise는 제품팀이 이 호스트 스택 옆에 추가할 수 있는 Spatial Intelligence 계층으로, inference APIs, 랭킹, Analytics 등을 포함합니다 (Kaleidr, 2026). 지도와 어시스턴트 신호만으로는 호스트가 소유한 결과나 재무팀이 승인한 단위 가치를 대체할 수 없습니다. Kaleidr의 ROI 가이드는 이 구분을 명확히 합니다. 선행 신호는 경로를 설명하고, 호스트 레코드가 가치를 보유합니다 (Kaleidr, 2026).
Spatial AI 관측 가능성을 릴리스 게이트로 만드는 방법은?
위치 인식 워크플로를 확장하기 전에 팀은 트레이스만으로 몇 가지 핵심 질문에 답할 수 있어야 합니다. 어떤 정책 버전이 레코드를 승인했는가? 어떤 place ID가 검색되었고, 어떤 reason code가 나머지를 제외했는가? 어떤 경로와 랭킹 정책이 실행되었는가? 어떤 모델과 도구 버전이 활성화되어 있었는가? 어떤 지도 액션이 실행되었으며, 호스트 작업은 완료되었는가? 민감한 콘텐츠는 최소화하고, 버전은 기록하며, 프로덕션 인시던트는 오프라인 스위트와 동일한 실패 용어로 분류해야 합니다. **Kaleidr Analytics 살펴보기**에서 문서화된 지도·장소 참여도를 확인할 수 있습니다. **Kaleidr Enterprise 살펴보기**에서 사용자, 데이터, 결과를 이미 소유한 시스템 옆에 공간 기능을 추가할 수 있습니다.
참고: Kaleidr는 크리에이티브 및 개발 워크플로 전반에서 이미지 제작, 콘텐츠 개선, 리서치를 위해 AI 보조 도구를 사용합니다.
자주 묻는 질문
Spatial AI 관측 가능성은 언어 모델 모니터링과 같은가?
아닙니다. 모델 지연 시간, 토큰, 도구 오류는 하나의 span만 다룹니다. 장소 식별, 권한, 비즈니스 데이터, 지리 서비스, 랭킹, 지도 상태, 호스트 결과는 모두 최종 결과가 옳았는지에 영향을 줄 수 있습니다.
사용자 프롬프트를 로그에 남겨야 하는가?
명확한 필요, 보존 기간, 접근 제어가 있을 때만 프롬프트를 기록해야 합니다. 많은 위치 요청에는 트레이스가 전체 내용을 필요로 하지 않는 사적 주소나 비즈니스 정보가 포함됩니다.
정확한 사용자 위치를 트레이스에 저장해야 하는가?
시장 코드, place ID, route ID처럼 운영 질문에 답할 수 있는 가장 거친 지리 수준을 사용합니다.
모니터링과 평가의 차이는 무엇인가?
모니터링은 실제 프로덕션 동작을 관찰합니다. 평가는 정의된 사례를 ground truth와 비교합니다. 강한 프로그램은 공통 실패 용어를 사용해 인시던트를 테스트로 만들고, 회귀를 출시 후에도 확인할 수 있게 합니다.
가장 중요한 메트릭은 무엇인가?
보편적인 하나의 메트릭은 없습니다. 적격 결과 품질, 장소 확인, no-result 정확성, 경로 성공, 권한 정확성, 작업 완료처럼 실제 작업에 연결해야 합니다.
도구 호출은 어떻게 추적해야 하는가?
도구 이름, schema validation, 권한 확인, 정책 결과, 실행 상태, 지연 시간, 실패 이유를 기록합니다. 제안된 액션, 실행된 액션, 완료된 호스트 결과를 각각 구분해서 다룹니다.
Kaleidr Analytics가 애플리케이션 관측 가능성을 대체하는가?
아닙니다. 공개 Analytics 페이지는 지도·장소 참여도, 세션, 조회, 인터랙션, 사용자 활동, 공간 패턴을 설명합니다. 특정 통합이 별도로 명시하지 않는 한, 프라이빗 서비스 트레이스, 내부 권한 확인, 트랜잭션 결과는 호스트에 남습니다.
OpenTelemetry를 Spatial AI에 사용할 수 있는가?
네. OpenTelemetry는 트레이스, 메트릭, 로그, 이벤트, 현재의 Generative AI 규약을 위한 실용적인 기반입니다. 공통 규약에 이름이 아직 없는 경우, 팀은 place ID, route ID, 적격성, 랭킹, 지도 액션, no-result reason 등에 대한 문서화된 속성을 추가할 수 있습니다.
참고문헌
- Kaleidr. Spatial AI Accuracy Evaluation. https://kaleidr.com/blog/spatial-ai-accuracy-evaluation
- Kaleidr. An Enterprise Spatial AI Pilot Before Scaling. https://kaleidr.com/blog/enterprise-spatial-ai-pilot-before-scaling
- OpenTelemetry. Semantic Conventions for Events. Operations with a duration belong in spans. Checkpoints and point-in-time outcomes are event candidates. Accessed October 1, 2026. https://opentelemetry.io/docs/specs/semconv/general/events/
- OpenTelemetry. Inside the LLM Call: GenAI Observability with OpenTelemetry. James Newton-King, May 14, 2026. https://opentelemetry.io/blog/2026/genai-observability/
- OpenTelemetry. Semantic Conventions. Documentation labeled 1.44.0. Accessed October 1, 2026. https://opentelemetry.io/docs/specs/semconv/
- OpenTelemetry. Generative AI Semantic Convention Attributes. Registry warns that retrieval query text may contain sensitive information. Accessed October 1, 2026. https://opentelemetry.io/docs/specs/semconv/registry/attributes/gen-ai/
- Kaleidr. Private Location Data for AI Map Workflows. https://kaleidr.com/blog/private-location-data-for-ai-map-workflows
- Kaleidr. Grounded Spatial AI for Business Data. https://kaleidr.com/blog/grounded-spatial-ai-business-data
- National Institute of Standards and Technology. AI RMF Playbook, Measure. Production monitoring, drift, and the difference from pre-deployment testing. Notes that the AI RMF 1.0 is being updated and that the playbook will be revised afterward. Accessed October 1, 2026. https://airc.nist.gov/airmf-resources/playbook/measure/
- Kaleidr. Map Engagement and Location Analytics. Accessed October 1, 2026. https://kaleidr.com/analytics
- Kaleidr. Location Intelligence APIs and Map SDK. Accessed October 1, 2026. https://kaleidr.com/enterprise
- Kaleidr. Spatial AI ROI Business Case. https://kaleidr.com/blog/spatial-ai-roi-business-case
@misc{kaleidr_accuracy_observability_2026,
  title  = {Spatial AI Accuracy Evaluation},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/spatial-ai-accuracy-evaluation}
}

@misc{kaleidr_pilot_observability_2026,
  title  = {An Enterprise Spatial AI Pilot Before Scaling},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/enterprise-spatial-ai-pilot-before-scaling}
}

@misc{otel_events_2026,
  title  = {Semantic Conventions for Events},
  author = {{OpenTelemetry}},
  year   = {2026},
  note   = {Accessed October 1, 2026},
  url    = {https://opentelemetry.io/docs/specs/semconv/general/events/}
}

@misc{otel_genai_observability_2026,
  title  = {Inside the LLM Call: GenAI Observability with OpenTelemetry},
  author = {Newton-King, James},
  year   = {2026},
  note   = {May 14, 2026},
  url    = {https://opentelemetry.io/blog/2026/genai-observability/}
}

@misc{otel_semconv_2026,
  title  = {Semantic Conventions},
  author = {{OpenTelemetry}},
  year   = {2026},
  note   = {Documentation labeled 1.44.0. Accessed October 1, 2026},
  url    = {https://opentelemetry.io/docs/specs/semconv/}
}

@misc{otel_genai_attributes_2026,
  title  = {Generative AI Semantic Convention Attributes},
  author = {{OpenTelemetry}},
  year   = {2026},
  note   = {Accessed October 1, 2026},
  url    = {https://opentelemetry.io/docs/specs/semconv/registry/attributes/gen-ai/}
}

@misc{kaleidr_private_location_2026,
  title  = {Private Location Data for AI Map Workflows},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/private-location-data-for-ai-map-workflows}
}

@misc{kaleidr_grounded_observability_2026,
  title  = {Grounded Spatial AI for Business Data},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/grounded-spatial-ai-business-data}
}

@misc{nist_rmf_playbook_measure_2026,
  title  = {AI RMF Playbook, Measure},
  author = {{National Institute of Standards and Technology}},
  year   = {2026},
  note   = {Accessed October 1, 2026. Page states the playbook will be updated after the AI RMF revision},
  url    = {https://airc.nist.gov/airmf-resources/playbook/measure/}
}

@misc{kaleidr_analytics_observability_2026,
  title  = {Map Engagement and Location Analytics},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed October 1, 2026},
  url    = {https://kaleidr.com/analytics}
}

@misc{kaleidr_enterprise_observability_2026,
  title  = {Location Intelligence APIs and Map SDK},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed October 1, 2026},
  url    = {https://kaleidr.com/enterprise}
}

@misc{kaleidr_roi_observability_2026,
  title  = {Spatial AI ROI Business Case},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/spatial-ai-roi-business-case}
}