
تتتبع قابلية الملاحظة للذكاء المكاني كيفية انتقال نظام واعٍ بالموقع من طلب إلى مكان مصرح به، وحساب جغرافي، ونتيجة مرتبة، وإجراء على الخريطة، ونتيجة في نظام المضيف. يمكن لزمن استجابة النموذج وعدد الرموز أن يظهرا أن الاستدعاء قد اكتمل. لكن هذين الرقمين لا يثبتان أن المكان كان مؤهلاً أو أن العميل أتم المهمة. السجل المفيد هو مسار القرار، مع إبقائه صغيرًا بما يكفي لتفسير النتيجة من دون نسخ بيانات موقع خاصة.
تفصل الأقسام التالية بين قياسات النظام وقرار الموقع الجغرافي، وتحدد ما ينبغي تتبعه وما ينبغي أن يبقى خارج السجل. تشمل القراءات ذات الصلة Spatial AI Accuracy Evaluation وAn Enterprise Spatial AI Pilot. قد يبدو مخطط الخدمات سليمًا ومع ذلك يخفي اختيار مكان خاطئ.
أساسيات قابلية الملاحظة للذكاء المكاني
- تتبع القرار: التفويض والاسترجاع وهوية المكان والجغرافيا والأهلية والترتيب والأدوات ونتيجة المضيف هي spans منفصلة.
- احتفظ بالمعرّفات لا النسخ: معرّفات المكان والمسار والسياسة والنموذج والإجراء تفسر أكثر من نسخ الـ prompts داخل السجل.
- قلّل المحتوى: تبقى الأسرار والسجلات الخاصة الخام والموقع الدقيق خارج مخزن القياسات افتراضيًا.
- احسب ما أُزيل: إجمالي النتائج غير مكتمل من دون سبب خروج كل مرشح من المجموعة.
- استخدم مفردات موحدة للفشل: يجب أن تستخدم حالات الاختبار غير المتصلة وحوادث الإنتاج الفئات نفسها.
ما المقصود بقابلية الملاحظة للذكاء المكاني؟
قد يسأل العميل أي متجر في طريقه إلى المنزل ما زال لديه منتج وسيكون مفتوحًا عند الوصول. تعتمد الإجابة على الهوية، والمخزون الحالي، وساعات العمل، والمسار، وقواعد الأهلية، وسياسة الترتيب، وإجراء الخريطة، وما إذا كان الشخص قد اختار متجرًا بالفعل. يمكن لتتبع ينتهي عند استدعاء النموذج أن يسجل عدد الرموز وزمن الاستجابة بينما يفوّت كل هذه الخطوات. تعني قابلية الملاحظة هنا أن الفريق يستطيع إعادة بناء القرار من إشارات منظمة، لا أن كل prompt يُؤرشف.
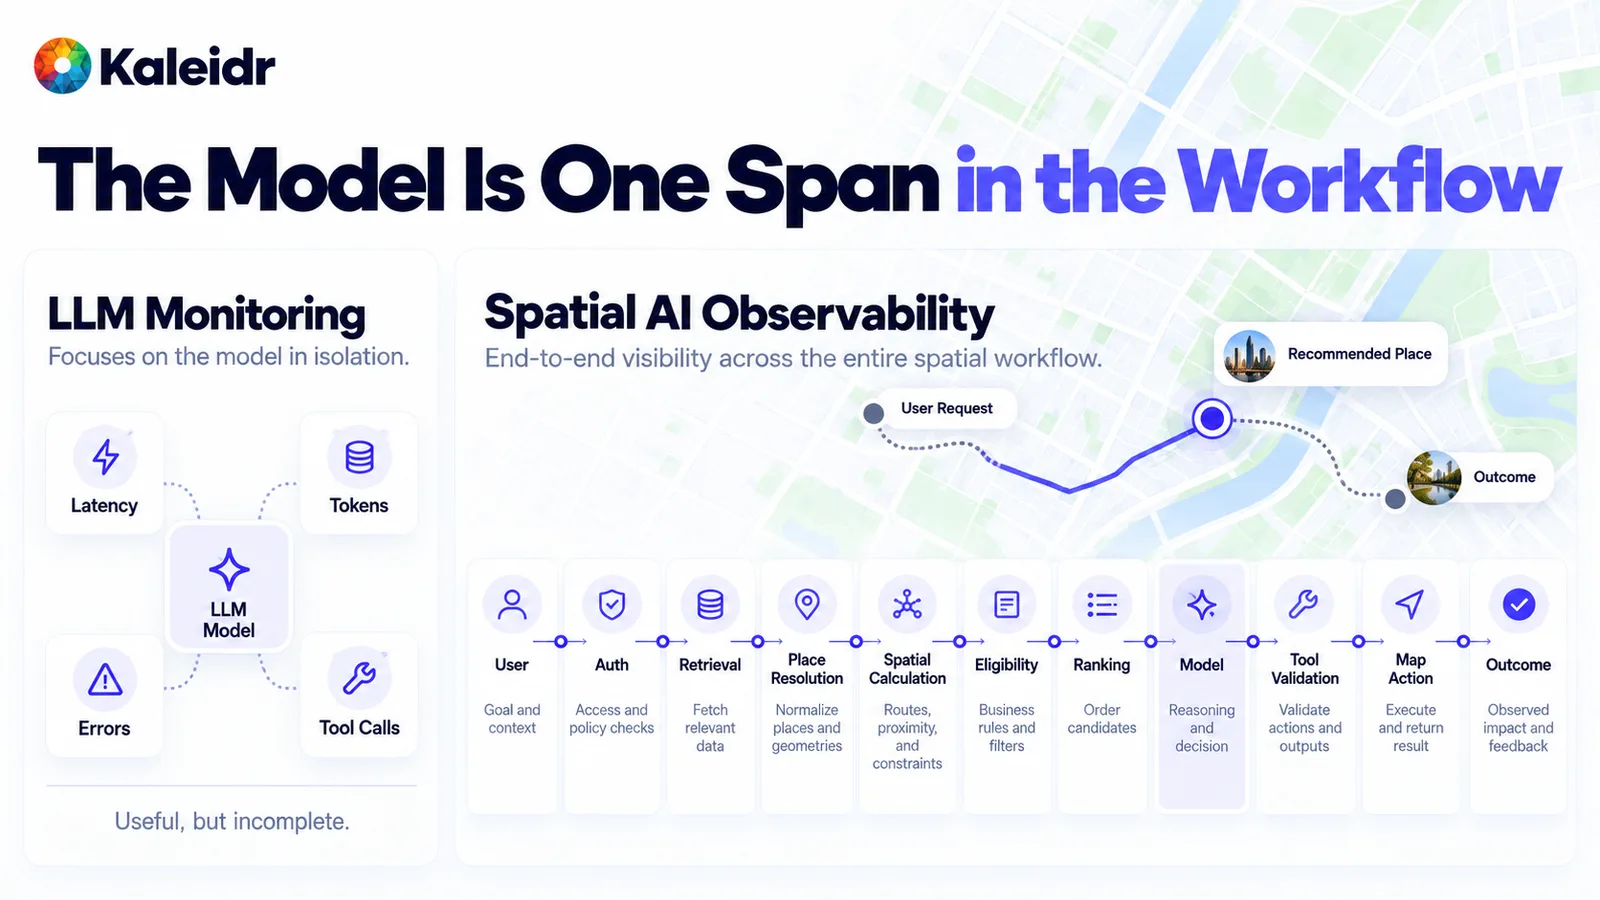
تراقب اللوحة اليسرى النموذج بمعزل عن بقية النظام. أما اللوحة اليمنى فتجعل النموذج span واحدًا بين الاسترجاع وحل هوية الأماكن والأهلية والترتيب والتحقق من الأدوات وإجراء الخريطة. هذا الفصل نمط لقابلية الملاحظة، وليس معيار أداء لـ Kaleidr.
يجب أن تلتقي ثلاثة أنواع من الحقيقة. حقيقة النظام تغطي زمن الاستجابة والأخطاء وإعادة المحاولة وصحة الاعتمادات. حقيقة القرار تغطي معرّفات الأماكن التي تم التصريح بها، والمرشحين الذين فشلوا في قاعدة صارمة، والمسار الذي تم تشغيله، والإجراء الذي تم التحقق منه. حقيقة النتيجة تغطي ما إذا تم اختيار مكان، أو فتح مسار، أو إكمال workflow في نظام المضيف. قد تبدو لوحة معلومات من النوع الأول فقط هادئة بينما يوصي المنتج بمتجر مغلق. وقد تبدو لوحة تعتمد فقط على التفاعل مع الخريطة نشطة بينما تعيد أداة مكلفة المحاولة في الخلفية.
ما الذي يجب أن يتضمنه تتبع واحد للذكاء المكاني؟
يجب أن يحمل كل طلب معرّف طلب ثابتًا عبر المراحل التي نُفذت فعليًا. يسجل التفويض إصدار السياسة ونتيجة السماح أو الرفض. يسجل الاسترجاع المصدر وعدد السجلات المسترجعة، لا الصفوف الخاصة. يسجل حل هوية المكان معرّفات المرشحين. يسجل التوجيه معرّف مسار وحالة. تسجل الأهلية عدد المرشحين المتبقين وسبب خروج الآخرين. يسجل الترتيب إصدار السياسة والمعرّفات بالترتيب. يسجل span الخاص بالنموذج المزوّد وتسمية الإصدار وعدد الرموز. ويسجل التحقق من الأداة ما إذا كان الإجراء المقترح قد رُفض أو نُفذ. أما الأحداث الختامية فتسجل المكان المختار، وعندما يبلغ المضيف بذلك، workflow مكتملًا.
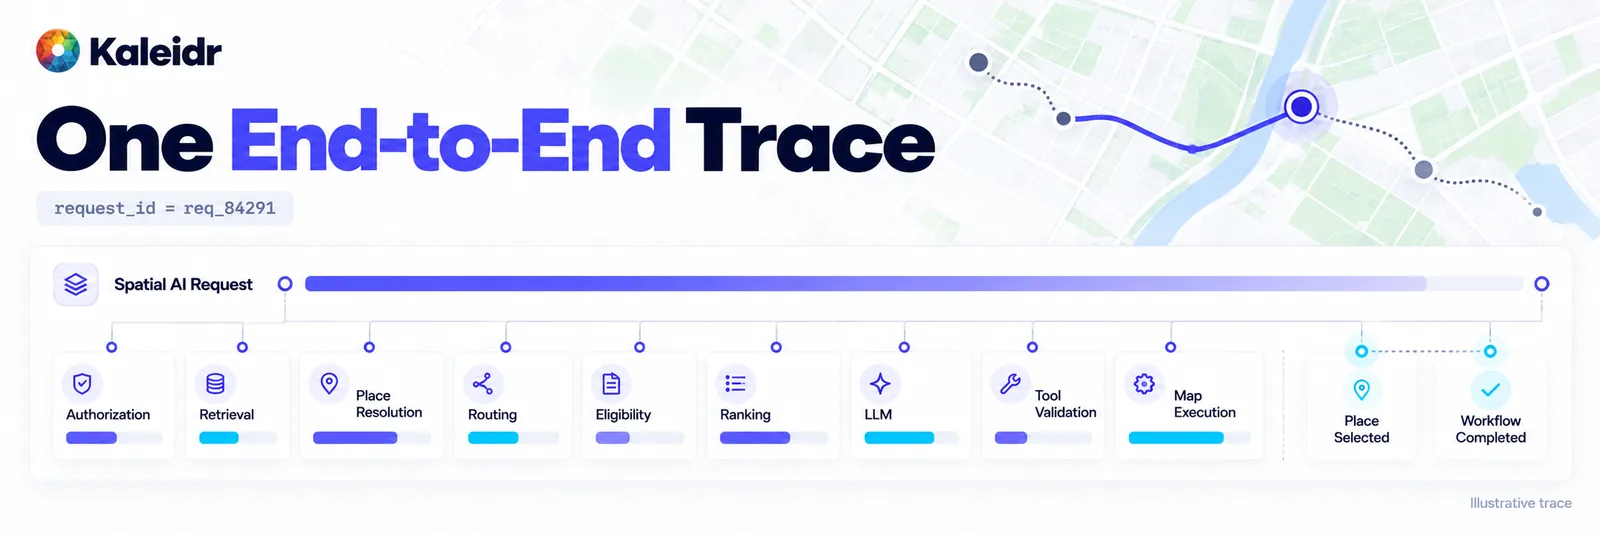
الـ span الأب هو الطلب. وتغطي الـ spans الفرعية المراحل التي يمكن أن تفشل بشكل مستقل، أما العلامتان الختاميتان فهما اختيار المكان وإكمال الـ workflow. المدد في الشكل تتبع توضيحي وليست زمن استجابة مقاسًا لدى Kaleidr.
لا يحتاج كل طلب إلى كل span. يمكن لإجراء مثل «اعرض هذا المكان» أن يتجاوز الترتيب. وقد تستخدم توصية خدمة السلسلة كاملة. يجب أن يبين التتبع أي مراحل نُفذت وأيها تم تجاوزها، حتى لا يُفهم غياب span للتوجيه على أنه نجاح في التوجيه. تسميات الإصدارات في الشكل، بما في ذلك أي اسم نموذج مطبوع على بطاقة، هي بيانات تعريفية توضيحية وليست كتالوج نماذج لـ Kaleidr.
كيف يجب فصل التتبعات والمقاييس والأحداث والسجلات؟
تجيب التتبعات عن أين استُهلك الوقت داخل طلب واحد. وتجيب المقاييس عما إذا كان معدل ما يزداد سوءًا عبر الطلبات، مثل زمن الاستجابة p95 أو معدل عدم وجود نتيجة أو معدل فشل الأداة. وتجيب الأحداث عما تغير في نقطة زمنية، مثل إزالة مرشح أو اختيار مكان أو رفض إجراء. أما السجلات فتحتفظ بتفاصيل تشخيصية لا تحتاج إلى التحول إلى مقياس رسمي، مثل تحذير parser. خلط هذه الوظائف يجعل المخزن الأعلى تكلفة هو المخزن الافتراضي.
ترسم إرشادات الأحداث في OpenTelemetry الحد نفسه. فالعمليات ذات المدة والحدود ذات المعنى تنتمي إلى spans. أما نقطة التحقق أو تغير الحالة أو أي نتيجة لحظية داخل عملية أطول فهي مرشح لأن تكون event (OpenTelemetry, 2026). ويعرض مقال لجيمس نيوتن-كينغ بتاريخ 14 مايو 2026 عمليات للذكاء الاصطناعي التوليدي مسجلة كتتبعات، بما في ذلك استدعاءات النماذج ونشاط الأدوات، ويشير إلى أن محتوى prompts ووسائط الأدوات يبقى خارج القياسات افتراضيًا لأنه قد يحتوي على بيانات حساسة (Newton-King, 2026). وتعرّف وثائق Semantic Conventions، الموسومة بالنسخة 1.44.0 في الصفحة المستخدمة لهذا المقال، أسماء مشتركة للتتبعات والمقاييس والسجلات (OpenTelemetry, 2026). ويمكن وضع سمات مكانية مثل معرّف مجموعة نتائج الأماكن أو سبب عدم وجود نتيجة إلى جانب هذه الأسماء. هذه الأسماء المكانية أمثلة تطبيقية وليست اصطلاحات مكانية رسمية لـ OpenTelemetry.
ما الذي يجب أن يبقى خارج مخزن القياسات؟
تفشل قابلية الملاحظة إذا تحول نظام القياسات إلى نسخة ثانية من بيانات العملاء أو المواقع أو الأعمال. سجّل افتراضيًا المعرّفات والإصدارات والأعداد والحالة وزمن الاستجابة وأكواد الأسباب. تعامل مع المقتطفات المحجوبة والمحتوى المأخوذ بالعينة والجغرافيا المعممة على أنها مشروطة، ولا تستخدمها إلا عند وجود حاجة محددة وحد للاحتفاظ وضبط للوصول. تجنب الأسرار والسجلات الخاصة الخام والـ prompts الكاملة غير المقيدة والإحداثيات الدقيقة التي لا يحتاجها السؤال ورموز الوصول. غالبًا ما يكفي رمز مدينة أو سوق للإجابة عن السؤال التشغيلي الذي قد تجيب عنه أيضًا عبارة عنوان كاملة.
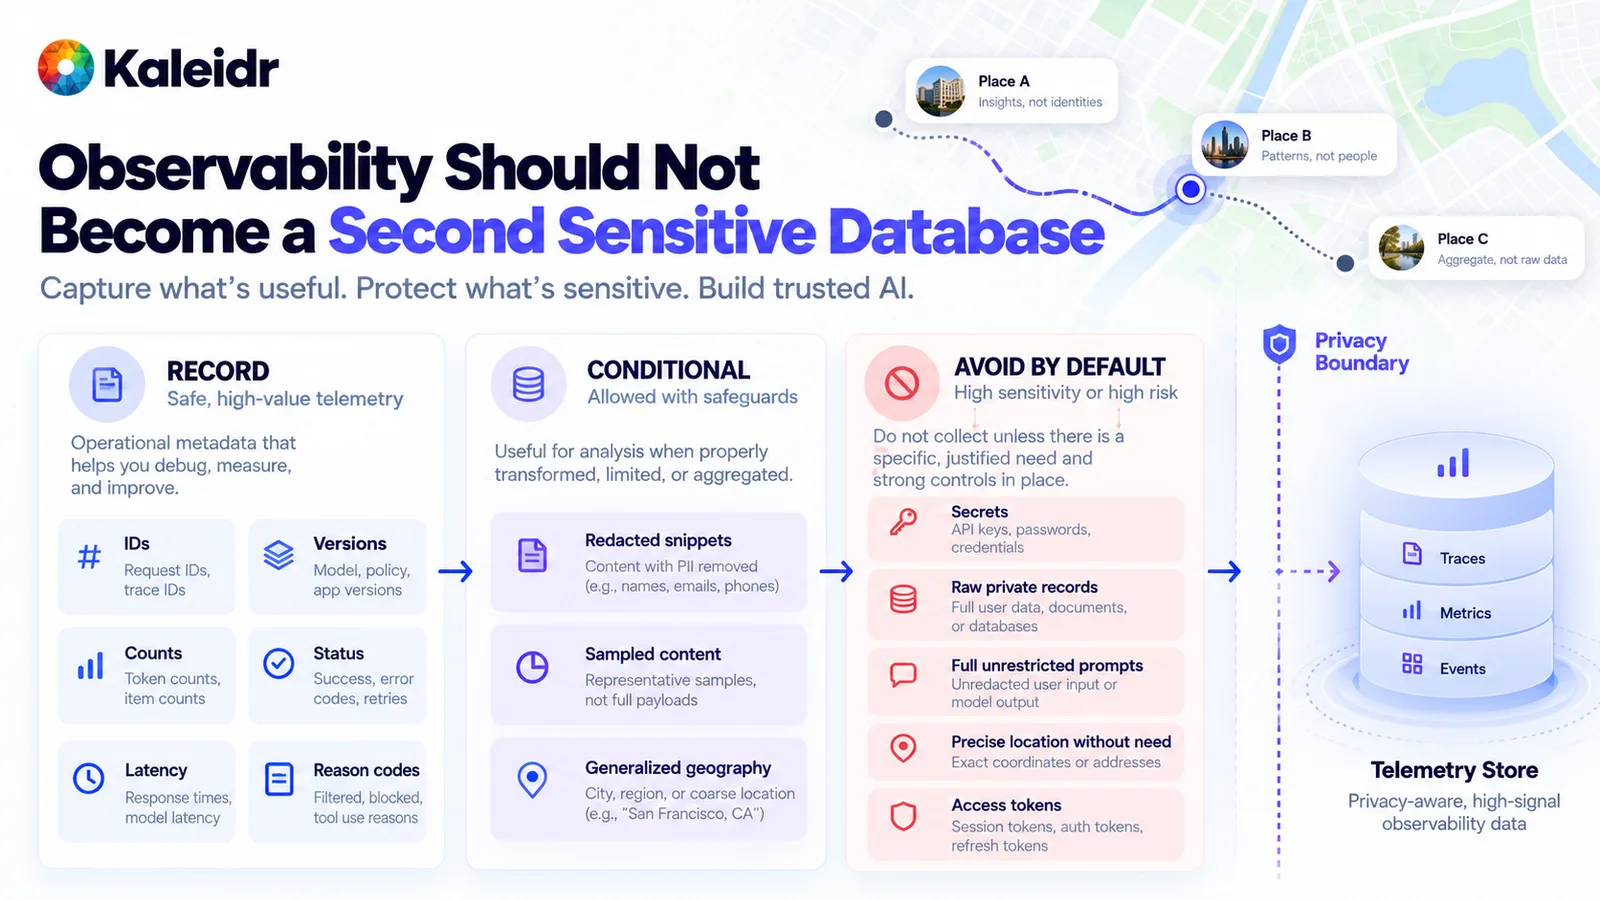
العمود الأيسر هو السجل الافتراضي. العمود الأوسط يحتاج إلى وسيلة حماية. العمود الأيمن يبقى خارج المخزن ما لم يبرره ضبط محدد. الشكل نمط لتقليل البيانات وليس شهادة امتثال.
يحذر سجل سمات Generative AI في OpenTelemetry من أن نص استعلام الاسترجاع قد يحتوي على معلومات حساسة، ويصنف عدة سمات حاملة للمحتوى على أنها قد تتضمن بيانات مستخدم أو بيانات شخصية (OpenTelemetry, 2026). وتضع إرشادات Kaleidr لبيانات الموقع الخاصة التفويض قبل وصول السجلات إلى النموذج، وتحذر من رفع قاعدة بيانات داخلية غير مقيدة (Kaleidr, 2026). يجب أن يحافظ التتبع على هذا الحد. سجّل أن التفويض نجح لمعرّف مجموعة النتائج. لا تسجل الصفوف الخاصة التي سمح بها التحقق.
لماذا نسجل سبب اختفاء مرشح؟
لا يمكن لعدد نتائج واحد أن يفسر توصية سيئة. يسجل المسار المفيد عدد المرشحين الذين تم استرجاعهم، وعدد من بقي بعد التفويض، وعدد من بقي بعد القواعد الصارمة. وتحتاج كل إزالة إلى كود سبب: مغلق، غير متوفر في المخزون، خارج منطقة الخدمة، ساعات العمل مفقودة، غير مصرح به، أو حداثة غير معروفة. من دون السبب، يبدو الانخفاض من عشرين مرشحًا إلى ستة كأنه قرار ترتيب بينما كان في الحقيقة مرشح أهلية.
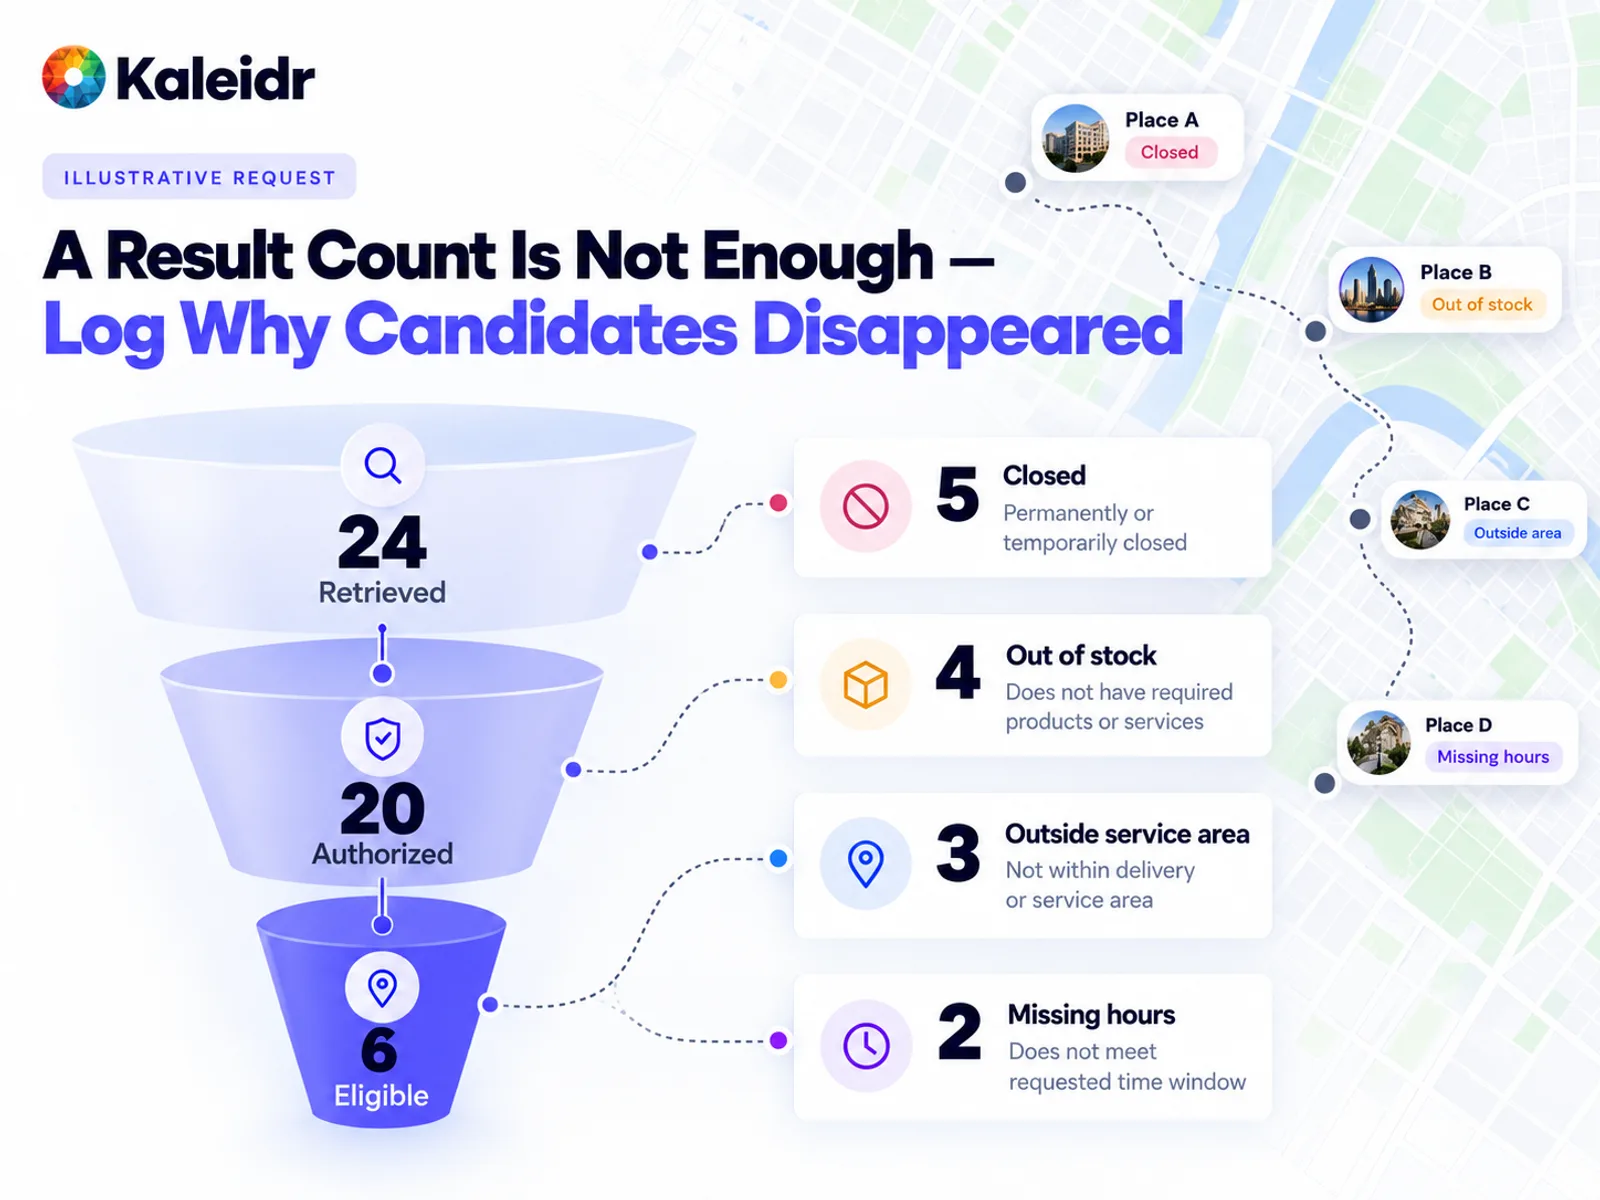
الأعداد في هذا الشكل طلب توضيحي وليست قياسًا لـ Kaleidr. توضح البطاقات الجانبية لماذا خرج المرشحون من المجموعة. يجب أن يخزن تتبع الإنتاج أكواد الأسباب هذه، لا الإجمالي النهائي فقط.
توصي إرشادات Kaleidr حول grounded Spatial AI بالفعل بأسباب منظمة لعدم وجود نتيجة، مثل مغلق أو غير متوفر في المخزون أو خارج المنطقة أو ساعات غير معروفة أو غير مصرح به، بدلًا من مجرد علم فشل (Kaleidr, 2026). تعني no-result صحيحة أن كل مرشح فشل في قاعدة صارمة. أما فشل النظام فيعني أن المصدر غير متاح أو قديم أكثر من اللازم لاتخاذ القرار. هاتان النهايتان تحتاجان إلى تنبيهات مختلفة. تخفيف قيد حرج بصمت يحول مجموعة فارغة صحيحة إلى توصية خاطئة.
كيف يجب تتبع استدعاء أداة؟
يمكن للنموذج أن يقترح استدعاء أداة. الاقتراح ليس موافقة، والموافقة ليست تنفيذًا، والتنفيذ ليس إجراءً تجاريًا مكتملًا. سجّل اسم الأداة، ونتيجة التحقق من المخطط، وقرار التفويض، والتحقق من السياسة، وحالة التنفيذ، وزمن الاستجابة، وسبب الفشل. مخارج الرفض مهمة بقدر مسار النجاح: وسائط غير صالحة، أو مستدعٍ غير مصرح به، أو سياسة تمنع التنفيذ، أو خطأ تنفيذ. وتبقى نتيجة المضيف، مثل حجز مكتمل، في النظام الذي يملك المعاملة.
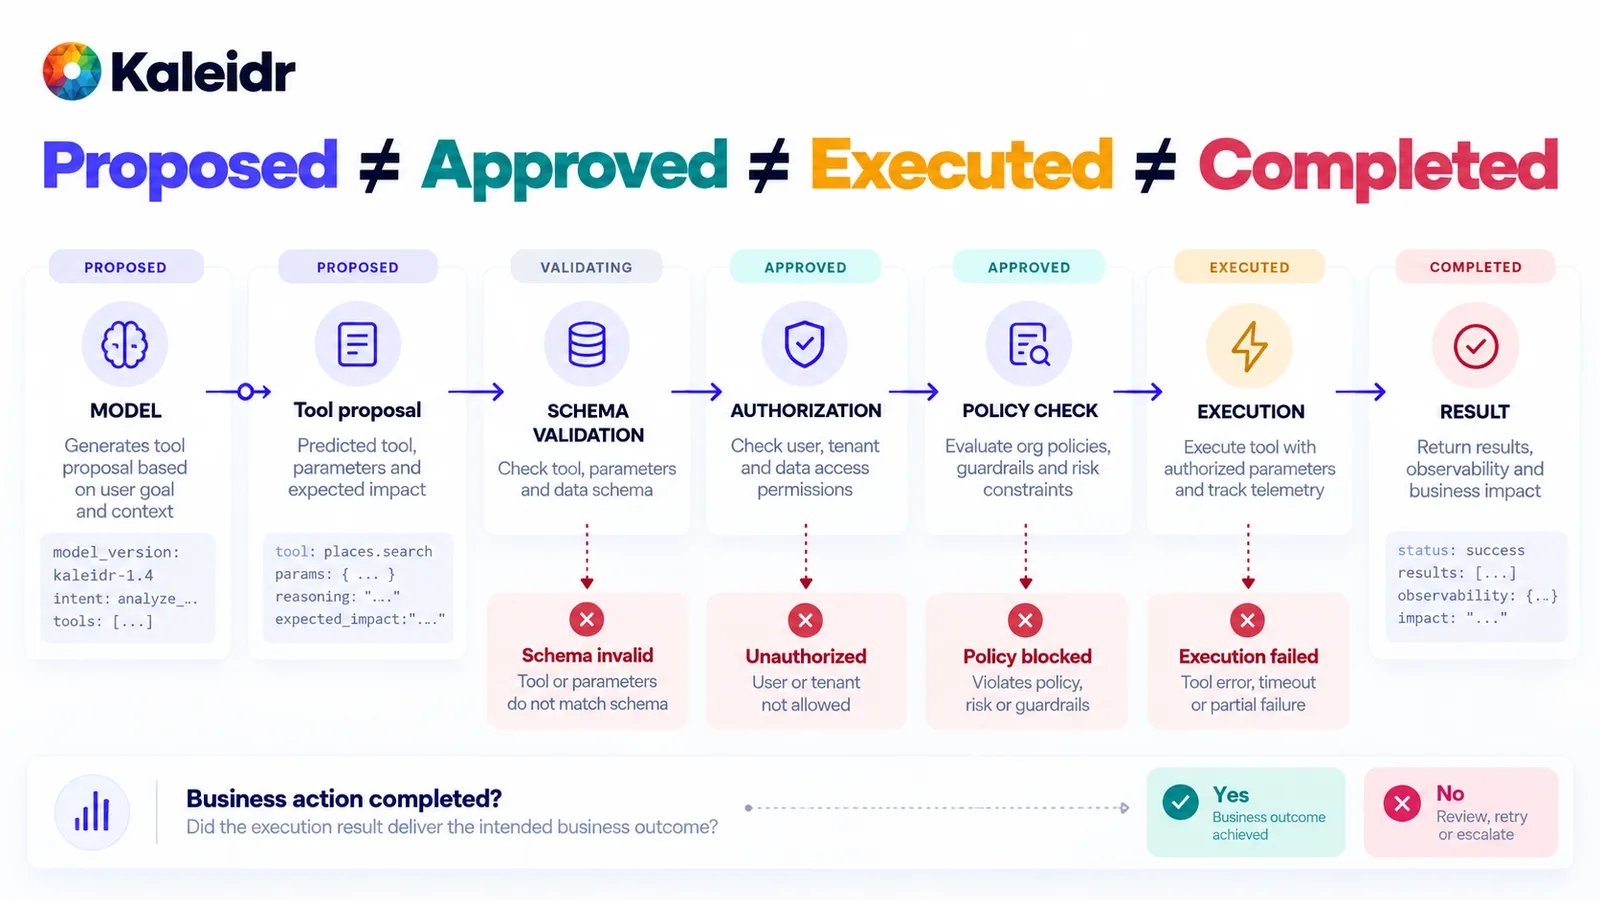
يمكن لكل بوابة إيقاف الاستدعاء قبل التنفيذ. السؤال الختامي هو ما إذا كانت مهمة المضيف قد اكتملت، لا مجرد ما إذا أعادت الأداة payload. مؤشرات الحالة رسم معماري وليست قائمة ثابتة لصلاحيات Kaleidr.
تنتمي إجراءات الخريطة إلى النمط نفسه. إظهار الأماكن وملاءمة الحدود ورسم المسار إجراءات دلالية. يجب أن يصدر المحول الذي يتحدث مع renderer حدثًا بالتنفيذ أو الرفض. ولا ينبغي أن يكون span الخاص بالنموذج السجل الوحيد لظهور علامة على الخريطة. إذا وصف المساعد مكانًا لم تعرضه الخريطة أبدًا، فيجب أن يجعل التتبع هذا الاختلاف ظاهرًا.
كيف ينبغي قراءة سلوك الإنتاج حسب المكان؟
يخفي المتوسط العالمي فشلًا محليًا. قسّم الجودة حسب السوق واللغة ومصدر البيانات ونوع المهمة وإصدار النظام، مع استخدام أوسع مستوى جغرافي يظل قادرًا على الإجابة عن السؤال. غالبًا ما يكفي رمز مدينة أو معرّف سوق. لا حاجة إلى إحداثيات الجهاز الدقيقة لرؤية أن منطقة ما تعيد مجموعات فارغة أو أن مزود توجيه يفشل. الأسواق الجديدة أو تغيير مزود الأماكن أو لغة جديدة أو تحول في نوع الأسئلة التي يطرحها الناس كلها أشكال من drift، وdrift النموذج مجرد واحد منها.
ينص NIST Measure 2.4 على مراقبة وظائف وسلوك نظام الذكاء الاصطناعي ومكوناته في الإنتاج لأن الأنظمة قد تواجه مشكلات ومخاطر جديدة مع تطور البيئة. وتطلق الصفحة على هذا الأثر drift، وتقول إن drift يعني أن الأنظمة لم تعد تحقق افتراضات وحدود التصميم الأصلي. ومن الإجراءات المقترحة توثيق اختلاف المقاييس الملاحظة في الإنتاج عن المقاييس نفسها التي جُمعت أثناء الاختبارات السابقة للنشر (NIST, 2026). وتذكر الصفحة نفسها أن AI RMF 1.0 قيد التحديث وأن الـ playbook سيُحدّث بعد تلك المراجعة. توفر الصفحة سياقًا لما ينبغي مراقبته، وليست قائمة ضوابط لـ Kaleidr.
كيف تلتقي عملية التقييم بالإنتاج؟
يسأل التقييم غير المتصل كيف يعمل النظام في حالات مضبوطة ذات حقيقة معروفة. وتسأل مراقبة الإنتاج كيف يتصرف النظام مع مستخدمين وبيانات وجغرافيا حية. يجب أن يشترك البرنامجان في فئات الفشل، مثل التفسير وgrounding والحساب المكاني والترتيب والإجراء والتعافي. عندها يتحول حادث إنتاج إلى حالة اختبار. ويتحول تراجع benchmark إلى شيء يمكن للوحة الإنتاج التعرف عليه بعد الإطلاق. يقيم دليل الدقة لدى Kaleidr سلسلة القرار هذه بدلًا من درجة نموذج مدمجة واحدة (Kaleidr, 2026).
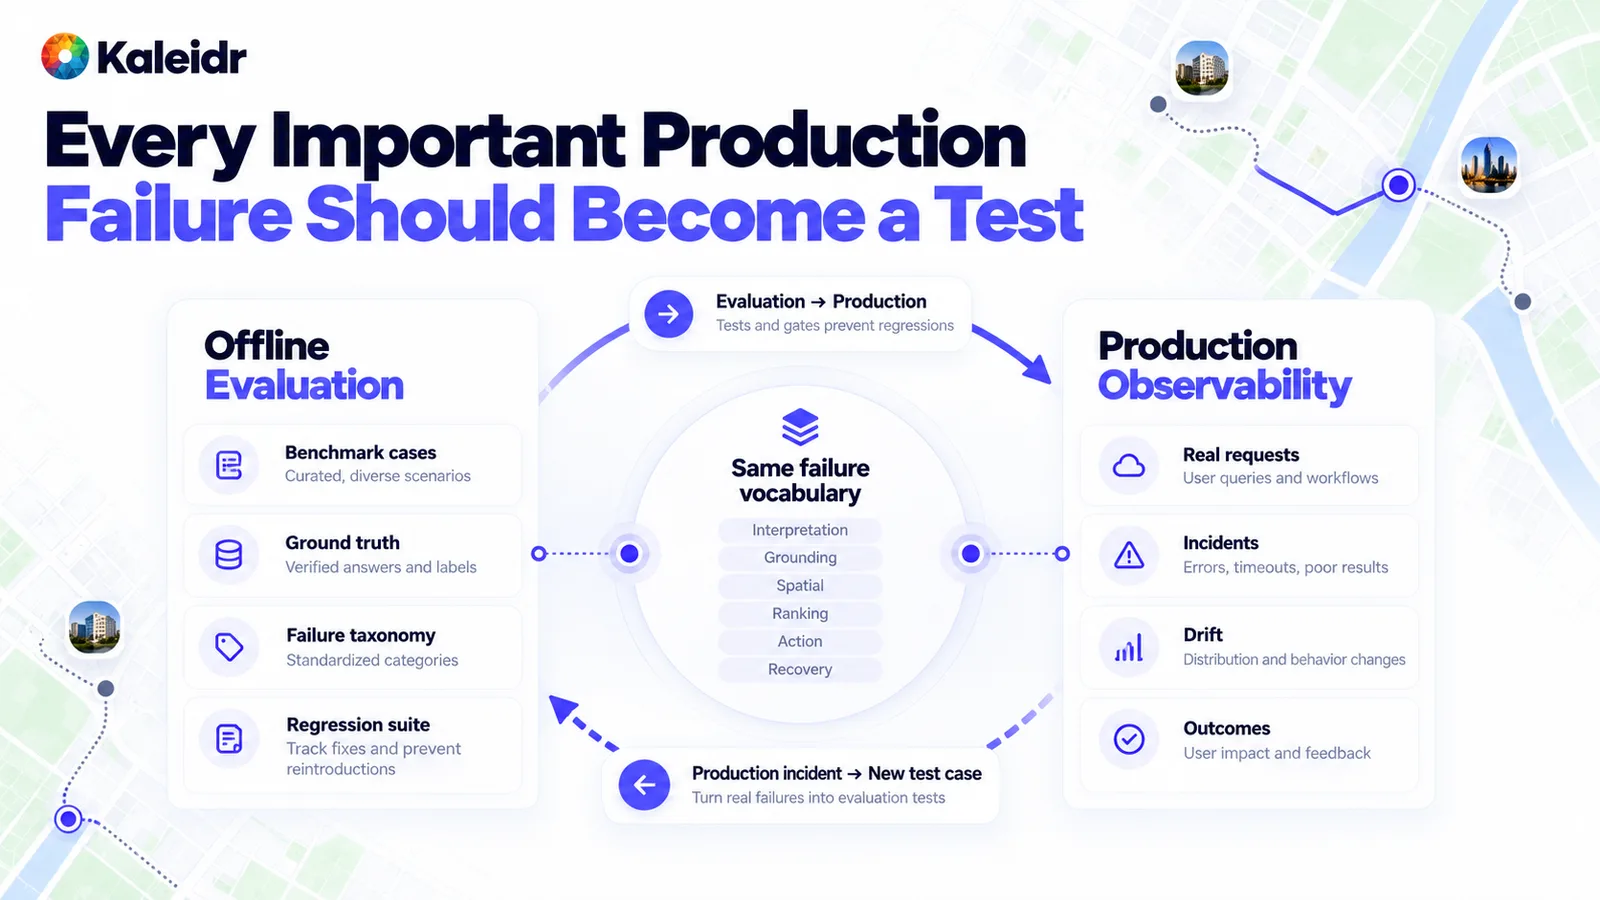
يوفر التقييم الحالات وground truth ومجموعة اختبارات انحدار. ويوفر الإنتاج الطلبات الحقيقية والحوادث وdrift والنتائج. الفئات المشتركة في الوسط هي العقد بين الاثنين. الحلقة طريقة وليست درجة منشورة لـ Kaleidr.
أين يقع Kaleidr Analytics ضمن هذا النظام؟
يصف Kaleidr Analytics حاليًا لوحات معلومات للوصول والمشاهدات والتفاعل، وموقع الجمهور ونشاطه، والجلسات والمشاهدات والتفاعلات لكل خريطة، ومقارنة الأماكن، والأنماط المكانية (Kaleidr, 2026). تصف هذه الإشارات كيفية استخدام الناس للخرائط والأماكن، لكنها ليست تتبعًا موزعًا للتفويض أو الاسترجاع أو التوجيه أو استدعاءات النموذج أو معاملات المضيف. يجب أن يواصل المضيف Instrumentation للخدمات الخاصة والأنظمة التي تسجل الحجوزات والمشتريات والنتائج الأخرى. ويمكن لمعرّف ثابت للخريطة أو المكان أو الـ workflow أن يربط الجانبين من دون نسخ كل سجل داخلي إلى طبقة Analytics.
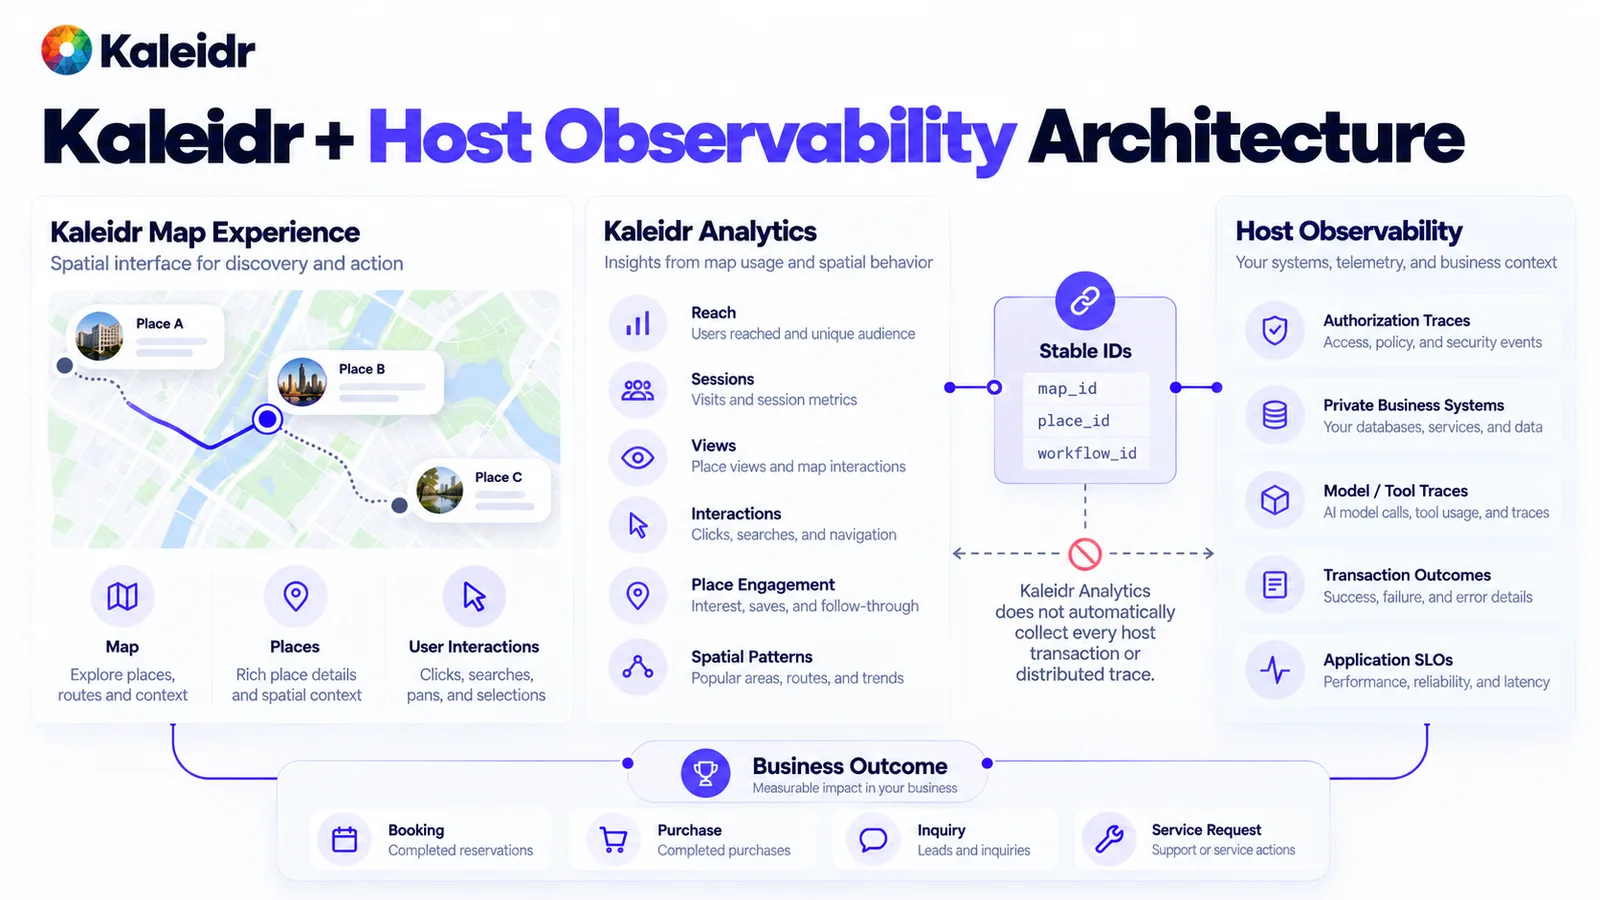
يغطي Analytics التفاعل الموثق مع الخرائط والأماكن. ويغطي عمود المضيف التتبعات الخاصة ونتائج المعاملات. الرابط هو معرّف، أما مؤشرات الحجز والشراء فهي سجلات للمضيف وليست ادعاءً بأن Kaleidr Analytics يخزن تلك المعاملات.
Kaleidr Enterprise هو طبقة Spatial Intelligence التي يمكن لفريق المنتج إضافتها بجانب هذا الـ host stack، بما في ذلك inference APIs والترتيب والتحليلات (Kaleidr, 2026). ولا تزال إشارات الخريطة والمساعد لا تستبدل نتيجة يملكها المضيف أو قيمة وحدة معتمدة من المالية. يوضح دليل ROI لدى Kaleidr هذا الفصل: الإشارات المبكرة تفسر المسار، وسجل المضيف يحمل القيمة (Kaleidr, 2026).
كيف تصبح قابلية الملاحظة للذكاء المكاني بوابة إصدار؟
قبل توسيع workflow واعٍ بالموقع، يجب أن يتمكن الفريق من الإجابة عن قائمة قصيرة من التتبع وحده. أي إصدار من السياسة صرح بالسجلات؟ ما معرّفات الأماكن التي تم استرجاعها، وما أكواد الأسباب التي أزالت البقية؟ أي مسار وأي سياسة ترتيب تم تشغيلهما؟ ما إصدارات النموذج والأدوات التي كانت نشطة؟ ما إجراء الخريطة الذي نُفذ، وهل اكتملت مهمة المضيف؟ يجب تقليل المحتوى الحساس، وتسجيل الإصدارات، وإدخال حوادث الإنتاج في مفردات الفشل نفسها التي تستخدمها مجموعة الاختبارات غير المتصلة. استكشف Kaleidr Analytics للاطلاع على التفاعل الموثق مع الخرائط والأماكن. استكشف Kaleidr Enterprise لإضافة قدرات مكانية بجانب الأنظمة التي تملك المستخدمين والبيانات والنتائج أصلًا.
ملاحظة: تستخدم Kaleidr أدوات مدعومة بالذكاء الاصطناعي لإنشاء الصور وتحسين المحتوى والبحث ضمن سير العمل الإبداعي والتطويري لديها.
الأسئلة الشائعة
هل قابلية الملاحظة للذكاء المكاني هي نفسها مراقبة نموذج اللغة؟
لا. يغطي زمن استجابة النموذج والرموز وأخطاء الأدوات span واحدًا فقط. وقد تغير هوية المكان والصلاحيات وبيانات الأعمال والخدمات الجغرافية والترتيب وحالة الخريطة ونتيجة المضيف ما إذا كانت النتيجة صحيحة.
هل يجب تسجيل prompts المستخدمين؟
سجّل prompts فقط عند وجود حاجة محددة وحد للاحتفاظ وضبط للوصول. تحتوي طلبات مواقع كثيرة على عناوين خاصة أو حقائق أعمال لا يحتاجها التتبع كاملة.
هل يجب تخزين موقع المستخدم الدقيق في التتبعات؟
استخدم أوسع مستوى جغرافي يجيب عن السؤال التشغيلي، مثل رمز سوق أو معرّف مكان أو معرّف مسار.
ما الفرق بين المراقبة والتقييم؟
تراقب المراقبة سلوك الإنتاج الحي. ويختبر التقييم حالات محددة مقابل ground truth. يستخدم البرنامج القوي مفردات فشل مشتركة حتى يتحول الحادث إلى اختبار ويصبح التراجع ظاهرًا بعد الإطلاق.
ما أهم مقياس؟
لا يوجد مقياس عالمي واحد. اربط القياس بالمهمة: جودة النتائج المؤهلة، حل هوية المكان، صحة no-result، نجاح المسار، صحة التفويض، أو إكمال المهمة.
كيف يجب تتبع استدعاءات الأدوات؟
سجّل اسم الأداة والتحقق من المخطط والتفويض ونتيجة السياسة وحالة التنفيذ وزمن الاستجابة وسبب الفشل. افصل الإجراء المقترح عن الإجراء المنفذ وعن نتيجة المضيف المكتملة.
هل يحل Kaleidr Analytics محل قابلية ملاحظة التطبيق؟
لا. تصف صفحة Analytics العامة التفاعل مع الخرائط والأماكن والجلسات والمشاهدات والتفاعلات ونشاط الجمهور والأنماط المكانية. وتبقى تتبعات الخدمات الخاصة والتفويض الداخلي ونتائج المعاملات لدى المضيف ما لم تنص عملية تكامل محددة على خلاف ذلك.
هل يمكن استخدام OpenTelemetry مع Spatial AI؟
نعم. OpenTelemetry أساس عملي للتتبعات والمقاييس والسجلات والأحداث واصطلاحات الذكاء الاصطناعي التوليدي الحالية. ويمكن للفرق إضافة سمات موثقة لمعرّفات الأماكن والمسارات والأهلية والترتيب وإجراءات الخريطة وأسباب no-result عندما لا تسميها الاصطلاحات المشتركة بعد.
المراجع
- Kaleidr. Spatial AI Accuracy Evaluation. https://kaleidr.com/blog/spatial-ai-accuracy-evaluation
- Kaleidr. An Enterprise Spatial AI Pilot Before Scaling. https://kaleidr.com/blog/enterprise-spatial-ai-pilot-before-scaling
- OpenTelemetry. Semantic Conventions for Events. Operations with a duration belong in spans. Checkpoints and point-in-time outcomes are event candidates. Accessed October 1, 2026. https://opentelemetry.io/docs/specs/semconv/general/events/
- OpenTelemetry. Inside the LLM Call: GenAI Observability with OpenTelemetry. James Newton-King, May 14, 2026. https://opentelemetry.io/blog/2026/genai-observability/
- OpenTelemetry. Semantic Conventions. Documentation labeled 1.44.0. Accessed October 1, 2026. https://opentelemetry.io/docs/specs/semconv/
- OpenTelemetry. Generative AI Semantic Convention Attributes. Registry warns that retrieval query text may contain sensitive information. Accessed October 1, 2026. https://opentelemetry.io/docs/specs/semconv/registry/attributes/gen-ai/
- Kaleidr. Private Location Data for AI Map Workflows. https://kaleidr.com/blog/private-location-data-for-ai-map-workflows
- Kaleidr. Grounded Spatial AI for Business Data. https://kaleidr.com/blog/grounded-spatial-ai-business-data
- National Institute of Standards and Technology. AI RMF Playbook, Measure. Production monitoring, drift, and the difference from pre-deployment testing. Notes that the AI RMF 1.0 is being updated and that the playbook will be revised afterward. Accessed October 1, 2026. https://airc.nist.gov/airmf-resources/playbook/measure/
- Kaleidr. Map Engagement and Location Analytics. Accessed October 1, 2026. https://kaleidr.com/analytics
- Kaleidr. Location Intelligence APIs and Map SDK. Accessed October 1, 2026. https://kaleidr.com/enterprise
- Kaleidr. Spatial AI ROI Business Case. https://kaleidr.com/blog/spatial-ai-roi-business-case
@misc{kaleidr_accuracy_observability_2026,
  title  = {Spatial AI Accuracy Evaluation},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/spatial-ai-accuracy-evaluation}
}

@misc{kaleidr_pilot_observability_2026,
  title  = {An Enterprise Spatial AI Pilot Before Scaling},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/enterprise-spatial-ai-pilot-before-scaling}
}

@misc{otel_events_2026,
  title  = {Semantic Conventions for Events},
  author = {{OpenTelemetry}},
  year   = {2026},
  note   = {Accessed October 1, 2026},
  url    = {https://opentelemetry.io/docs/specs/semconv/general/events/}
}

@misc{otel_genai_observability_2026,
  title  = {Inside the LLM Call: GenAI Observability with OpenTelemetry},
  author = {Newton-King, James},
  year   = {2026},
  note   = {May 14, 2026},
  url    = {https://opentelemetry.io/blog/2026/genai-observability/}
}

@misc{otel_semconv_2026,
  title  = {Semantic Conventions},
  author = {{OpenTelemetry}},
  year   = {2026},
  note   = {Documentation labeled 1.44.0. Accessed October 1, 2026},
  url    = {https://opentelemetry.io/docs/specs/semconv/}
}

@misc{otel_genai_attributes_2026,
  title  = {Generative AI Semantic Convention Attributes},
  author = {{OpenTelemetry}},
  year   = {2026},
  note   = {Accessed October 1, 2026},
  url    = {https://opentelemetry.io/docs/specs/semconv/registry/attributes/gen-ai/}
}

@misc{kaleidr_private_location_2026,
  title  = {Private Location Data for AI Map Workflows},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/private-location-data-for-ai-map-workflows}
}

@misc{kaleidr_grounded_observability_2026,
  title  = {Grounded Spatial AI for Business Data},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/grounded-spatial-ai-business-data}
}

@misc{nist_rmf_playbook_measure_2026,
  title  = {AI RMF Playbook, Measure},
  author = {{National Institute of Standards and Technology}},
  year   = {2026},
  note   = {Accessed October 1, 2026. Page states the playbook will be updated after the AI RMF revision},
  url    = {https://airc.nist.gov/airmf-resources/playbook/measure/}
}

@misc{kaleidr_analytics_observability_2026,
  title  = {Map Engagement and Location Analytics},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed October 1, 2026},
  url    = {https://kaleidr.com/analytics}
}

@misc{kaleidr_enterprise_observability_2026,
  title  = {Location Intelligence APIs and Map SDK},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed October 1, 2026},
  url    = {https://kaleidr.com/enterprise}
}

@misc{kaleidr_roi_observability_2026,
  title  = {Spatial AI ROI Business Case},
  author = {{Kaleidr}},
  year   = {2026},
  url    = {https://kaleidr.com/blog/spatial-ai-roi-business-case}
}