
Um mapa em tempo real combina uma tela geográfica estável com dados operacionais que mudam enquanto alguém está observando: posições de veículos, status de ativos, incidentes, disponibilidade ou estado de sensores ao vivo. O objetivo útil é uma imagem operacional atual, não uma atualização de marcadores mais bonita. O Kaleidr Studio atualmente posiciona camadas de dados em tempo real, ativos móveis, mapas base personalizados, visualização 3D, predefinições reutilizáveis e publicação como uma única superfície de autoria (Kaleidr, 2026).
As seções abaixo separam um mapa interativo convencional de uma imagem operacional em tempo real e, em seguida, abordam onde o Studio se encaixa no fluxo de trabalho, a atualização, como o estado atual chega ao mapa, trabalhos B2B, publicação e medição. Leituras relacionadas incluem Mapas Interativos Personalizados no Kaleidr Studio, Mapas 3D no Kaleidr Studio, Guia de Publicação de Mapas e Como Criar um Mapa Base Personalizado. O restante do artigo foi escrito para equipes que já possuem um feed operacional e precisam de uma interface espacial personalizada, não para equipes que estão substituindo uma plataforma de frota, despacho ou IoT.
Fundamentos de mapas em tempo real
- A apresentação permanece estável: Recrie o mapa base somente quando o design mudar, não quando um ativo for movido.
- A fonte permanece autorizada: O Studio cria a experiência espacial; o sistema de operações ainda detém o estado atual.
- A atualização é um campo: A idade, a integridade da conexão e o estado de indisponibilidade devem estar no mapa, não apenas nos registros.
- A identidade é estável: Atualize a geometria e o status no mesmo ID de ativo; não crie um novo recurso para cada ping.
- Separe o ao vivo do histórico: O estado atual e a reprodução não devem compartilhar uma camada sem rótulo.
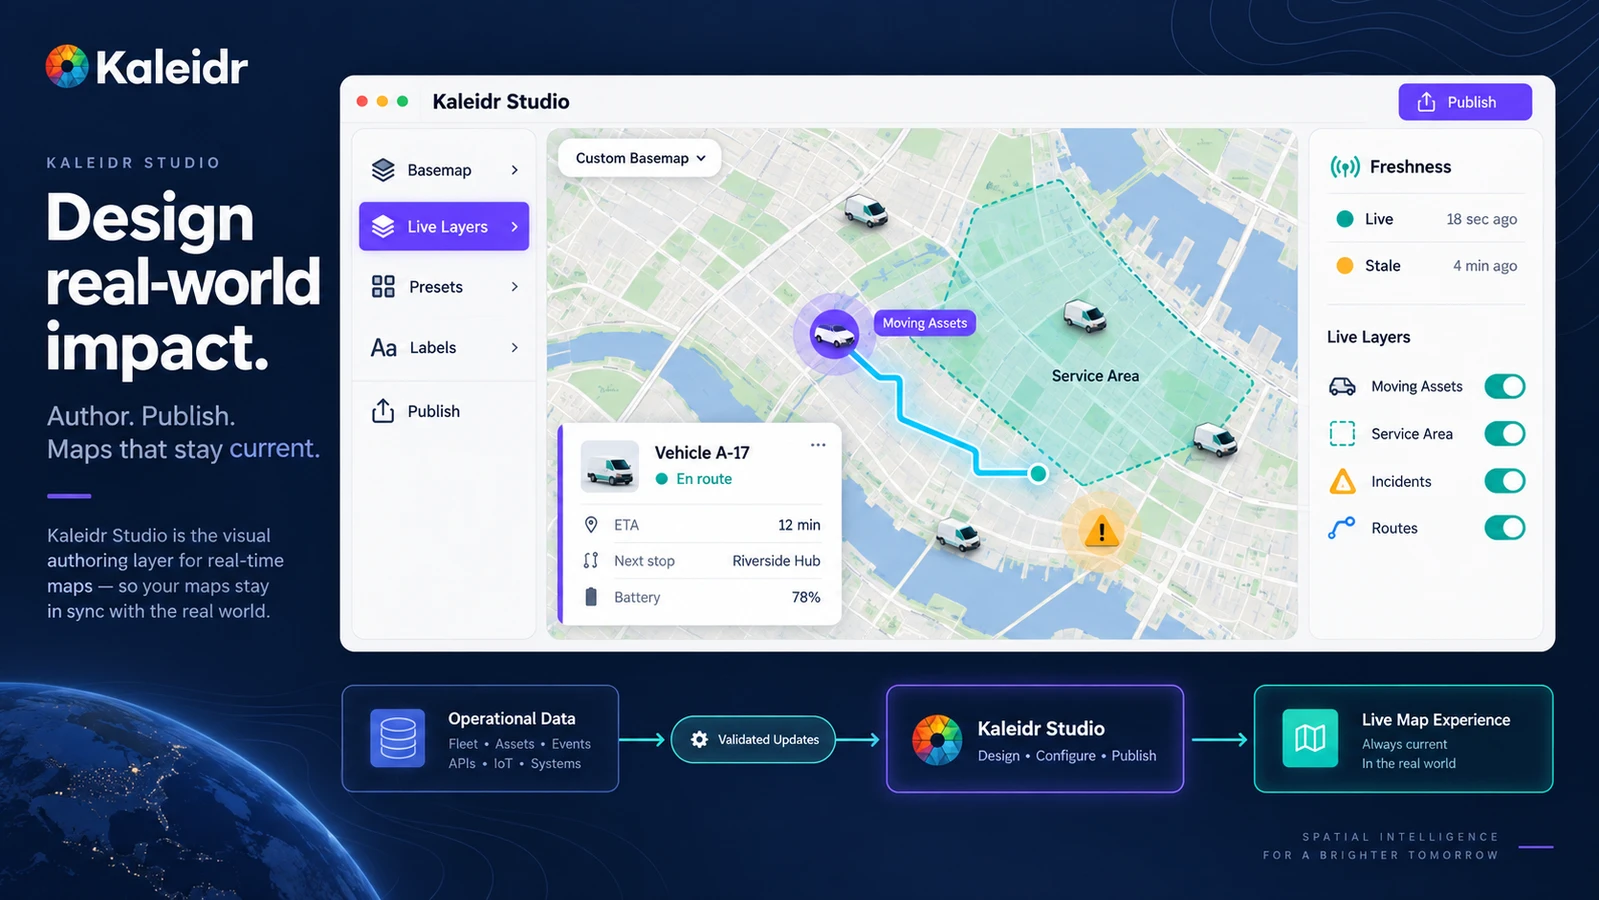
Mapas em tempo real funcionam melhor quando a apresentação permanece estável enquanto os dados operacionais subjacentes mudam.
O que diferencia um mapa em tempo real de um mapa interativo estático?
Um localizador de lojas, um guia de destinos ou um catálogo de imóveis podem continuar úteis quando os locais mudam apenas ocasionalmente. Um mapa operacional ao vivo implica algo mais rigoroso: o visualizador está olhando para a imagem atual, e um marcador antigo pode causar um despacho errado, um incidente perdido ou a falsa impressão de que um veículo ainda está em movimento. A atualização constante, a frequência de atualização, a confiabilidade da fonte, as transições de estado, o tratamento de erros e a estabilidade visual, portanto, pertencem ao contrato do produto, e não são considerados aspectos secundários quando os marcadores parecem bons.
O teste prático é se dados desatualizados alteram a decisão. O despacho de frotas geralmente precisa de atualizações a cada poucos segundos. A disponibilidade de estacionamento, o status da equipe de campo ou a ocupação das instalações podem ser úteis a cada 30 a 60 segundos. O estoque ou o status do edifício podem esperar minutos. A atualização em menos de um segundo pertence a sistemas de controle especializados, não a todos os mapas voltados para o cliente. A frequência deve seguir o limite de tempo que a informação pode atingir antes que a próxima ação seja incorreta.
Um mapa interativo convencional pode ocultar um registro ausente como um resultado vazio. Um mapa em tempo real precisa distinguir "nada está acontecendo" de "a transmissão falhou". Um veículo que não se moveu por dez minutos pode estar estacionado, ou o último ponto pode estar desatualizado. Um ícone de incidente que desaparece pode ter sido resolvido, ou a conexão pode ter caído. Essas duas situações exigem rótulos diferentes, níveis de confiança diferentes e, frequentemente, ações diferentes do operador.
Onde o Kaleidr Studio se encaixa como camada de autoria visual?
O Kaleidr Studio foi projetado para que as equipes possam criar mapas interativos personalizados com o Kaleidr AI e, em seguida, editar estilos, camadas, locais, conteúdo e experiências interativas. Blocos de mapa personalizados e mapas base com a marca, camadas reutilizáveis e predefinições de estilo, terreno 3D, camadas de dados em tempo real, rastreamento de frota e ativos e publicação estão na mesma superfície de autoria. O Studio é onde a alteração de dados operacionais se torna uma experiência espacial com a marca. O sistema de operações continua sendo a fonte das posições e do status atuais.
A hierarquia do mapa base ainda importa quando os marcadores se movem. Estradas, água, rótulos e terreno devem recuar para que veículos, trabalhos, áreas de serviço e alertas permaneçam legíveis. A identidade da marca deve guiar o mapa; o status ainda precisa seguir a função. Como criar um mapa base personalizado com a marca aborda a tela geográfica. Predefinições reutilizáveis nomeadas de acordo com a função — monitoramento operacional, rastreamento de ativos em tempo real, operações de eventos — reduzem a deriva em vários mapas em tempo real sem forçar todas as superfícies a mostrar a mesma densidade.
O 3D deve permanecer contextual. O Studio inclui terreno, sombreamento de relevo, elevação real e edifícios extrudados. Uma câmera inclinada pode esclarecer instalações, campi ou locais de eventos densos, mas uma frota em movimento ainda precisa de um ativo selecionado legível, não de uma inclinação decorativa que oculte o status. Mapas 3D em Kaleidr Studio aborda quando a profundidade é útil. Camadas dinâmicas precisam de funções visuais adicionais, como atual, recente, desatualizada, offline e de aviso, para que os mapas operacionais compartilhem uma linguagem comum.
Como um mapa estável deve se sobrepor a dados operacionais variáveis?
Um mapa dinâmico de produção geralmente parte de uma fonte operacional confiável, passa por um API ou fluxo de dados atual, depois por validação e normalização, chega a uma camada espacial dinâmica em um mapa projetado pelo Studio e, finalmente, a um visualizador publicado ou incorporado, onde um operador pode agir. Sistemas de frota, IoT, despacho, reserva, incidentes, inventário e ativos permanecem como a fonte da verdade. O Studio controla como essas informações são organizadas, estilizadas, sobrepostas e visualizadas espacialmente.
O modelo mental útil é apresentação estável mais estado operacional variável. O mapa base, rótulos, estradas, terreno, edifícios e áreas de serviço estáticas podem permanecer fixos. Veículos, entregas, incidentes, trabalhos, disponibilidade, alertas e valores de sensores podem mudar. Reconstruir todo o mapa para cada ping desperdiça orçamento de renderização e faz com que a câmera entre em conflito com o usuário. A estrutura do mapa deve persistir enquanto os recursos relevantes são atualizados.
Os ativos em movimento precisam de IDs estáveis. Cada veículo, técnico, trabalho ou instalação deve manter uma identidade enquanto a longitude, latitude, status, direção e updatedAt mudam. Um veículo selecionado deve permanecer selecionado enquanto se move. Criar um novo recurso para cada ping de localização quebra a seleção, o histórico e as análises. MapLibre GL JS demonstra a mesma ideia de preservação de identidade em um mapa de navegador: GeoJSONSource.setData() substitui GeoJSON em uma fonte e renderiza novamente, e updateData() pode aplicar uma diferença quando cada elemento já possui um ID exclusivo (MapLibre, 2026). O Studio ainda detém o design da camada dinâmica sobre esse tipo de atualização: IDs estáveis, atualização constante e o mapa publicado.
GeoJSON é um formato de intercâmbio comum para pontos, linhas e polígonos em tempo real em mapas da web, não sendo o único formato de armazenamento que um host pode usar. Um elemento pode conter status e um carimbo de data/hora em propriedades, enquanto a geometria armazena a posição ou rota atual. Os aplicativos host ainda validam coordenadas, rejeitam IDs desconhecidos e mantêm campos operacionais privados fora do mapa público. A hierarquia de camadas deve manter a geografia de referência abaixo dos ativos em tempo real e os alertas ou o elemento selecionado acima de ambos.
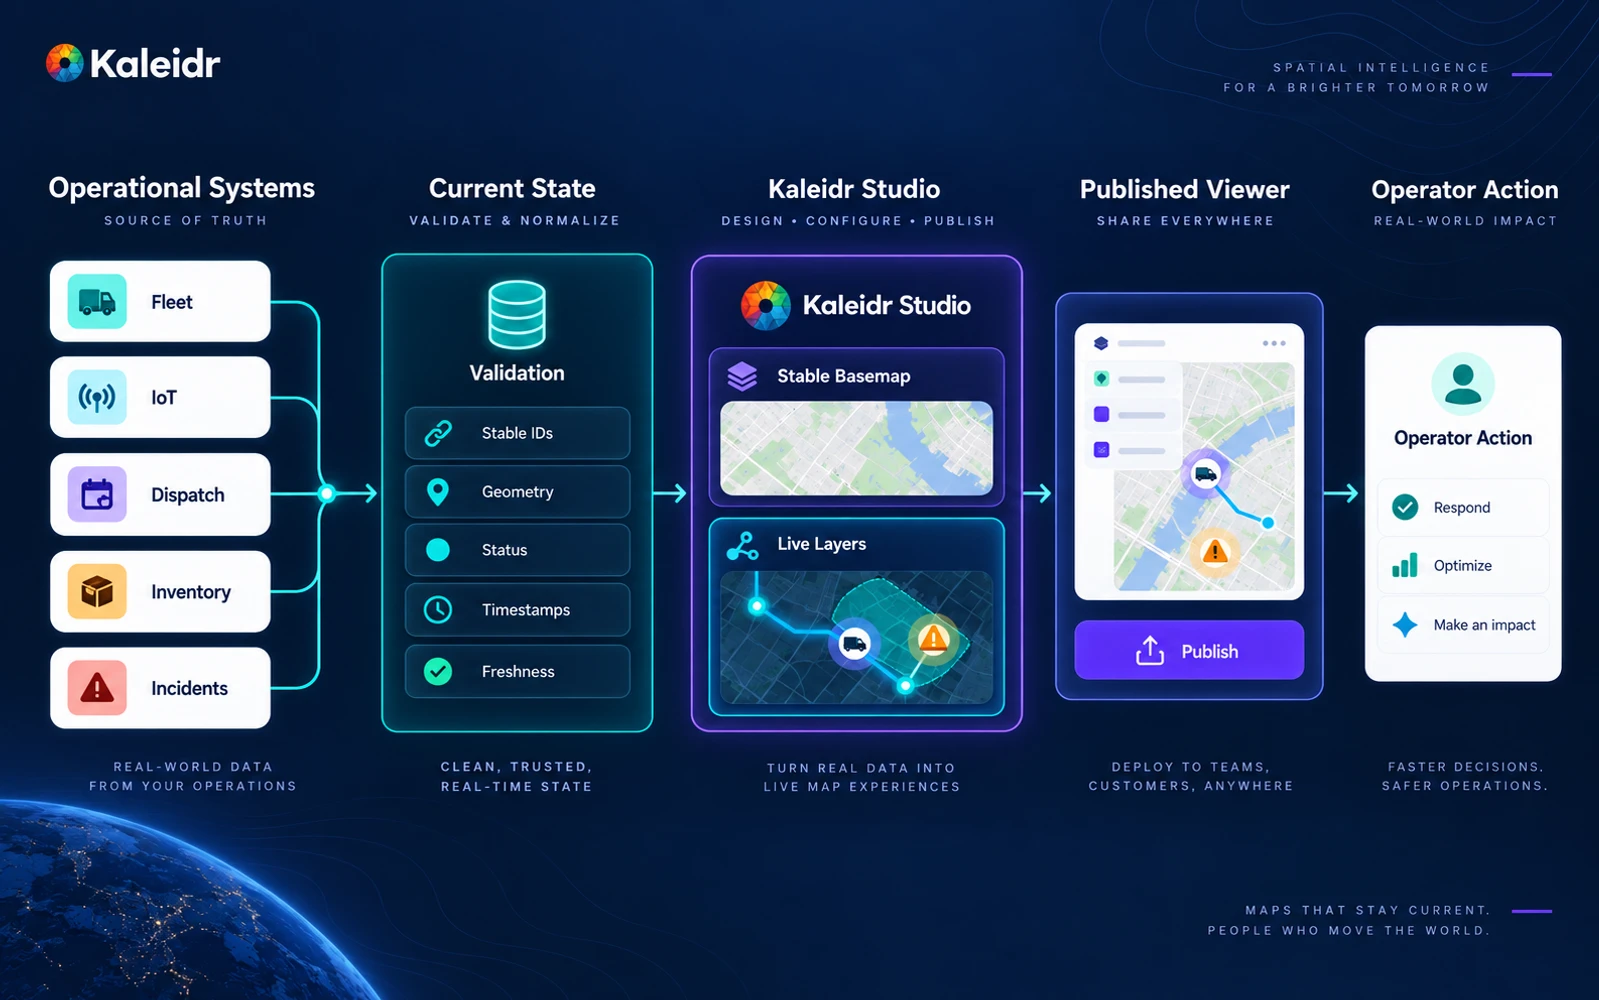
Mantenha o sistema de operações como autoridade e use o Studio para controlar a apresentação espacial.
Como a atualidade dos dados deve aparecer em um mapa em tempo real?
Cada registro em tempo real deve conter um carimbo de data/hora que a interface do usuário possa converter em idade dos dados. Limiares editoriais como atual em 15 segundos, recente em um minuto, desatualizado em cinco minutos e indisponível depois disso são exemplos, não um esquema Kaleidr. O caso de negócios define as faixas: uma van estacionada e uma localização GPS perdida não devem compartilhar um marcador confiável. A integridade da conexão — conectado, atrasado, reconectando, desconectado — deve estar ao lado do recurso, porque um belo último ponto conhecido pode ser pior do que um mapa vazio.
Não oculte dados desatualizados deixando o último ícone no lugar sem rótulo. Estados úteis incluem ativo, última atualização há um número determinado de segundos, desatualizado, feed indisponível e localização desconhecida. A cor sozinha não é suficiente. Combine a tonalidade com ícone, texto e carimbo de data/hora para que um operador que não possa confiar na cor ainda possa ler a confiabilidade. Um rastro ativo pode mostrar movimento recente; um recurso desatualizado não deve manter um rastro de movimento que implique que ainda está se movendo.
O estado em tempo real e o histórico respondem a perguntas diferentes. O estado atual responde onde o ativo está agora. O histórico responde onde ele esteve, qual rota percorreu e quando um incidente foi aberto. Misturar ambos em uma única camada sem marcação faz com que o trajeto de ontem pareça a tarefa de hoje. A reprodução do histórico deve ser um modo rotulado, com seu próprio cursor de tempo, para que ninguém confunda uma reprodução com a imagem em tempo real. O fuso horário deve ser explícito quando os operadores estiverem em mais de uma região.
Os estados vazio, parcial e de reconexão fazem parte do mesmo projeto. Ativos zerados podem representar um turno ocioso real. Um feed parcial pode significar que uma região chegou e outra expirou. A reconexão não deve teletransportar todos os marcadores como se a lacuna nunca tivesse existido. Atualizações ordenadas, rajadas coalescidas e um rótulo explícito de "feed em recuperação" mantêm o mapa preciso enquanto o host tenta novamente.
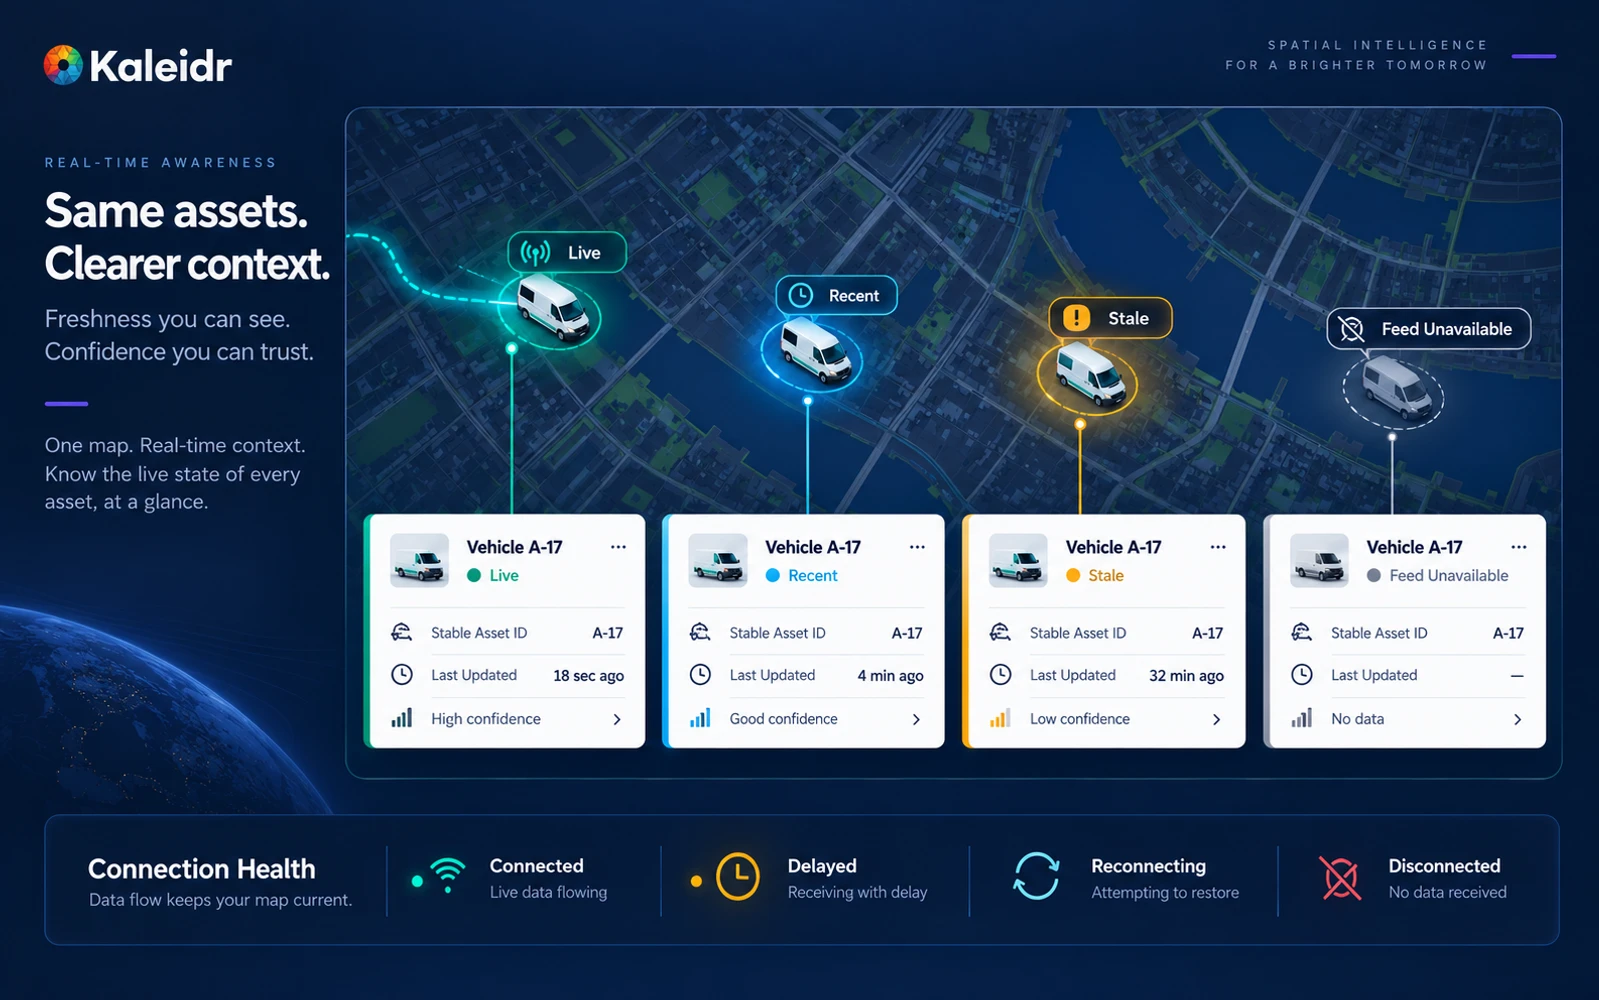
Um mapa em tempo real deve tornar a atualização visível, para que os dados antigos nunca pareçam atuais.
A comparação a seguir é editorial. Implantações reais devem preencher as mesmas colunas do feed que já utilizam.
| Estado | Leitura do operador | Tratamento visual típico |
|---|---|---|
| Ativo | Atualizado o suficiente para a próxima ação | Opacidade total, movimento somente se o ativo estiver em movimento |
| Recente | Utilizável, com idade visível | Marcador completo mais “atualizado há n segundos” |
| Desatualizado | Não despachar apenas com base neste ponto | Confiança reduzida, rótulo desatualizado, sem movimento trilha |
| Alimentação indisponível | O mapa não pode reivindicar a localização atual | Estado explicitamente indisponível ou com localização desconhecida |
Como os dados em tempo real devem chegar ao mapa?
O aplicativo host move o estado atual para o mapa. A sondagem é simples e otimizada para cache quando o intervalo de decisão é de dezenas de segundos ou minutos. Os eventos enviados pelo servidor permitem que um servidor envie mensagens para o navegador por meio de uma conexão unidirecional persistente (MDN Web Docs, 2026). O WebSocket API abre uma sessão bidirecional para que o cliente possa enviar e receber sem sondagem; a MDN observa que a interface padrão WebSocket não fornece contrapressão, portanto, um aplicativo que não consegue acompanhar pode preencher a memória ou ficar sem resposta (MDN Web Docs, 2026). Escolha o transporte a partir da frequência de atualização, direcionalidade, infraestrutura e volume. O Studio ainda detém a camada visual: mapa base, estilo da camada dinâmica, tratamento de atualização e a experiência publicada.
Um snapshot seguido de um fluxo subsequente é um padrão de produção robusto. O cliente carrega um conjunto atual validado e, em seguida, aplica atualizações incrementais ordenadas. A substituição completa é mais fácil de entender para coleções pequenas. As atualizações incrementais escalam melhor quando milhares de ativos são movidos, desde que os IDs sejam estáveis e as mensagens perdidas possam ser reconciliadas. O exemplo de dados em tempo real MapLibre altera repetidamente um ponto e chama setData() na fonte GeoJSON (MapLibre, 2025). O mesmo formato de snapshot seguido de atualização é o que uma camada dinâmica do Studio precisa do feed operacional: recursos atuais, seguidos de alterações ordenadas, com IDs que não são redefinidos a cada ping.
As credenciais permanecem no servidor. O navegador deve receber apenas os campos necessários para a visualização publicada: posição pública, status aproximado e atualização, e não notas de despacho internas, informações pessoais do cliente ou chaves de serviço. Mapas públicos de clientes e mapas de operações internas devem ser visualizações separadas, mesmo quando compartilham um mapa base. A minimização de dados é um requisito do produto, não apenas uma consideração legal posterior.
A animação deve explicar movimentos significativos, não decorar cada ping. O modo de seguir câmera é útil quando um operador está rastreando um ativo e prejudicial quando impede o uso de panorâmica e zoom por alguém que está inspecionando uma região. Em níveis de zoom baixos, agrupe ou agregue em vez de desenhar todos os veículos. Grandes conjuntos de dados precisam de coalescência, filtragem de viewport e um plano para o que acontece quando as atualizações chegam mais rápido do que o renderizador consegue desenhar. O mapa deve permanecer uma superfície de decisão sob carga, não um sistema de partículas.
Quais casos de uso B2B precisam de mapas em tempo real em Kaleidr Studio?
Diferentes setores geram diferentes dados em tempo real, mas a camada de design do Studio pode manter a experiência espacial consistente: mapa base personalizado, camadas em tempo real, predefinições reutilizáveis, contexto 3D opcional e um visualizador publicado ou incorporado. Kaleidr publica atualmente um modelo de Localização para rastreamento em tempo real de frotas e ativos de campo, juntamente com pontos de partida para os setores de hotelaria, imobiliário e varejo (Kaleidr, 2026). O Studio fornece o mapa criado. O modelo fornece a estrutura da página ao redor.
Mapas de frotas e logística devem responder quais ativos precisam de atenção, não quantos marcadores podem se mover. Posição atual, status, rota, tarefa atribuída, região de serviço, última atualização e estado de alerta são os campos usuais. O serviço de campo combina técnicos, tarefas, áreas de serviço e locais em tempo real para que um operador possa inspecionar, reatribuir ou abrir uma rota. Mapas de instalações destacam incidentes com equipamentos em um contexto estável de piso ou campus. As operações de eventos adicionam zonas temporárias e equipes de serviço que existem apenas durante o período da exposição. Portfólios de imóveis e redes de varejo geralmente mostram disponibilidade, status de funcionamento ou ocorrências com mais frequência do que movimentação constante.
Os alertas devem ser uma camada projetada, não uma cópia amplificada do estado bruto. Uma violação de geocerca, um ativo de alta prioridade obsoleto ou um incidente em uma zona visível ao cliente merecem um tratamento distinto e uma próxima ação. Regras espaciais, como dentro de uma área de serviço, fora de uma geocerca ou agrupadas perto de um incidente, pertencem ao aplicativo host que já possui essas políticas. Um assistente de mapa de IA sobreposto a um mapa em tempo real ainda não deve inventar o estado atual a partir da memória de treinamento. O sistema de operações permanece autoritativo; o modelo de linguagem pode explicar registros fundamentados depois que o aplicativo os autorizar.
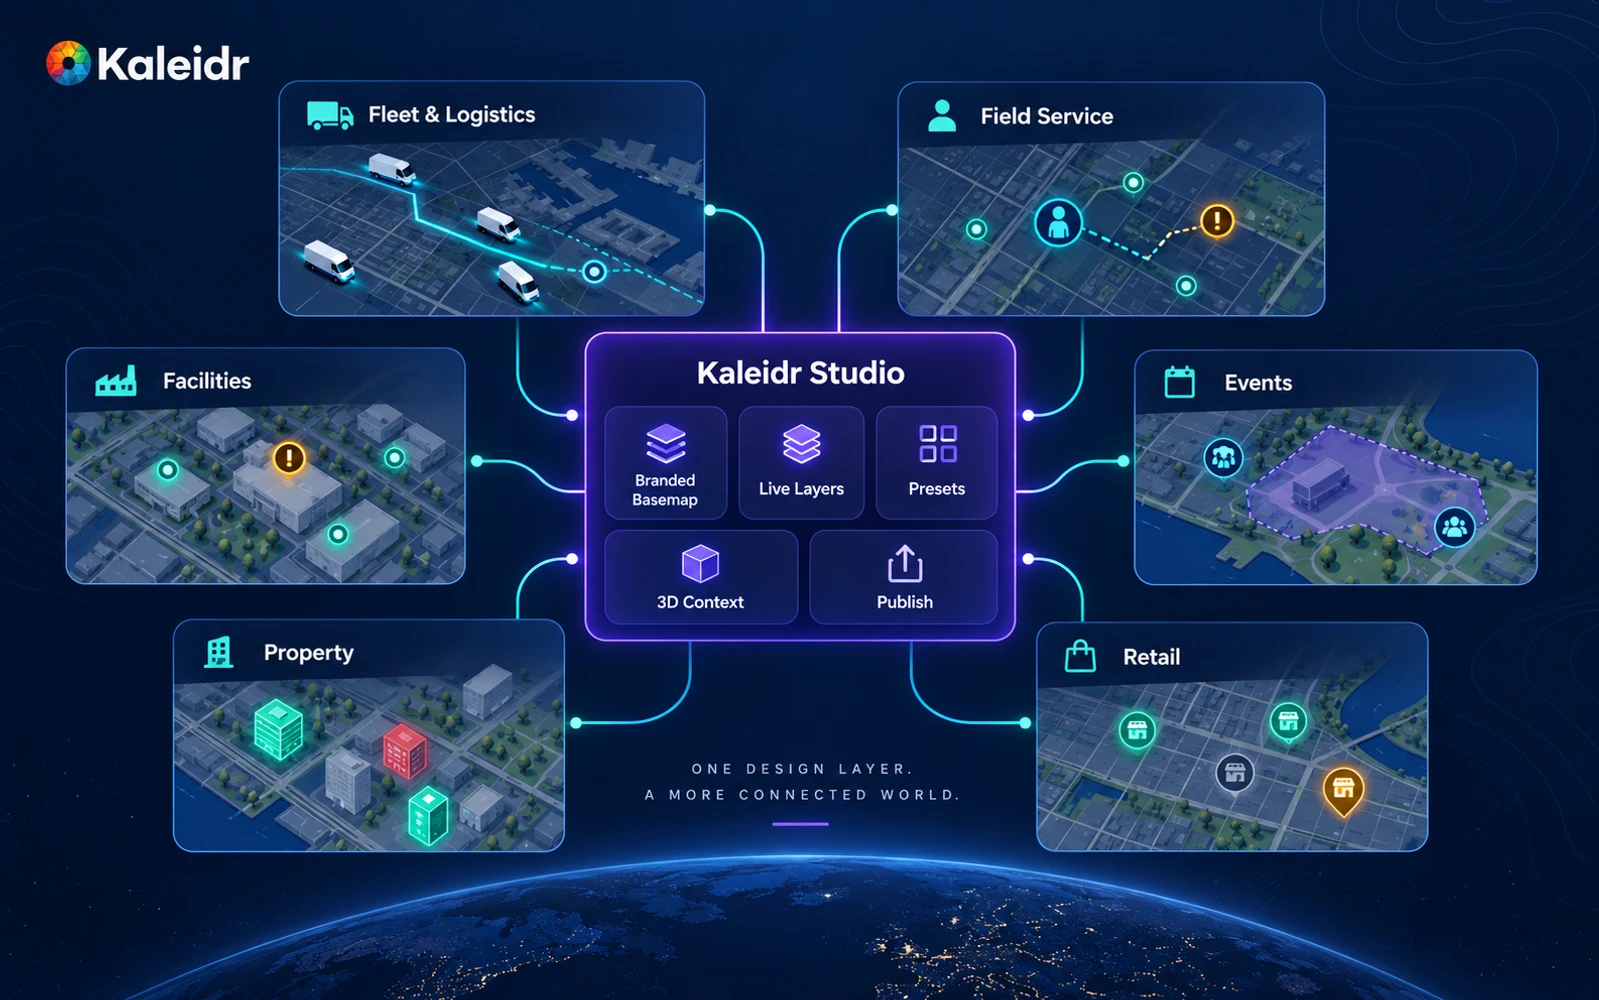
Diferentes setores usam diferentes dados em tempo real, mas a camada de design do Studio pode manter a experiência espacial consistente.
Como as equipes devem publicar, medir e manter o mapa legível?
Um mapa em tempo real que parece correto no Studio ainda pode apresentar falhas no contêiner publicado. Teste os estados de carregamento, vazio, feed parcial, desatualizado e reconexão na superfície real, nos níveis de zoom usados pelos operadores, na densidade de dispositivos móveis e com movimento reduzido. O Guia de Publicação de Mapas aborda a transição para a produção. Páginas independentes, incorporações e integrações de produtos devem herdar o mesmo mapa base, funções de camada em tempo real e idioma de estado selecionado. Versionar o sistema visual é essencial para que uma alteração posterior na predefinição não altere silenciosamente o estilo do mapa de operações de ontem.
A medição deve incluir a integridade do feed, não apenas as visualizações de página. Kaleidr Analytics mede carregamentos de mapas, sessões, interações, engajamento com locais e padrões espaciais (Kaleidr, 2026). A idade dos dados, a taxa de recursos obsoletos, as reconexões, o tempo para selecionar um recurso e as ações operacionais iniciadas são os diagnósticos adicionais do mapa ao vivo que se somam a essas medidas de engajamento. Análise Espacial vs. Análise da Web aborda por que uma contagem de sessões não pode informar a um operador se a imagem ao vivo era confiável. Monitore se as pessoas concluem a tarefa para a qual o mapa existe.
Use o Studio-first quando o trabalho envolver hierarquia de mapa base, identidade visual, estilo de camadas, predefinições, contexto 3D e publicação de uma experiência espacial ao vivo sobre um feed que o host já possui. Use uma integração personalizada mais profunda quando o produto precisar de interação especializada com a sala de controle ou lógica de aplicativo além da criação de mapas. Um painel de monitoramento pode exibir tabelas e gráficos; Um mapa em tempo real ainda deve tornar o local, a atualização e a próxima ação espacialmente óbvios.
Explore Kaleidr Studio para criar mapas base personalizados, camadas dinâmicas, predefinições e experiências de mapas publicados. Explore Kaleidr Analytics para medir o engajamento após o mapa estar online.
Perguntas frequentes
O que é um mapa em tempo real?
Um mapa em tempo real exibe dados espaciais que mudam enquanto o usuário o visualiza, como veículos em movimento, incidentes, disponibilidade, status operacional ou estado de sensores em tempo real.
Tempo real significa sempre atualizações instantâneas?
Não. O intervalo de atualização correto depende da rapidez com que dados desatualizados alteram a decisão do usuário. Alguns fluxos de trabalho precisam de segundos; outros podem ser atualizados a cada minuto ou a cada poucos minutos.
Qual é o campo mais importante em um mapa em tempo real?
A identidade estável da feição e um carimbo de data/hora de atualização confiável são ambos essenciais. Sem identidade, as atualizações não podem ser conciliadas corretamente; sem atualização, o estado antigo pode parecer atual.
Um mapa em tempo real deve usar WebSockets?
Não necessariamente. Sondagens, eventos enviados pelo servidor e WebSockets são todos padrões válidos, dependendo da frequência de atualização, direção, infraestrutura e escala.
Quais recursos de mapa em tempo real o Kaleidr Studio inclui?
O Kaleidr Studio inclui camadas de dados em tempo real, rastreamento de ativos em movimento, mapas base personalizados, visualização 3D, camadas reutilizáveis e experiências de mapa publicadas.
Como os dados em tempo real se conectam a um mapa do Studio?
O Studio cria o mapa personalizado, as camadas em tempo real e a experiência publicada. O sistema de operações permanece como a fonte do estado atual e o aplicativo host fornece atualizações por meio do caminho de integração escolhido para essa implantação.
O Kaleidr Studio pode rastrear frotas?
Kaleidr Studio pode rastrear veículos, frotas e feeds ao vivo. Kaleidr também publica um modelo de localização para rastreamento ao vivo de frotas e ativos de campo.
Qual a diferença entre dados ao vivo e dados históricos em um mapa?
Dados ao vivo representam o estado atual. Dados históricos representam estados ou movimentos anteriores. Os dois geralmente devem ser modelados como camadas separadas ou um modo de reprodução claramente rotulado.
Como um mapa deve mostrar dados desatualizados?
Use um estado desatualizado explícito, um rótulo de idade, um estilo de confiança reduzida ou um estado indisponível, em vez de mostrar a última posição conhecida como inquestionavelmente atual.
Mapas em tempo real podem usar GeoJSON?
Sim. GeoJSON é comumente usado para representar pontos, linhas e polígonos em tempo real em mapas da web. MapLibre, por exemplo, pode atualizar uma fonte GeoJSON com setData() e renderizar o mapa novamente.
Todo elemento em movimento deve ser animado?
Não. A animação deve ajudar os usuários a entender movimentos significativos. Animações excessivas podem prejudicar a legibilidade e o desempenho.
Como o desempenho de um mapa em tempo real deve ser medido?
Acompanhe o tempo de atividade do feed, a idade dos dados, a latência de atualização, a taxa de recursos obsoletos, as reconexões, o desempenho de renderização e as ações operacionais que os usuários realizam no mapa.
Referências
- Kaleidr. AI Map Maker for Branded Interactive Maps. Accessed 21 September 2026. https://kaleidr.com/studio
- Kaleidr. Map Website Templates. Accessed 21 September 2026. https://template.kaleidr.com/
- MapLibre. GeoJSONSource. MapLibre GL JS API. Accessed 21 September 2026. https://maplibre.org/maplibre-gl-js/docs/API/classes/GeoJSONSource/
- MapLibre. Add live realtime data. MapLibre GL JS Examples. Page metadata lists creation on 25 June 2025; accessed 21 September 2026. https://maplibre.org/maplibre-gl-js/docs/examples/add-live-realtime-data/
- MDN Web Docs. WebSocket API (WebSockets). Last modified 12 September 2026. https://developer.mozilla.org/en-US/docs/Web/API/WebSockets_API
- MDN Web Docs. Server-sent events. Accessed 21 September 2026. https://developer.mozilla.org/en-US/docs/Web/API/Server-sent_events
- Kaleidr. Map Engagement and Location Analytics. Accessed 21 September 2026. https://kaleidr.com/analytics
- Kaleidr. Branded Interactive Maps in Kaleidr Studio. Accessed 21 September 2026. https://kaleidr.com/blog/branded-interactive-maps-in-kaleidr-studio
- Kaleidr. 3D Maps in Kaleidr Studio. Accessed 21 September 2026. https://kaleidr.com/blog/3d-maps-kaleidr-studio
- Kaleidr. Map Publishing Guide. Accessed 21 September 2026. https://kaleidr.com/blog/map-publishing-guide
- Kaleidr. How to Build a Custom Branded Basemap. Accessed 21 September 2026. https://kaleidr.com/blog/how-to-build-a-custom-branded-basemap
- Kaleidr. Spatial Analytics vs. Web Analytics. Accessed 21 September 2026. https://kaleidr.com/blog/spatial-analytics-vs-web-analytics
@misc{kaleidr_studio_realtime_2026,
  title  = {AI Map Maker for Branded Interactive Maps},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/studio}
}

@misc{kaleidr_template_store_realtime_2026,
  title  = {Map Website Templates},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://template.kaleidr.com/}
}

@misc{maplibre_geojson_source_2026,
  title  = {GeoJSONSource},
  author = {{MapLibre}},
  year   = {2026},
  note   = {MapLibre GL JS API; accessed 21 September 2026},
  url    = {https://maplibre.org/maplibre-gl-js/docs/API/classes/GeoJSONSource/}
}

@misc{maplibre_live_data_2025,
  title  = {Add live realtime data},
  author = {{MapLibre}},
  year   = {2025},
  note   = {MapLibre GL JS Examples; og:created 2025-06-25; accessed 21 September 2026},
  url    = {https://maplibre.org/maplibre-gl-js/docs/examples/add-live-realtime-data/}
}

@misc{mdn_websocket_2026,
  title  = {WebSocket API (WebSockets)},
  author = {{MDN Web Docs}},
  year   = {2026},
  note   = {Last modified 12 September 2026},
  url    = {https://developer.mozilla.org/en-US/docs/Web/API/WebSockets_API}
}

@misc{mdn_sse_2026,
  title  = {Server-sent events},
  author = {{MDN Web Docs}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://developer.mozilla.org/en-US/docs/Web/API/Server-sent_events}
}

@misc{kaleidr_analytics_realtime_2026,
  title  = {Map Engagement and Location Analytics},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/analytics}
}

@misc{kaleidr_branded_maps_studio_2026,
  title  = {Branded Interactive Maps in Kaleidr Studio},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/blog/branded-interactive-maps-in-kaleidr-studio}
}

@misc{kaleidr_3d_maps_studio_2026,
  title  = {3D Maps in Kaleidr Studio},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/blog/3d-maps-kaleidr-studio}
}

@misc{kaleidr_map_publishing_2026,
  title  = {Map Publishing Guide},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/blog/map-publishing-guide}
}

@misc{kaleidr_branded_basemap_2026,
  title  = {How to Build a Custom Branded Basemap},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/blog/how-to-build-a-custom-branded-basemap}
}

@misc{kaleidr_spatial_vs_web_analytics_2026,
  title  = {Spatial Analytics vs. Web Analytics},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/blog/spatial-analytics-vs-web-analytics}
}