
Un mapa en tiempo real combina un lienzo geográfico estable con datos operativos que cambian mientras alguien lo observa: posiciones de vehículos, estado de los activos, incidentes, disponibilidad o estado de los sensores en tiempo real. El objetivo es ofrecer una imagen operativa actualizada, no una simple actualización de marcadores. Kaleidr Studio integra capas de datos en tiempo real, activos móviles, mapas base personalizados, visualización 3D, preajustes reutilizables y publicación en una única plataforma de autoría (Kaleidr, 2026).
Las secciones siguientes distinguen un mapa interactivo convencional de una imagen operativa en tiempo real, y luego explican la posición de Studio en el flujo de trabajo, la actualización de datos, cómo el estado actual se refleja en el mapa, los proyectos B2B, la publicación y la medición. Entre las lecturas relacionadas se incluyen Mapas interactivos de marca en Kaleidr Studio, Mapas 3D en Kaleidr Studio, Guía de publicación de mapas y Cómo crear un mapa base de marca personalizado. El resto del artículo está dirigido a equipos que ya cuentan con un feed operativo y necesitan una interfaz espacial personalizada, no a equipos que reemplazan una plataforma de flota, despacho o IoT.
Aspectos esenciales del mapa en tiempo real
- La presentación se mantiene estable: Reconstruya el mapa base solo cuando cambie el diseño, no cuando se mueva un activo.
- La fuente se mantiene como la fuente autorizada: Studio crea la experiencia espacial; el sistema operacional conserva el estado actual.
- La actualización es un campo: La antigüedad, el estado de la conexión y el estado de indisponibilidad deben mostrarse en el mapa, no solo en los registros.
- La identidad es estable: Actualice la geometría y el estado del mismo ID de activo; no cree una nueva característica para cada ping.
- Separe lo vivo de lo histórico: El estado actual y la reproducción no deben compartir una capa sin etiqueta.
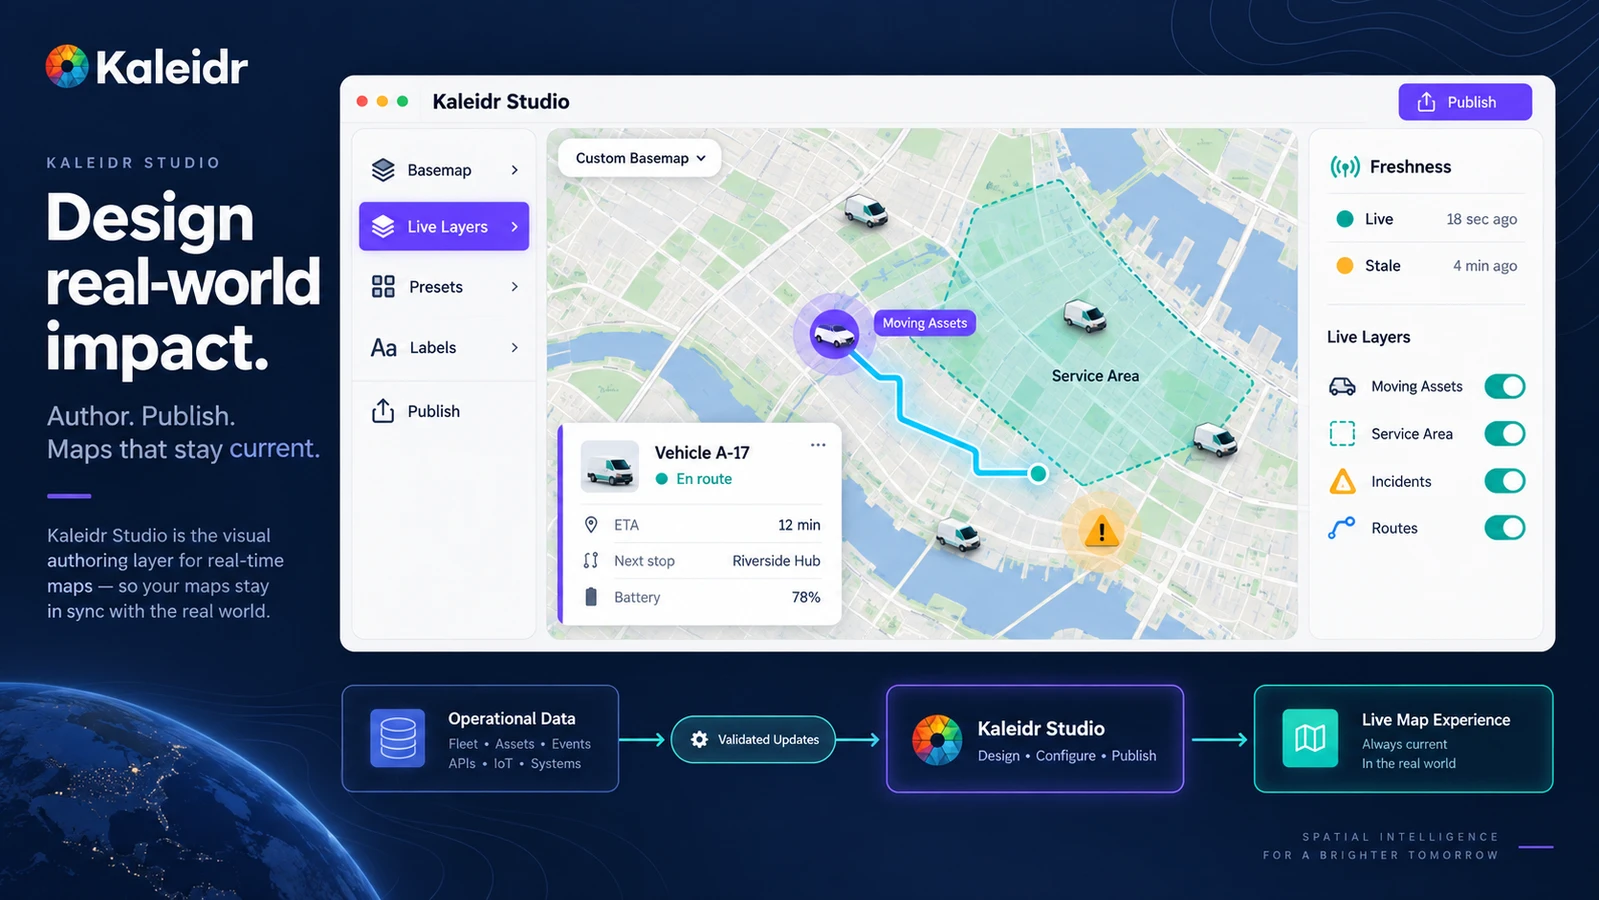
Los mapas en tiempo real funcionan mejor cuando la presentación se mantiene estable mientras los datos operativos cambian subyacentes.
¿Qué diferencia un mapa en tiempo real de un mapa interactivo estático?
Un localizador de tiendas, una guía de destinos o un catálogo de propiedades pueden seguir siendo útiles cuando las ubicaciones cambian solo ocasionalmente. Un mapa operativo en tiempo real implica algo más estricto: el usuario ve la imagen actual, y un marcador antiguo puede provocar un despacho erróneo, un incidente no detectado o la falsa impresión de que un vehículo sigue en movimiento. La actualidad de los datos, la frecuencia de actualización, la fiabilidad de la fuente, las transiciones de estado, la gestión de errores y la estabilidad visual deben, por lo tanto, incluirse en el contrato del producto, no considerarse aspectos secundarios una vez que los marcadores se ven bien.
La prueba práctica consiste en determinar si los datos obsoletos modifican la decisión. La gestión de flotas suele requerir actualizaciones cada pocos segundos. La disponibilidad de aparcamiento, el estado del equipo de campo o la ocupación de las instalaciones pueden ser útiles cada 30-60 segundos. El inventario o el estado de los edificios pueden esperar varios minutos. La actualización en fracciones de segundo corresponde a sistemas de control especializados, no a todos los mapas orientados al cliente. La frecuencia de actualización debe ajustarse al tiempo máximo que puede tener la información antes de que la siguiente acción sea errónea.
Un mapa interactivo convencional puede ocultar un registro faltante como un resultado vacío. Un mapa en tiempo real debe distinguir entre "no está sucediendo nada" y "falló la transmisión". Un vehículo que no se ha movido durante diez minutos puede estar estacionado, o el último punto puede estar desactualizado. Un icono de incidente que desaparece puede estar resuelto, o la conexión puede haberse interrumpido. Estas dos situaciones requieren etiquetas diferentes, distintos niveles de confianza y, a menudo, acciones diferentes por parte del operador.
¿Dónde encaja Kaleidr Studio como capa de autoría visual?
Kaleidr Studio está diseñado para que los equipos puedan crear mapas interactivos personalizados con Kaleidr AI, y luego editar estilos, capas, ubicaciones, contenido y experiencias interactivas. Los mosaicos de mapas personalizados y los mapas base de marca, las capas reutilizables y los ajustes preestablecidos de estilo, el terreno 3D, las capas de datos en tiempo real, el seguimiento de flotas y activos, y la publicación se encuentran en la misma superficie de autoría. Studio es donde la modificación de los datos operativos se convierte en una experiencia espacial de marca. El sistema operacional sigue siendo la fuente de información sobre posiciones y estado actuales.
La jerarquía del mapa base sigue siendo importante cuando los marcadores se mueven. Las carreteras, el agua, las etiquetas y el terreno deben retroceder para que los vehículos, las tareas, las áreas de servicio y las alertas sigan siendo legibles. La identidad de marca debe guiar el mapa; el estado debe seguir la función. Cómo crear un mapa base personalizado con la marca abarca el ámbito geográfico. Los preajustes reutilizables, con nombres que corresponden a las tareas (monitorización operativa, seguimiento de activos en tiempo real, operaciones de eventos), reducen la dispersión en múltiples mapas en tiempo real sin obligar a que todas las superficies muestren la misma densidad.
El 3D debe mantenerse contextual. Studio incluye terreno, sombreado de relieve, elevación real y edificios extruidos. Una cámara inclinada puede aclarar instalaciones, campus o zonas de eventos densamente pobladas, pero una flota en movimiento necesita un activo seleccionado legible, no una inclinación decorativa que oculte el estado. Mapas 3D en Kaleidr Studio explica cuándo la profundidad es útil. Las capas dinámicas requieren funciones visuales adicionales, como actual, reciente, obsoleto, fuera de línea y advertencia, para que los mapas operativos compartan un lenguaje común.
¿Cómo debe un mapa estable integrarse con datos operativos cambiantes?
Un mapa dinámico de producción generalmente se genera a partir de una fuente operativa autorizada, pasando por un estado actual (API) o flujo de datos, luego mediante validación y normalización, hasta convertirse en una capa espacial dinámica en un mapa diseñado con Studio, y finalmente en un visor publicado o integrado donde un operador puede interactuar. Los sistemas de flota, IoT, despacho, reservas, incidentes, inventario y activos siguen siendo la fuente de información principal. Studio controla cómo se organiza, estiliza, superpone y visualiza espacialmente esa información.
El modelo mental útil es la presentación estable más el estado operativo cambiante. El mapa base, las etiquetas, las carreteras, el terreno, los edificios y las áreas de servicio estáticas pueden permanecer fijos. Los vehículos, las entregas, los incidentes, los trabajos, la disponibilidad, las alertas y los valores de los sensores pueden cambiar. Reconstruir todo el mapa con cada ping consume recursos de renderizado y dificulta el uso de la cámara. La estructura del mapa debe mantenerse mientras se actualizan las características relevantes.
Los activos en movimiento necesitan identificadores estables. Cada vehículo, técnico, trabajo o instalación debe conservar una identidad mientras cambian la longitud, la latitud, el estado, la dirección y updatedAt. Un vehículo seleccionado debe permanecer seleccionado mientras se mueve. Crear una nueva característica con cada ping de ubicación interrumpe la selección, el historial y el análisis. MapLibre GL JS muestra la misma idea de preservación de identidad en un mapa del navegador: GeoJSONSource.setData() reemplaza a GeoJSON en una fuente y vuelve a renderizar, y updateData() puede aplicar una diferencia cuando cada elemento ya tiene un ID único (MapLibre, 2026). Studio sigue siendo propietario del diseño de capa en vivo sobre ese tipo de actualización: ID estables, actualidad y el mapa publicado.
GeoJSON es un formato de intercambio común para puntos, líneas y polígonos en tiempo real en mapas web, aunque no es el único formato de almacenamiento que puede usar un host. Una característica puede incluir su estado y una marca de tiempo en sus propiedades, mientras que la geometría almacena la posición o ruta actual. Las aplicaciones host siguen validando las coordenadas, rechazando identificadores desconocidos y manteniendo los campos operativos privados fuera del mapa público. La jerarquía de capas debe mantener la geografía de referencia por debajo de los activos en tiempo real, y las alertas o la característica seleccionada por encima de ambos.
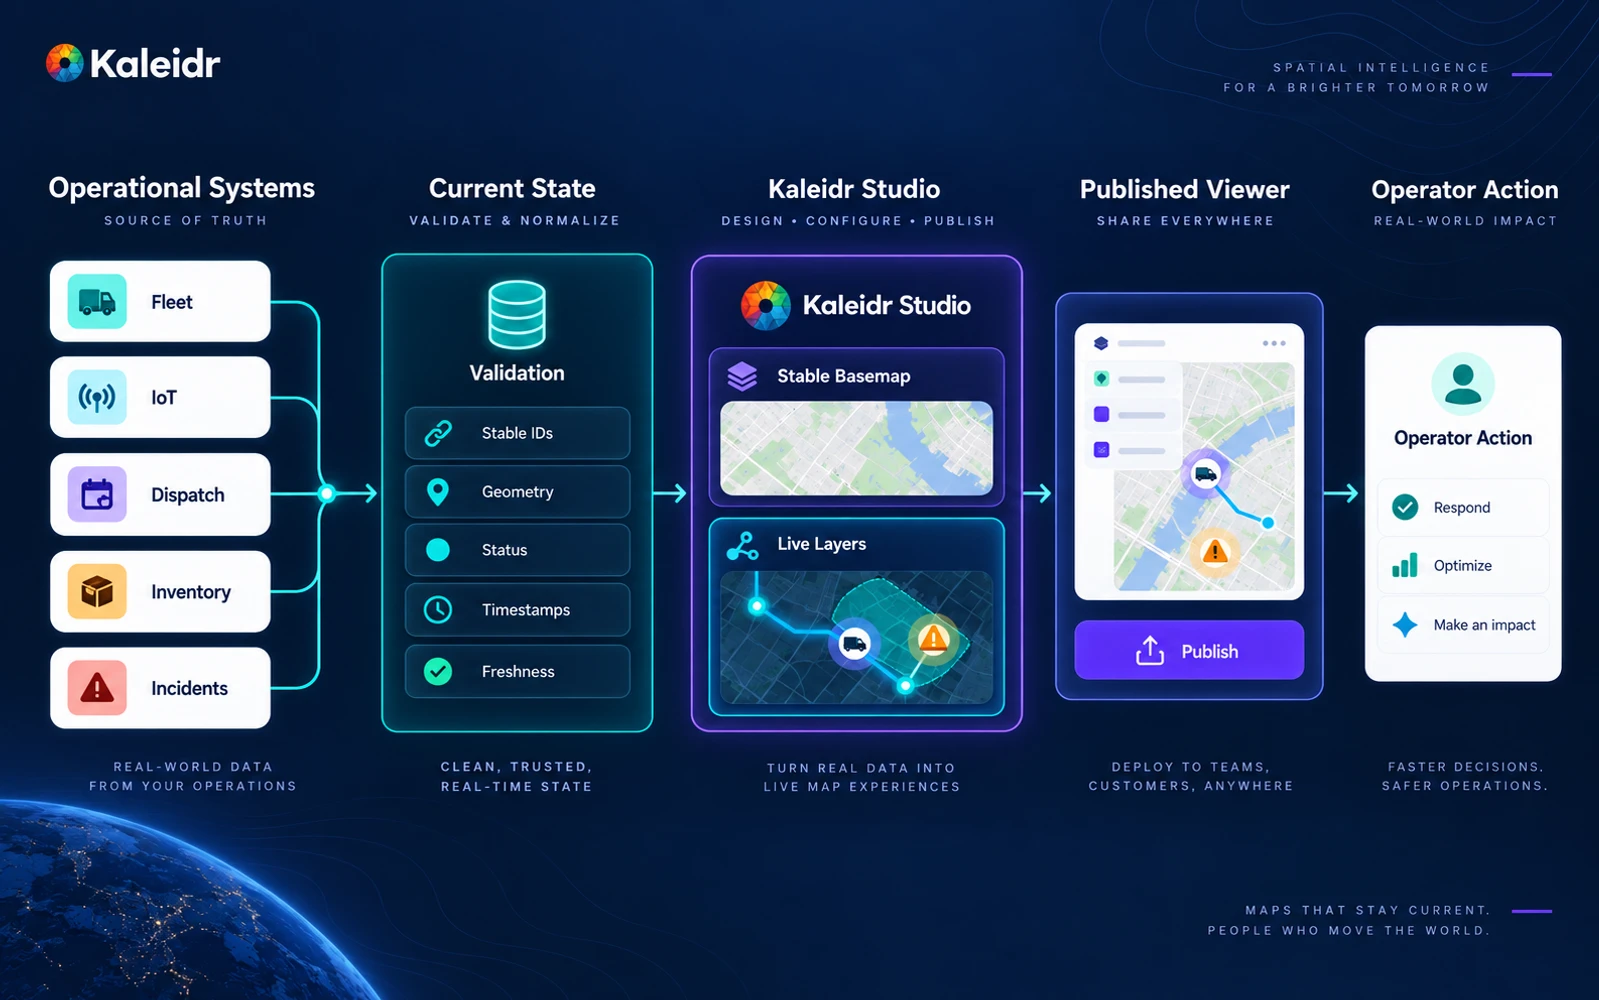
Mantenga el sistema operacional como fuente autorizada y use Studio para controlar la presentación espacial.
¿Cómo debe mostrarse la actualidad de los datos en un mapa en tiempo real?
Cada registro en tiempo real debe incluir una marca de tiempo que la interfaz de usuario pueda convertir en antigüedad de los datos. Los umbrales editoriales, como "actualizado en 15 segundos", "reciente en un minuto", "obsoleto en cinco minutos" y "no disponible posteriormente", son ejemplos, no un esquema Kaleidr. El caso de negocio define los límites: una furgoneta aparcada y una corrección GPS fallida no deben compartir un indicador de confianza. El estado de la conexión (conectado, retrasado, reconectando, desconectado) debe ir junto al activo, ya que un último punto conocido bien visible puede ser peor que un mapa vacío.
No oculte datos obsoletos dejando el último icono sin etiqueta. Los estados útiles incluyen: en vivo, última actualización hace un número determinado de segundos, obsoleto, fuente no disponible y ubicación desconocida. El color por sí solo no es suficiente. Combine el tono con el icono, el texto y la marca de tiempo para que un operador que no pueda basarse en el color pueda percibir la confianza. Un rastro en vivo puede mostrar el movimiento reciente; un activo obsoleto no debe mantener una estela de movimiento que implique que aún se está desplazando.
El estado actual y el historial responden a preguntas diferentes. El estado actual indica dónde se encuentra el activo ahora. El historial indica dónde ha estado, qué ruta siguió y cuándo se produjo un incidente. Mezclar ambos en una capa sin marcar hace que la ruta de ayer parezca la de hoy. La reproducción histórica debe ser un modo etiquetado, con su propio cursor de tiempo, para que nadie confunda una repetición con la imagen en directo. La zona horaria debe ser explícita cuando los operadores se encuentran en más de una región.
Los estados vacío, parcial y de reconexión forman parte del mismo diseño. Los activos cero pueden indicar un verdadero turno de inactividad. Una transmisión parcial puede significar que una región llegó y otra se quedó sin tiempo de espera. La reconexión no debe teletransportar todos los marcadores como si la interrupción nunca hubiera ocurrido. Las actualizaciones ordenadas, las ráfagas coalescentes y una etiqueta explícita de "transmisión en recuperación" mantienen el mapa actualizado mientras el host intenta reconectar.
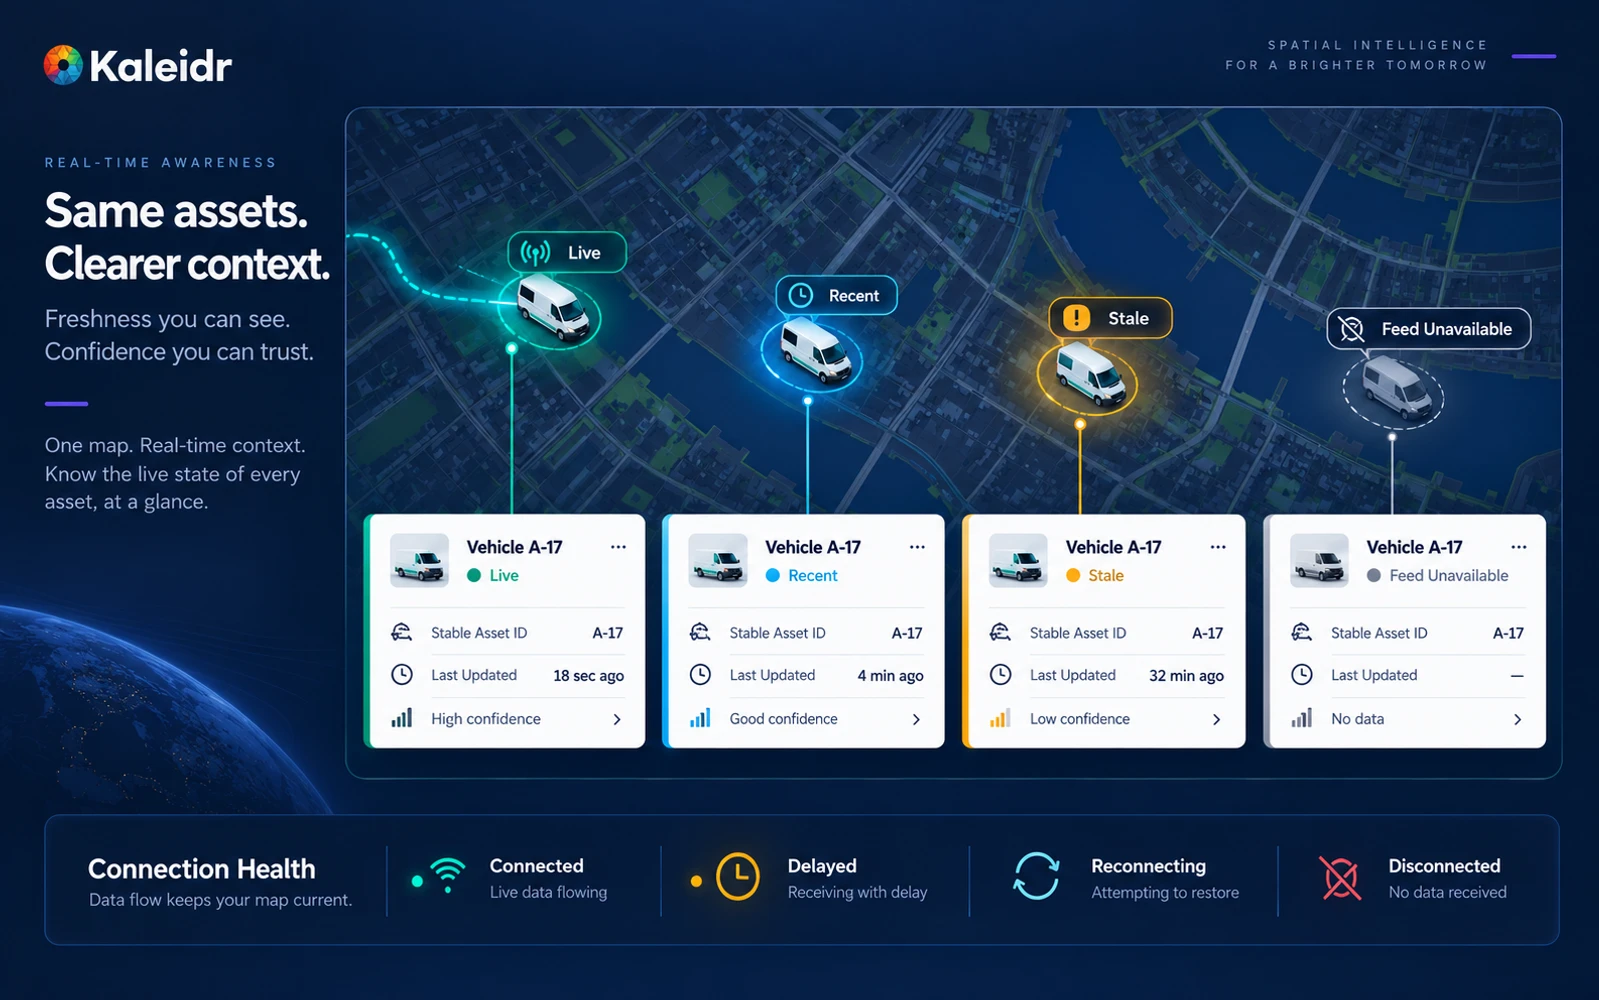
Un mapa en tiempo real debe mostrar la información actualizada para que los datos antiguos nunca parezcan actuales.
La siguiente comparación es editorial. Las implementaciones reales deben completar las mismas columnas con la información que ya utilizan.
| Estado | Lectura del operador | Tratamiento visual típico |
|---|---|---|
| En vivo | Suficientemente actual para la siguiente acción | Opacidad total, movimiento solo si el activo se mueve |
| Reciente | Utilizable, con antigüedad visible | Marcador completo más "actualizado hace n segundos" |
| Obsoleto | No realizar el despacho basándose únicamente en este punto | Confianza reducida, etiqueta obsoleta, sin movimiento sendero |
| Fuente no disponible | El mapa no puede determinar la ubicación actual | Estado explícito de no disponible o ubicación desconocida |
¿Cómo deben llegar los datos en tiempo real al mapa?
La aplicación host transfiere el estado actual al mapa. El sondeo es sencillo y optimiza el uso de la caché cuando el intervalo de decisión es de decenas de segundos o minutos. Los eventos enviados por el servidor permiten que este envíe mensajes al navegador a través de una conexión persistente unidireccional (MDN Web Docs, 2026). La interfaz WebSocket API abre una sesión bidireccional para que el cliente pueda enviar y recibir sin sondeo; MDN señala que la interfaz estándar WebSocket no proporciona contrapresión, por lo que una aplicación que no pueda seguir el ritmo puede saturar la memoria o dejar de responder (MDN Web Docs, 2026). Elija el transporte entre la frecuencia de actualización, la direccionalidad, la infraestructura y el volumen. Studio sigue siendo propietario de la capa visual: mapa base, estilo de capa en vivo, tratamiento de actualización y la experiencia publicada.
Una instantánea seguida de una transmisión posterior es un patrón de producción sólido. El cliente carga un conjunto actual validado y luego aplica actualizaciones incrementales ordenadas. El reemplazo completo es más fácil de entender para colecciones pequeñas. Las actualizaciones incrementales escalan mejor cuando se mueven miles de activos, siempre que los ID sean estables y se puedan conciliar los mensajes perdidos. El ejemplo de datos en tiempo real de MapLibre cambia repetidamente un punto y llama a setData() en la fuente GeoJSON (MapLibre, 2025). La misma estructura de instantánea y luego actualización es lo que una capa en vivo de Studio necesita del flujo operativo: entidades actuales, luego cambios ordenados, con ID que no se restablecen con cada ping.
Las credenciales permanecen en el servidor. El navegador solo debe recibir los campos necesarios para la vista publicada: posición pública, estado general y fecha de actualización, no notas de despacho internas, información personal identificable del cliente ni claves de servicio. Los mapas públicos de clientes y los mapas de operaciones internas deben ser vistas separadas, incluso si comparten un mapa base. La minimización de datos es un requisito del producto, no una mera formalidad legal.
La animación debe explicar el movimiento de forma significativa, no adornar cada notificación. El modo de seguimiento de cámara es útil cuando un operador rastrea un activo y contraproducente cuando impide que alguien inspeccione una región mediante el control de panorámica y zoom. Con un zoom bajo, se recomienda agrupar o agregar vehículos en lugar de dibujarlos individualmente. Los conjuntos de datos grandes requieren coalescencia, filtrado de la ventana gráfica y un plan para cuando las actualizaciones llegan más rápido de lo que el motor de renderizado puede procesarlas. El mapa debe seguir siendo una superficie de decisión bajo carga, no un sistema de partículas.
¿Qué casos de uso B2B necesitan mapas en tiempo real en Kaleidr Studio?
Cada sector aporta datos en tiempo real distintos, pero la capa de diseño de Studio permite mantener la coherencia de la experiencia espacial: mapa base de marca, capas en tiempo real, preajustes reutilizables, contexto 3D opcional y un visor publicado o integrado. Kaleidr publica actualmente una plantilla de ubicación para el seguimiento en tiempo real de flotas y activos de campo, junto con puntos de partida para hostelería, propiedades y comercio minorista (Kaleidr, 2026). Studio proporciona el mapa creado. La plantilla proporciona la estructura de página circundante.
Los mapas de flotas y logística deben indicar qué activos requieren atención, no cuántos marcadores pueden moverse. La posición actual, el estado, la ruta, el trabajo asignado, la región de servicio, la última actualización y el estado de alerta son los campos habituales. El servicio de campo combina técnicos, trabajos, áreas de servicio y ubicaciones en tiempo real para que un operador pueda inspeccionar, reasignar o abrir una ruta. Los mapas de instalaciones resaltan los incidentes de equipos en un contexto estable de planta o campus. La organización de eventos incluye zonas temporales y equipos de servicio que existen únicamente durante el periodo de exhibición. Las carteras de propiedades y las redes minoristas suelen mostrar disponibilidad, estado de apertura o incidencias, en lugar de un movimiento constante.
Las alertas deben ser una capa predefinida, no una copia exagerada del estado original. Una violación de geocerca, un activo de alta prioridad obsoleto o un incidente en una zona visible para el cliente merecen un tratamiento específico y una acción posterior. Las reglas espaciales, como estar dentro de un área de servicio, fuera de una geocerca o agrupado cerca de un incidente, pertenecen a la aplicación principal que ya gestiona esas políticas. Un asistente de mapas con IA sobre un mapa en tiempo real no debe inventar el estado actual a partir de la memoria de entrenamiento. El sistema operacional sigue siendo la autoridad; el modelo de lenguaje puede explicar los registros reales una vez que la aplicación los haya autorizado.
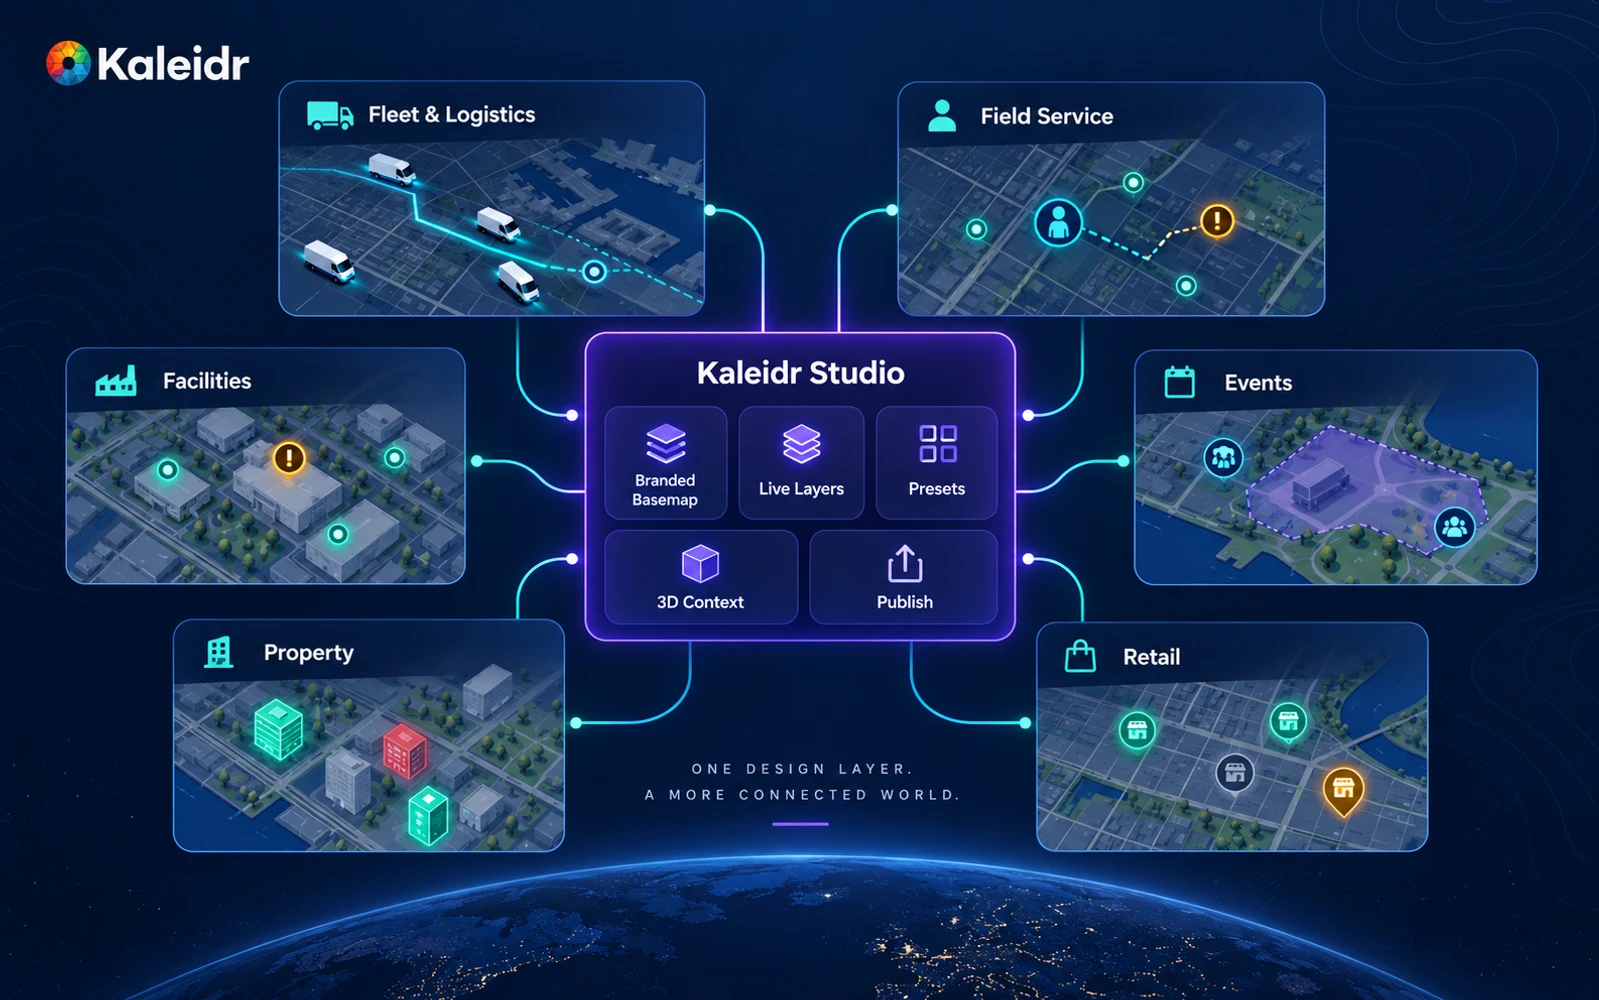
Diferentes industrias utilizan datos en tiempo real distintos, pero la capa de diseño de Studio puede mantener la coherencia de la experiencia espacial.
¿Cómo deben los equipos publicar, medir y mantener legible el mapa?
Un mapa en tiempo real que se ve correctamente en Studio puede fallar en el contenedor publicado. Pruebe los estados de carga, vacío, alimentación parcial, obsoleto y reconexión en la superficie real, con los niveles de zoom que utilizan los operadores, en densidad móvil y con movimiento reducido. La Guía de publicación de mapas cubre la transferencia a producción. Las páginas independientes, las incrustaciones y las integraciones de productos deben heredar el mismo mapa base, los mismos roles de capa en tiempo real y el mismo lenguaje de estado seleccionado. Cree versiones del sistema visual para que un cambio posterior en la configuración preestablecida no modifique silenciosamente el mapa de operaciones del día anterior.
La medición debe incluir el estado de la alimentación, no solo las visitas a la página. Kaleidr Analytics mide las cargas de mapas, las sesiones, las interacciones, la participación en lugares y los patrones espaciales (Kaleidr, 2026). La antigüedad de los datos, la tasa de características obsoletas, las reconexiones, el tiempo para seleccionar un activo y las acciones operativas iniciadas son los diagnósticos adicionales de mapas en vivo que se superponen a esas medidas de participación. Análisis espacial vs. Análisis web explica por qué el recuento de sesiones no puede indicar a un operador si la imagen en vivo era confiable. Se realiza un seguimiento de si las personas completan la tarea para la que existe el mapa.
Utilice Studio-first cuando el trabajo consista en jerarquía de mapas base, marca, estilo de capas, preajustes, contexto 3D y publicación de una experiencia espacial en vivo sobre una fuente que el host ya posee. Utilice una integración personalizada más profunda cuando el producto requiera interacción especializada con la sala de control o lógica de aplicación más allá de la creación de mapas. Un panel de monitoreo puede mostrar tablas y gráficos; Un mapa en tiempo real debe mostrar claramente la ubicación, la actualidad y la siguiente acción.
Explora Kaleidr Studio para diseñar mapas base personalizados, capas dinámicas, preajustes y experiencias de mapas publicados. Explora Kaleidr Analytics para medir la interacción una vez que el mapa esté activo.
Preguntas frecuentes
¿Qué es un mapa en tiempo real?
Un mapa en tiempo real muestra datos espaciales que cambian mientras el usuario lo visualiza, como vehículos en movimiento, incidentes, disponibilidad, estado operativo o estado de los sensores en tiempo real.
¿Significa siempre "tiempo real" actualizaciones instantáneas?
No. El intervalo de actualización correcto depende de la rapidez con que los datos obsoletos afecten la decisión del usuario. Algunos flujos de trabajo requieren segundos; otros pueden actualizarse cada minuto o varios minutos.
¿Cuál es el campo más importante en un mapa interactivo?
La identidad estable de las características y una marca de tiempo de actualización fiable son fundamentales. Sin identidad, las actualizaciones no se pueden conciliar correctamente; sin información actualizada, un estado antiguo puede parecer actual.
¿Debería un mapa interactivo usar WebSockets?
No necesariamente. El sondeo, los eventos enviados por el servidor y WebSockets son patrones válidos que dependen de la frecuencia de actualización, la direccionalidad, la infraestructura y la escala.
¿Qué capacidades de mapas en tiempo real incluye Kaleidr Studio?
Kaleidr Studio incluye capas de datos en tiempo real, seguimiento de activos móviles, mapas base personalizados, visualización 3D, capas reutilizables y experiencias de mapas publicados.
¿Cómo se conectan los datos en tiempo real a un mapa de Studio?
Studio diseña el mapa de marca, las capas en tiempo real y la experiencia publicada. El sistema operacional sigue siendo la fuente del estado actual, y la aplicación host proporciona actualizaciones a través de la ruta de integración elegida para esa implementación.
¿Puede Kaleidr Studio realizar el seguimiento de flotas?
Kaleidr Studio permite rastrear vehículos, flotas y transmisiones en vivo. Kaleidr también publica una plantilla de ubicación para el seguimiento en vivo de flotas y activos en campo.
¿Cuál es la diferencia entre datos en vivo y datos históricos en un mapa?
Los datos en vivo representan el estado actual. Los datos históricos representan estados o movimientos anteriores. Generalmente, ambos deben modelarse como capas separadas o un modo de reproducción claramente etiquetado.
¿Cómo debe un mapa mostrar datos obsoletos?
Utilice un estado de obsolescencia explícito, una etiqueta de antigüedad, un estilo de confianza reducida o un estado de no disponible, en lugar de mostrar la última posición conocida como la actual sin lugar a dudas.
¿Pueden los mapas en tiempo real usar GeoJSON?
Sí. GeoJSON se usa comúnmente para representar puntos, líneas y polígonos en tiempo real en mapas web. MapLibre, por ejemplo, puede actualizar una fuente GeoJSON con setData() y volver a renderizar el mapa.
¿Deberían animarse todos los elementos en movimiento?
No. La animación debe ayudar a los usuarios a comprender el movimiento. Una animación excesiva puede perjudicar la legibilidad y el rendimiento.
¿Cómo se debe medir el rendimiento de los mapas en tiempo real?
Se debe realizar un seguimiento del tiempo de actividad de la fuente, la antigüedad de los datos, la latencia de actualización, la tasa de elementos obsoletos, las reconexiones, el rendimiento de renderizado y las acciones operativas que los usuarios realizan desde el mapa.
Referencias
- Kaleidr. AI Map Maker for Branded Interactive Maps. Accessed 21 September 2026. https://kaleidr.com/studio
- Kaleidr. Map Website Templates. Accessed 21 September 2026. https://template.kaleidr.com/
- MapLibre. GeoJSONSource. MapLibre GL JS API. Accessed 21 September 2026. https://maplibre.org/maplibre-gl-js/docs/API/classes/GeoJSONSource/
- MapLibre. Add live realtime data. MapLibre GL JS Examples. Page metadata lists creation on 25 June 2025; accessed 21 September 2026. https://maplibre.org/maplibre-gl-js/docs/examples/add-live-realtime-data/
- MDN Web Docs. WebSocket API (WebSockets). Last modified 12 September 2026. https://developer.mozilla.org/en-US/docs/Web/API/WebSockets_API
- MDN Web Docs. Server-sent events. Accessed 21 September 2026. https://developer.mozilla.org/en-US/docs/Web/API/Server-sent_events
- Kaleidr. Map Engagement and Location Analytics. Accessed 21 September 2026. https://kaleidr.com/analytics
- Kaleidr. Branded Interactive Maps in Kaleidr Studio. Accessed 21 September 2026. https://kaleidr.com/blog/branded-interactive-maps-in-kaleidr-studio
- Kaleidr. 3D Maps in Kaleidr Studio. Accessed 21 September 2026. https://kaleidr.com/blog/3d-maps-kaleidr-studio
- Kaleidr. Map Publishing Guide. Accessed 21 September 2026. https://kaleidr.com/blog/map-publishing-guide
- Kaleidr. How to Build a Custom Branded Basemap. Accessed 21 September 2026. https://kaleidr.com/blog/how-to-build-a-custom-branded-basemap
- Kaleidr. Spatial Analytics vs. Web Analytics. Accessed 21 September 2026. https://kaleidr.com/blog/spatial-analytics-vs-web-analytics
@misc{kaleidr_studio_realtime_2026,
  title  = {AI Map Maker for Branded Interactive Maps},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/studio}
}

@misc{kaleidr_template_store_realtime_2026,
  title  = {Map Website Templates},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://template.kaleidr.com/}
}

@misc{maplibre_geojson_source_2026,
  title  = {GeoJSONSource},
  author = {{MapLibre}},
  year   = {2026},
  note   = {MapLibre GL JS API; accessed 21 September 2026},
  url    = {https://maplibre.org/maplibre-gl-js/docs/API/classes/GeoJSONSource/}
}

@misc{maplibre_live_data_2025,
  title  = {Add live realtime data},
  author = {{MapLibre}},
  year   = {2025},
  note   = {MapLibre GL JS Examples; og:created 2025-06-25; accessed 21 September 2026},
  url    = {https://maplibre.org/maplibre-gl-js/docs/examples/add-live-realtime-data/}
}

@misc{mdn_websocket_2026,
  title  = {WebSocket API (WebSockets)},
  author = {{MDN Web Docs}},
  year   = {2026},
  note   = {Last modified 12 September 2026},
  url    = {https://developer.mozilla.org/en-US/docs/Web/API/WebSockets_API}
}

@misc{mdn_sse_2026,
  title  = {Server-sent events},
  author = {{MDN Web Docs}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://developer.mozilla.org/en-US/docs/Web/API/Server-sent_events}
}

@misc{kaleidr_analytics_realtime_2026,
  title  = {Map Engagement and Location Analytics},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/analytics}
}

@misc{kaleidr_branded_maps_studio_2026,
  title  = {Branded Interactive Maps in Kaleidr Studio},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/blog/branded-interactive-maps-in-kaleidr-studio}
}

@misc{kaleidr_3d_maps_studio_2026,
  title  = {3D Maps in Kaleidr Studio},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/blog/3d-maps-kaleidr-studio}
}

@misc{kaleidr_map_publishing_2026,
  title  = {Map Publishing Guide},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/blog/map-publishing-guide}
}

@misc{kaleidr_branded_basemap_2026,
  title  = {How to Build a Custom Branded Basemap},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/blog/how-to-build-a-custom-branded-basemap}
}

@misc{kaleidr_spatial_vs_web_analytics_2026,
  title  = {Spatial Analytics vs. Web Analytics},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 21 September 2026},
  url    = {https://kaleidr.com/blog/spatial-analytics-vs-web-analytics}
}