
实时车队跟踪将车辆或资产的当前位置与其状态、任务背景、服务区域和数据时效性相结合。 空间人工智能允许操作员查询哪些符合条件的车辆在任务附近、哪些资产的数据已过时,或哪些现场团队位于服务区域内。 远程信息处理或调度系统仍然负责 GPS 定位、任务分配和路线规划。 Kaleidr 会解读问题,并在地图上说明有数据依据的结果。
以下各节分别介绍远程信息处理、调度、地图和空间人工智能,然后探讨数据时效性、特定受众视图以及一项小范围试点项目。 相关阅读包括Kaleidr Studio 中的实时地图、位置智能与空间人工智能、面向业务数据的空间人工智能和企业空间人工智能试点项目。 一篇关于实时地图的文章解释了如何在实时数据变化的情况下保持品牌画布的稳定性。 实时车队跟踪则提出了不同的问题:哪些资产符合下一次操作的条件。
实时车队追踪要点
- 身份信息稳定: 资产 ID 始终保持不变,无论位置更新、重命名还是班次变更。
- 位置信息包含实时性: 即使数据流停止,没有更新时间的标记也可能显示为最新状态。
- 无声并不代表静止: 缺少消息可能意味着车辆停驶、车辆位于隧道内或设备已断开连接。
- 资格优先于距离: 车辆状态、区域和作业规则会先筛选车辆,然后再根据距离进行排名。
- 受众群体不共享同一有效载荷: 内部运营和客户追踪会暴露不同的字段。
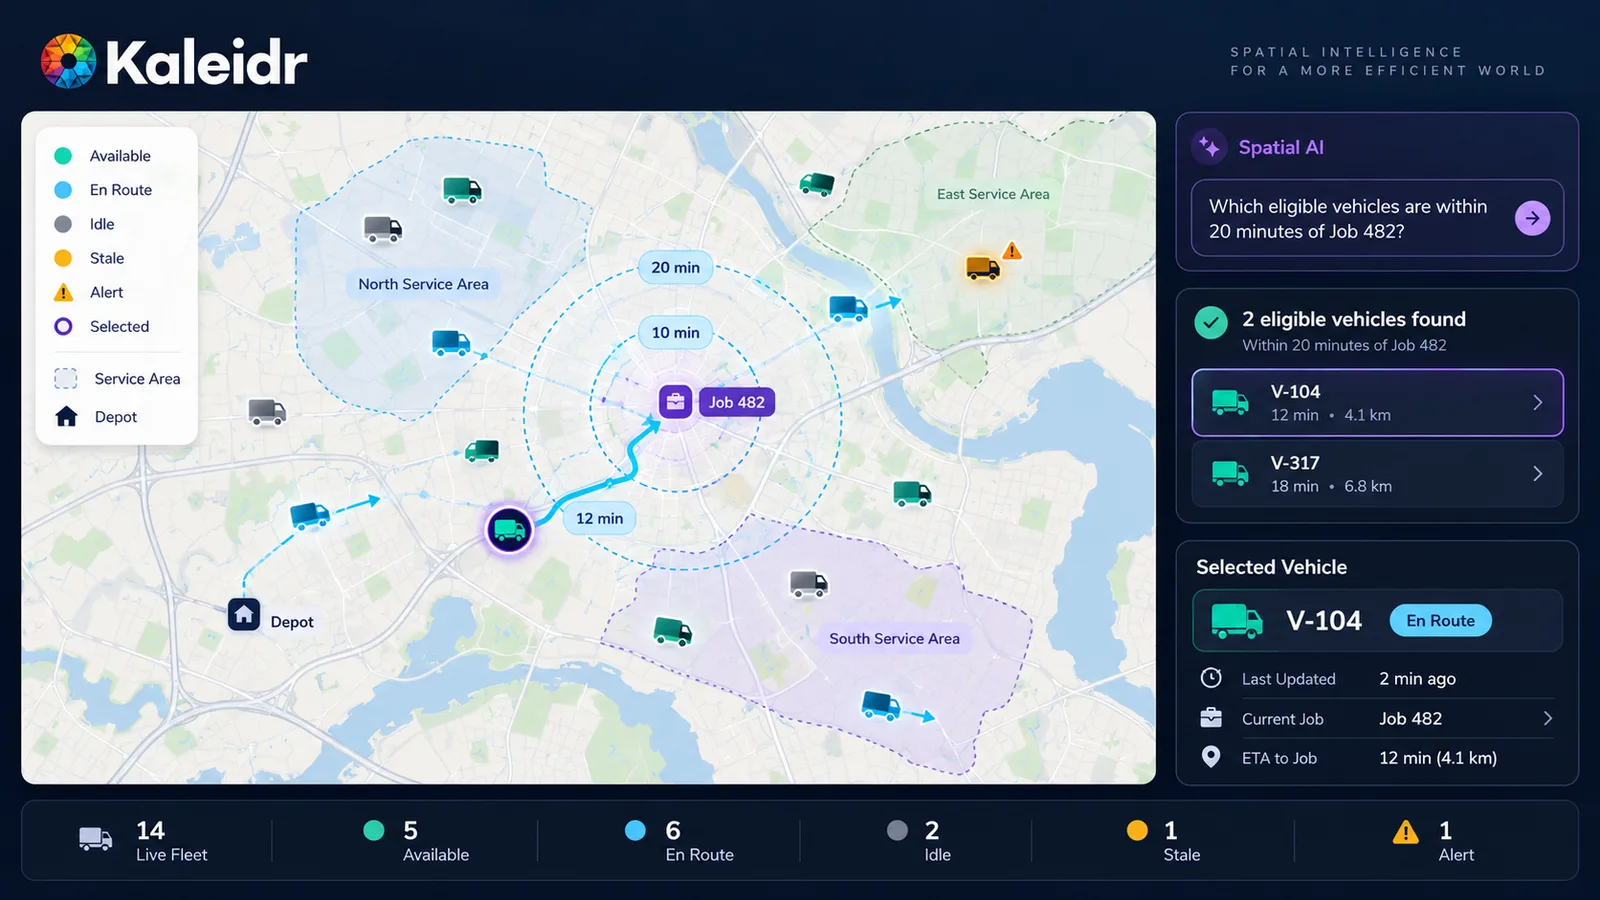
当车辆当前位置与运营资格和数据时效性同时显示时,实时车队跟踪将更加实用。
为什么实时车队跟踪不仅仅是一个移动的小点?
一个基本的追踪器可以回答车辆在哪里。 而一个实用的车队管理产品还会询问哪些车辆处于活动状态,哪些资产尚未上报,哪些现场团队在服务区域内,哪些配送正在接近客户,以及哪辆车距离事故现场最近且仍符合任务要求。 这些问题综合考虑了实时位置、资产标识、运行状态、任务或路线背景、服务区域以及数据时效性。 Kaleidr 的主页将“实时车队追踪”描述为人工智能驱动的客户旅程:查看车辆的当前位置、实时追踪车辆并查看其历史记录 (Kaleidr, 2026)。 一个没有这些状态信息的移动标记只是一个渲染问题,而不是一个位置智能产品。
Geotab 2026 年 GPS 追踪指南建议买家在选择车队追踪器时评估刷新率、连接选项、软件集成和数据质量 (Geotab, 2026)。 该页面介绍了 Geotab 自身的设备选择指南。 供应商提供的追踪器功能并非 Kaleidr 评分模型,刷新率本身并不能决定哪辆车应该执行任务。
远程信息处理系统拥有 GPS 位置、速度、点火状态、设备信号、时间戳和连接状态等信息。 调度或车队管理系统拥有分配的任务、路线、驾驶员或技术人员、日程安排、可用性和维护状态。 地图显示当前位置、路线、服务区域、任务、警报和选定的资产。 空间人工智能有助于解读诸如“哪位在岗技术人员距离客户最近且位于正确的服务区域内”之类的问题。 语言模型不应凭空捏造车辆状态、调度分配或路线。 位置智能与空间人工智能将地理决策层与查询该决策层的语言模型分离。
哪些系统应该拥有车队状态?
生产路径从车辆或资产设备进入远程信息处理或车队平台,然后通过授权的当前状态信息流。 主机将该信息流规范化为实时空间状态:稳定的资产ID、位置、状态、反映数据时效性的时间戳和服务区域。 Kaleidr Studio或主机地图绘制该状态。 空间人工智能将自然语言请求转换为结构化过滤器和空间计算,主机系统验证任何分配或其他操作。 运营系统拥有这些事实。 地图和人工智能层使这些事实变得易于理解。
Kaleidr Studio 目前提供实时分析功能,可叠加实时数据图层,并随着底层数据变化跟踪车辆、车队和实时数据流 (Kaleidr, 2026)。 该页面还介绍了自定义底图、3D 地形和建筑物、可重用的预设以及品牌化控制功能。 Studio 是一个用于打造品牌化车队体验的可视化创作层。 车队或远程信息处理平台仍然是当前位置和运行状态的来源。
Kaleidr 的 AI 产品页面指出,团队无需重建现有平台,即可将 AI 驱动的搜索、洞察和可视化功能添加到地图中 (Kaleidr, 2026)。 聊天功能的开发者文档描述了如何将对话层附加到主机已渲染的地图上,而不是替换渲染器(Kaleidr, 2026)。 Kaleidr Enterprise 目前描述了包含推理 API、排名系统、分析和部署支持的位置智能基础设施,并列出了主机可以添加的产品,包括聊天、编辑、自定义图块和嵌入式查看器(Kaleidr, 2026)。 这些公开页面并未记录远程信息处理硬件服务、驾驶员行为平台、燃油系统、维护系统或通用调度优化器。
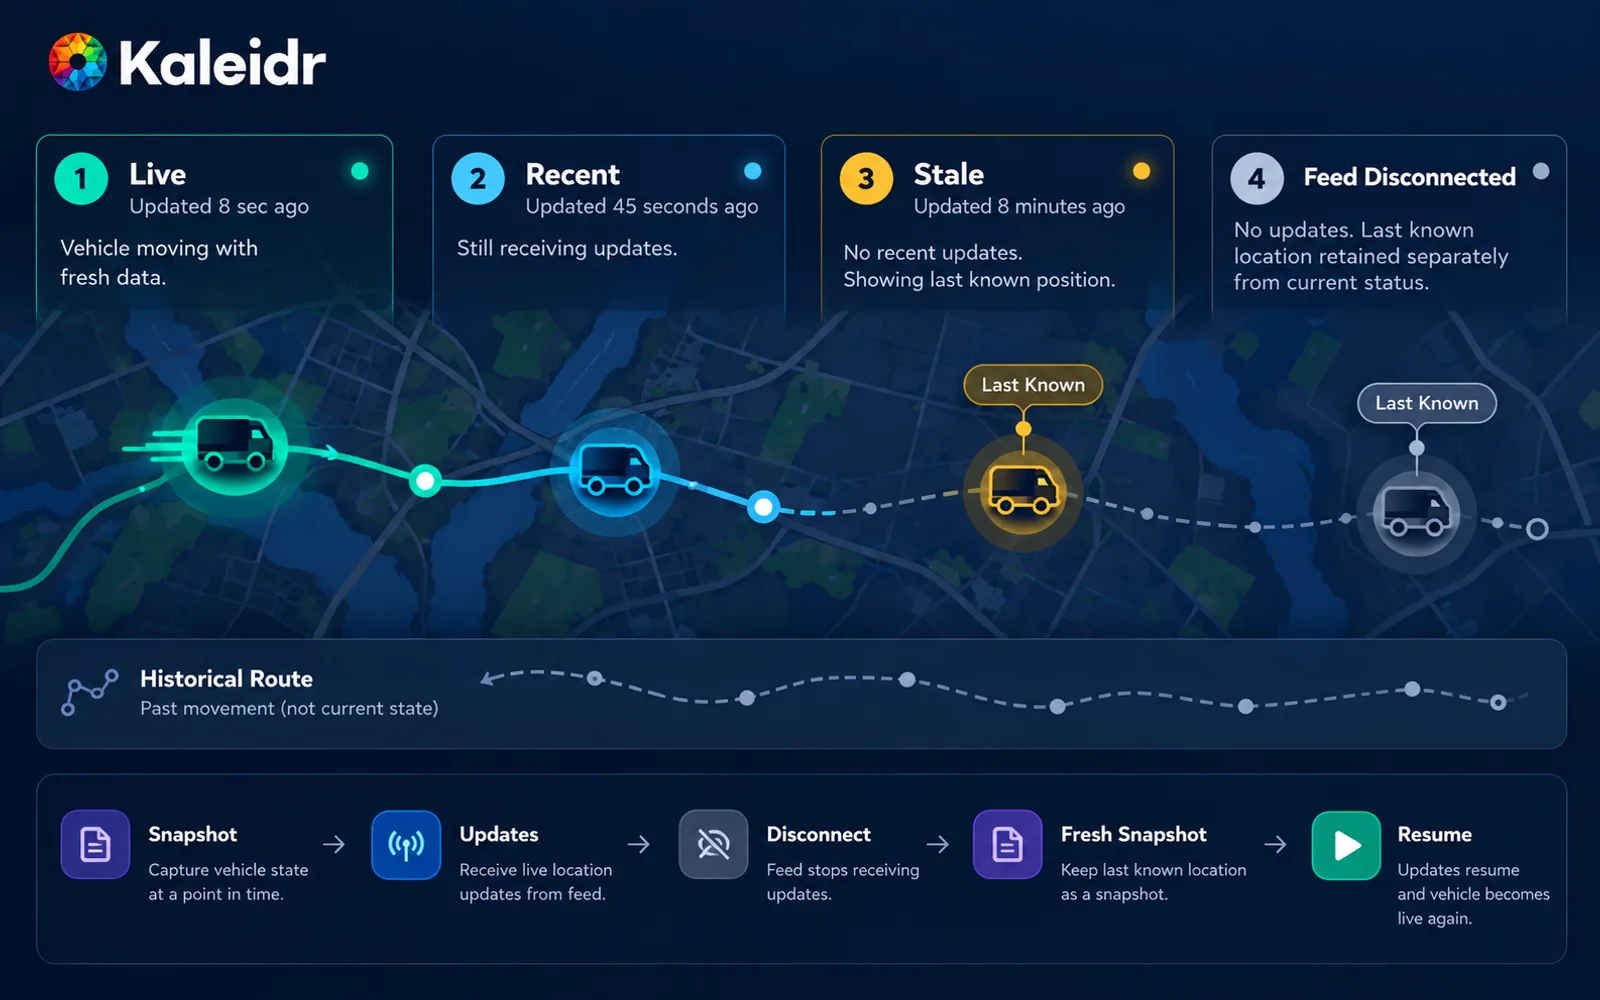
车队系统掌握事实和运营操作;空间人工智能负责解读问题,使实时地图更易于使用。
每项移动资产都需要一个由远程信息处理、调度、地图、分析和人工智能层共享的规范标识符,因为车辆在一个班次中可能会多次更换驾驶员、任务和坐标。 坐标可能每隔几秒钟就会更新一次,但身份信息不应该更新。 稳定的标识符可以保留选择、详细信息、路线上下文、历史记录、警报以及操作员在提问时使用的参考信息。 如果每次 GPS 上报都创建新的匿名标记,就会破坏这种连续性。 以业务数据为依据的空间人工智能对其他位置决策也提出了同样的要求:答案必须来自授权记录,而不是来自语言模型对城市的记忆。
如何将数据时效性和历史记录分开?
实时地图显示资产当前位置。 历史视图显示资产过往位置。 当前状态包含最新的授权位置、状态和更新时间。 历史状态是一个独立的轨迹或回放图层,以较淡的视觉样式呈现,以免与实时标记混淆。 如果将两者混合显示而没有添加标签,则昨天的路线会看起来像今天的位置。
“数据时效性”应体现在标记的含义中。 一个有效的标尺能够区分实时更新、近期更新、过时的最后已知位置以及已断开连接的数据源。 当产品仍保存最后已知位置时,该位置应保留在地图上,并且界面应提示该位置不再确定。 Geotab 的选择指南已将刷新率作为追踪器选择的一部分。 地图产品必须显示追踪器实际提供的记录已经过多久,而不仅仅是买家希望购买的刷新频率。
消息丢失并不代表车辆已停止。 设备可能位于隧道内、超出蜂窝网络覆盖范围、已关机或发生故障。 产品应保留最后授权的位置,并将其标记为“最后已知位置”,并将数据源故障与已确认的停止位置区分开来。 消息恢复后,后续快照可以恢复实时状态。 更新顺序至关重要:较晚到达的旧消息不应覆盖较新的位置。 忽略数据经过时间的覆盖范围会将附近但数据已过时的车辆视为比刚刚上报的较远车辆更符合条件。
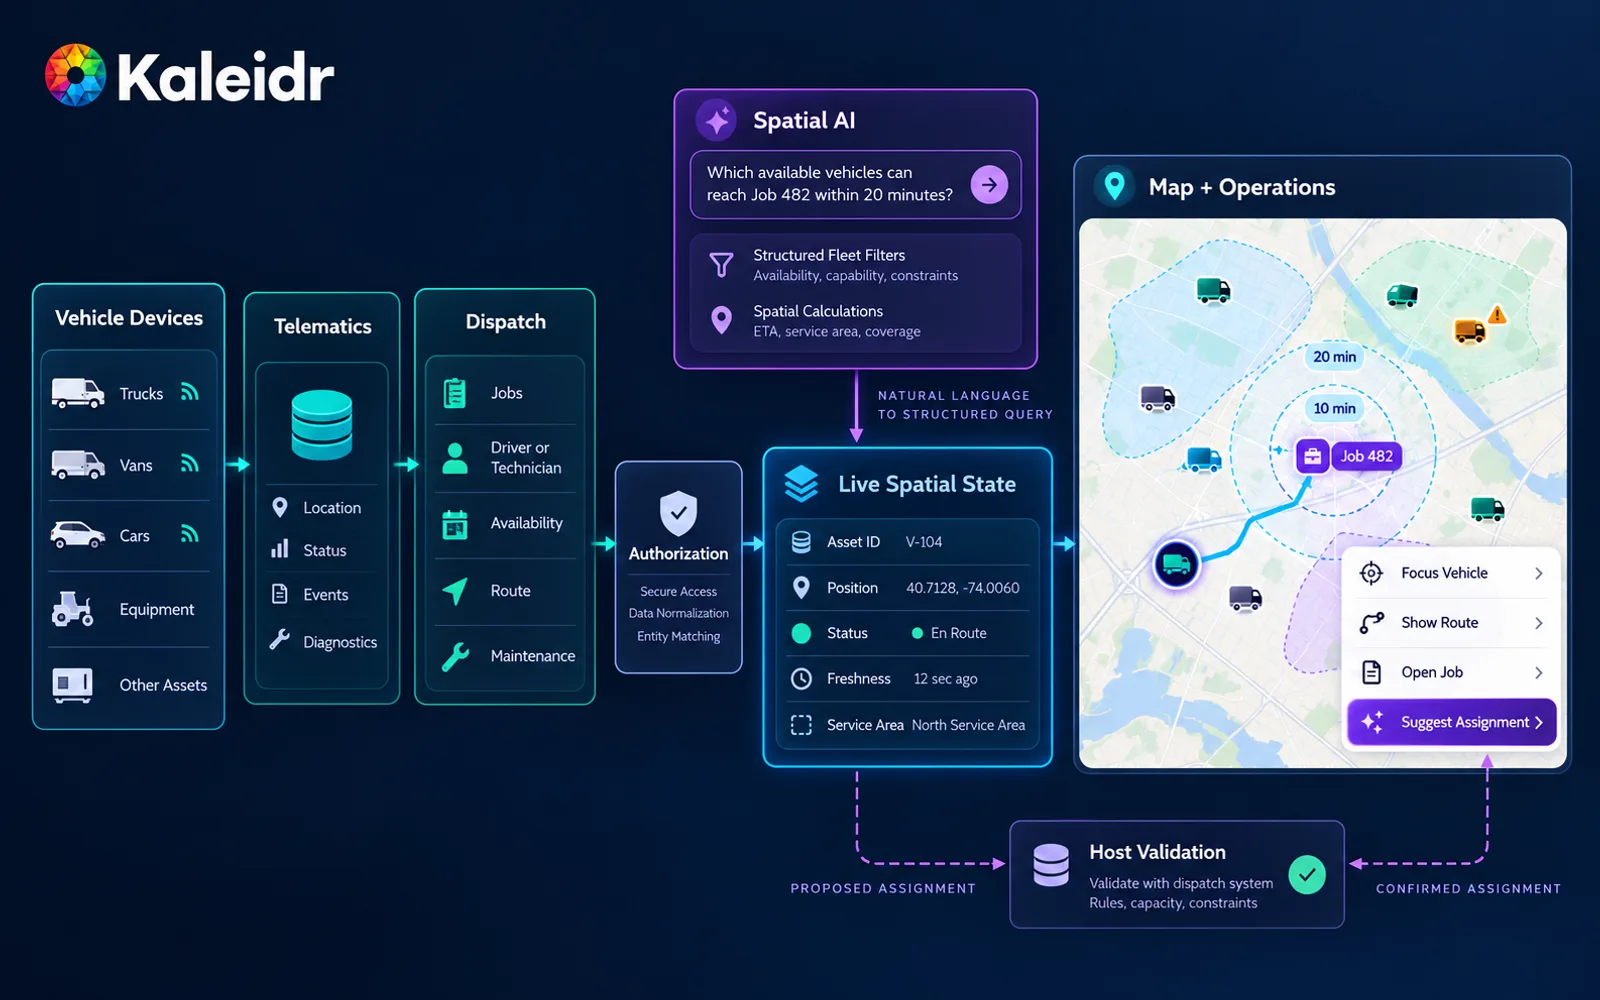
只有当地图同时显示数据时效性和连接状态时,移动标记才是可信的。
近乎实时通常就足够了,合适的更新频率会根据决策而定。 事故发生时的调度可能需要秒级更新。 现场服务看板可以以较慢的更新频率保持有效。 停放的车辆或很少移动的拖车可以等待更长时间。 低于一秒的更新周期适用于专用控制系统,并非每个面向客户的车队地图都需要。 Kaleidr Studio 中的实时地图介绍了如何在品牌画布保持稳定,同时其下方的运行数据流发生变化。 实时车队跟踪采用这种模式,并添加了资格、服务范围和受众策略。
内部车队视图和客户车队视图应有何不同?
一个权威的车队状态应为多个地图提供数据。 内部运营视图可以显示确切位置、驾驶员或技术人员身份、分配的任务、路线偏差、服务区域、维护警报和数据时效性。 客户跟踪视图应显示分配的车辆、策略允许的位置精度、交付或服务状态、所属系统提供的预计到达时间、最新更新时间和支持操作。 受众和授权层位于共享状态和这两个视图之间。 客户不应能够查询车队的其他部分。
预计到达时间 (ETA) 和任务分配仍由主机控制。 已计算到达时间的路线规划或调度系统仍然是该时间的来源。 空间人工智能可以解释有数据依据的预计到达时间。 空间人工智能不应仅凭一个标记和一条直线就凭空捏造一个预计到达时间。 识别符合条件的车辆是候选筛选步骤。 除非组织已验证自动化规则并保留了人工干预机制,否则编写任务分配、更改路线或向车辆发送指令仍然是主机操作。 企业空间人工智能试点项目 遵循同样的原则:在扩展工作流程之前,先验证一个任务的有效性。
英国信息专员办公室表示,雇主必须告知员工和乘客任何车辆监控情况,并且当工作车辆被允许用于私人用途时,在私人使用期间进行监控通常缺乏正当理由(信息专员办公室,2026)。 同一页面指出,根据《数据(使用和访问)法案》,该指南正在接受审查。 该段落是英国的员工监控指南,并非Kaleidr隐私产品,其他司法管辖区需要进行各自的法律审查。 能够与个人关联的精确车辆历史记录并非普通的匿名地图数据。
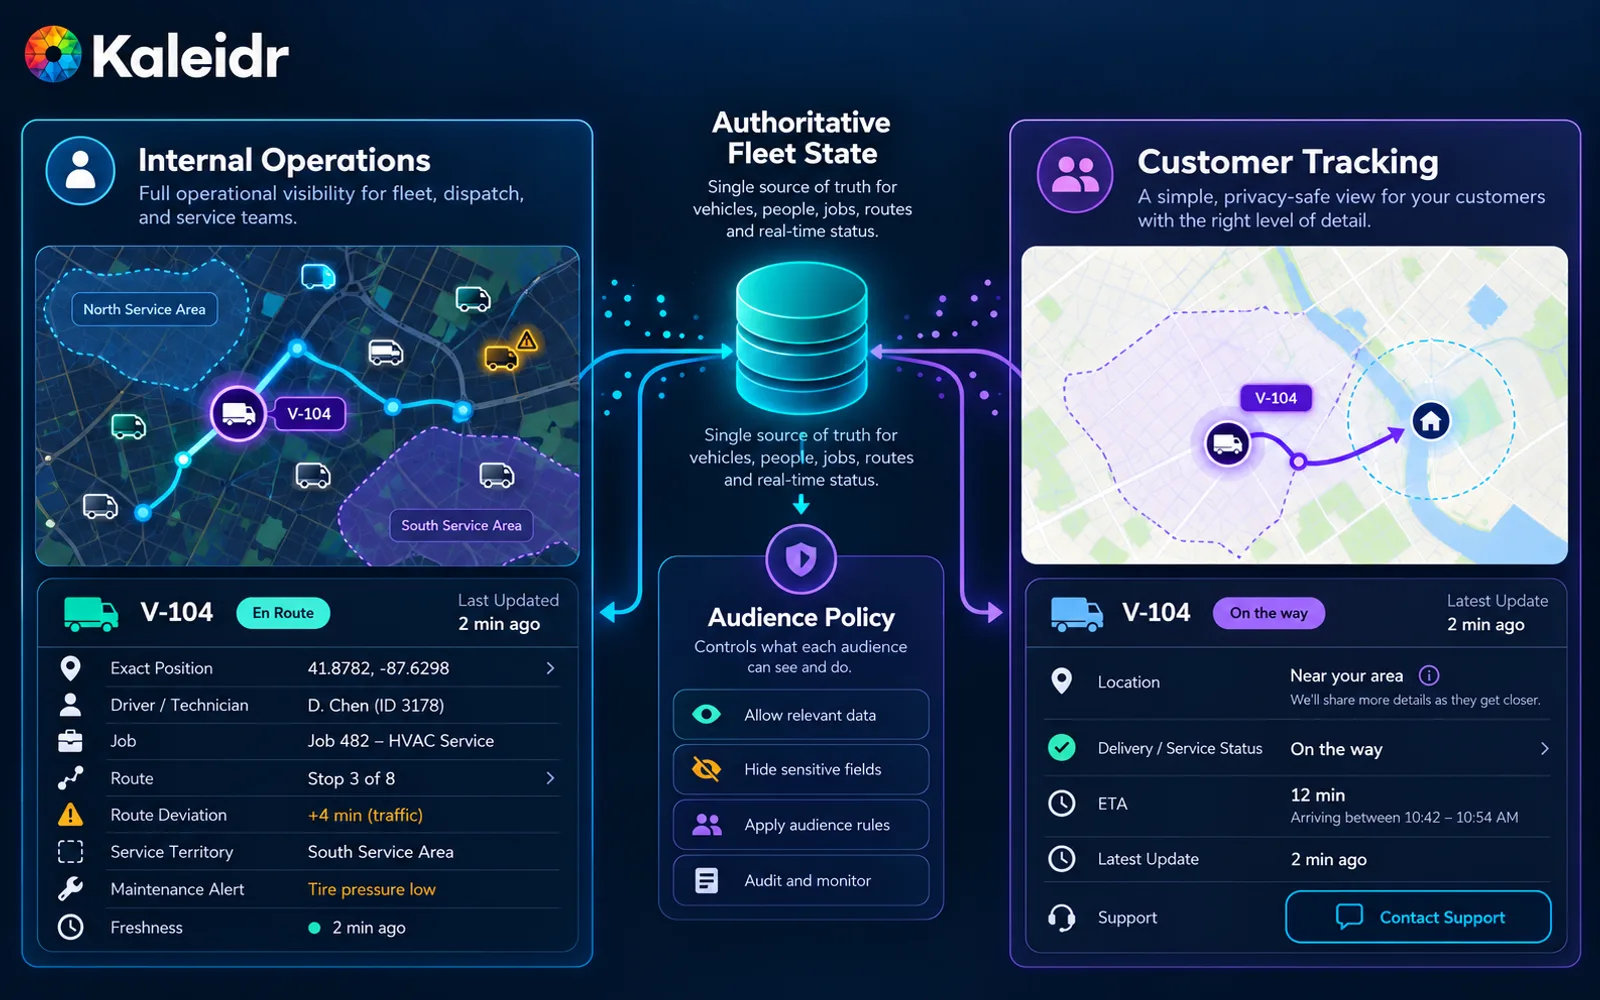
内部和面向客户的车队地图可以共享同一数据源,同时显示不同的字段、精度和操作。
团队应如何试点实时车队跟踪?
一个切实可行的试点方案可以从一个都市区或一项服务业务开始,并使用主机已信任的当前车队状态。 加载稳定的资产 ID、状态和更新时间。 绘制企业已使用的服务区域。 在按距离或行程时间排序之前,先筛选符合条件的车辆。 只有在这些计算结果与操作员接受的候选车辆一致后,才添加空间 AI。 衡量指标包括数据流的数据经过时间、数据过时的资产比例以及调度员是否能够解释候选名单,而不是标记数量或提问数量。
以下错误示例是为本文编写的。实际团队应根据自身管理的远程信息处理数据流、调度系统和受众策略填写同样的各列。隐藏数据时效性或车辆资格的车队地图无法通过运营审查。
| 错误 | 哪里出了问题 | 应该怎么做 |
|---|---|---|
| 将每次 ping 都视为新资产 | 选择、历史记录和 AI 参考失效 | 保持一个稳定的资产 ID |
| 隐藏更新时间 | 过期的标记看起来像在线的 | 显示数据时效性和连接健康状况 |
| 按距离排序优先 | 不符合条件的车辆获胜 | 按状态、区域和任务规则排序优先 |
| 共享一个在线有效载荷 | 客户 查看内部字段 | 通过受众策略拆分视图 |
| 让语言模型进行分配 | 调度失去正式记录系统作为依据 | 保留主机上的分配,并允许人工覆盖 |
探索 Kaleidr Studio,用于创建带有实时图层的品牌地图,以展示企业已运营的车辆和车队。 探索 Kaleidr Enterprise,用于为该地图添加对话式空间 AI、排名和部署支持。 车队的下一步行动仍然由远程信息处理平台、调度系统及其所属团队决定。
常见问题解答
什么是实时车队跟踪?
实时车队跟踪利用车队平台提供的 GPS 或远程信息处理数据,结合作业背景、服务区域以及每次更新后经过的时间,在地图上显示车辆或移动资产的当前或接近当前的位置和状态。 符合条件的车辆列表是初步筛选结果,并非自动调度。
空间人工智能为车队跟踪带来了什么?
空间人工智能可以解读自然语言的车队相关问题,应用结构化的运营和地理筛选条件,并在地图上解释相关的结果。 空间人工智能不应取代拥有车辆状态、路线和任务分配信息的远程信息处理或调度系统。
车队跟踪与路线优化相同吗?
不同。车队跟踪侧重于当前资产状态、数据时效性和移动情况。 路线优化则负责分配或排序路线和停靠点。 两者可以协同工作,但需要不同的系统。
实时更新是否总是意味着每秒更新一次?
并非如此。合适的更新频率取决于具体情况。 某些调度工作流程需要秒级更新,而停放的资产或不经常移动的车辆可以使用较慢的更新频率。 地图仍应显示每条位置数据已经过多久。
为什么车队地图需要时间戳?
即使底层数据源过期,标记仍可保持可见。 源时间戳使产品能够区分当前位置和旧的最后已知位置,以及区分缺失消息和已确认的车辆停止。
人工智能能否自动分配最近的车辆?
空间人工智能可以帮助从结构化的车队状态中识别符合条件的候选车辆。 除非组织已明确验证自动规则并保留人工干预机制,否则车辆分配应始终由主机调度系统控制。
客户是否应该看到车辆的确切位置?
并非总是如此。 某些客户体验只需要路线进度、权威的预计到达时间或更粗略的位置信息。 精确的实时位置信息可能会引发对员工的监控、隐私或安全方面的担忧,因此信息的精确度应根据受众政策来决定。
Kaleidr Studio 能否显示移动的车队资产?
Kaleidr Studio 当前的产品页面介绍实时数据图层,以及随着底层数据变化而更新的车辆、车队和实时数据流跟踪。 车队或远程信息处理平台仍然是这些位置信息的来源。
Kaleidr 是否会取代远程信息处理服务提供商?
不会。Kaleidr 的公开页面描述了品牌地图、实时可视化、对话式地图 AI 和企业级 API。 它们并未提供远程信息处理硬件服务或通用调度优化器的文档。 远程信息处理或车队管理系统仍应是 GPS 和运营状态的权威来源。
Kaleidr AI 能否附加到现有的车队地图?
Kaleidr 当前的聊天文档描述了如何将对话层附加到宿主程序已渲染的地图上,而不是替换渲染器。 宿主应用程序将继续管理资产状态和运营操作。
参考
- Kaleidr. AI-Powered Map Experiences for Business. Accessed 24 September 2026. https://kaleidr.com/
- Geotab. Identifying the Best GPS Tracking Devices for Your Fleet: A Comprehensive Guide [2026]. 28 April 2026. https://www.geotab.com/blog/gps-tracking-devices/
- Kaleidr. AI Map Maker for Branded Interactive Maps. Accessed 24 September 2026. https://kaleidr.com/studio
- Kaleidr. AI Map Chat for Customer Discovery. Accessed 24 September 2026. https://kaleidr.com/ai
- Kaleidr. Chat — Attach AI to Your Map. Developer documentation. Accessed 24 September 2026. https://docs.kaleidr.com/sdk/chat-attach
- Kaleidr. Location Intelligence APIs and Map SDK. Accessed 24 September 2026. https://kaleidr.com/enterprise
- Information Commissioner's Office. Specific data protection considerations for different ways or methods of monitoring workers. Accessed 24 September 2026. https://ico.org.uk/for-organisations/uk-gdpr-guidance-and-resources/employment/monitoring-workers/specific-data-protection-considerations-for-different-ways-or-methods-of-monitoring-workers/
- Kaleidr. Real-Time Maps in Kaleidr Studio. Accessed 24 September 2026. https://kaleidr.com/blog/real-time-maps-in-kaleidr-studio
- Kaleidr. Location Intelligence vs. Spatial AI. Accessed 24 September 2026. https://kaleidr.com/blog/location-intelligence-vs-spatial-ai
- Kaleidr. Grounded Spatial AI for Business Data. Accessed 24 September 2026. https://kaleidr.com/blog/grounded-spatial-ai-business-data
- Kaleidr. Enterprise Spatial AI Pilot Before Scaling. Accessed 24 September 2026. https://kaleidr.com/blog/enterprise-spatial-ai-pilot-before-scaling
@misc{kaleidr_live_fleet_home_2026,
  title  = {AI-Powered Map Experiences for Business},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 24 September 2026},
  url    = {https://kaleidr.com/}
}

@misc{geotab_gps_tracking_2026,
  title  = {Identifying the Best GPS Tracking Devices for Your Fleet: A Comprehensive Guide [2026]},
  author = {{Geotab}},
  year   = {2026},
  month  = apr,
  url    = {https://www.geotab.com/blog/gps-tracking-devices/}
}

@misc{kaleidr_live_fleet_studio_2026,
  title  = {AI Map Maker for Branded Interactive Maps},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 24 September 2026},
  url    = {https://kaleidr.com/studio}
}

@misc{kaleidr_live_fleet_ai_2026,
  title  = {AI Map Chat for Customer Discovery},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 24 September 2026},
  url    = {https://kaleidr.com/ai}
}

@misc{kaleidr_chat_attach_fleet_2026,
  title  = {Chat -- Attach AI to Your Map},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Developer documentation; accessed 24 September 2026},
  url    = {https://docs.kaleidr.com/sdk/chat-attach}
}

@misc{kaleidr_enterprise_live_fleet_2026,
  title  = {Location Intelligence APIs and Map SDK},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 24 September 2026},
  url    = {https://kaleidr.com/enterprise}
}

@misc{ico_vehicle_monitoring_2026,
  title  = {Specific data protection considerations for different ways or methods of monitoring workers},
  author = {{Information Commissioner's Office}},
  year   = {2026},
  note   = {Accessed 24 September 2026; guidance under review},
  url    = {https://ico.org.uk/for-organisations/uk-gdpr-guidance-and-resources/employment/monitoring-workers/specific-data-protection-considerations-for-different-ways-or-methods-of-monitoring-workers/}
}

@misc{kaleidr_realtime_maps_2026,
  title  = {Real-Time Maps in Kaleidr Studio},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 24 September 2026},
  url    = {https://kaleidr.com/blog/real-time-maps-in-kaleidr-studio}
}

@misc{kaleidr_li_vs_spatial_ai_fleet_2026,
  title  = {Location Intelligence vs. Spatial AI},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 24 September 2026},
  url    = {https://kaleidr.com/blog/location-intelligence-vs-spatial-ai}
}

@misc{kaleidr_grounded_spatial_ai_fleet_2026,
  title  = {Grounded Spatial AI for Business Data},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 24 September 2026},
  url    = {https://kaleidr.com/blog/grounded-spatial-ai-business-data}
}

@misc{kaleidr_enterprise_pilot_fleet_2026,
  title  = {Enterprise Spatial AI Pilot Before Scaling},
  author = {{Kaleidr}},
  year   = {2026},
  note   = {Accessed 24 September 2026},
  url    = {https://kaleidr.com/blog/enterprise-spatial-ai-pilot-before-scaling}
}